- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
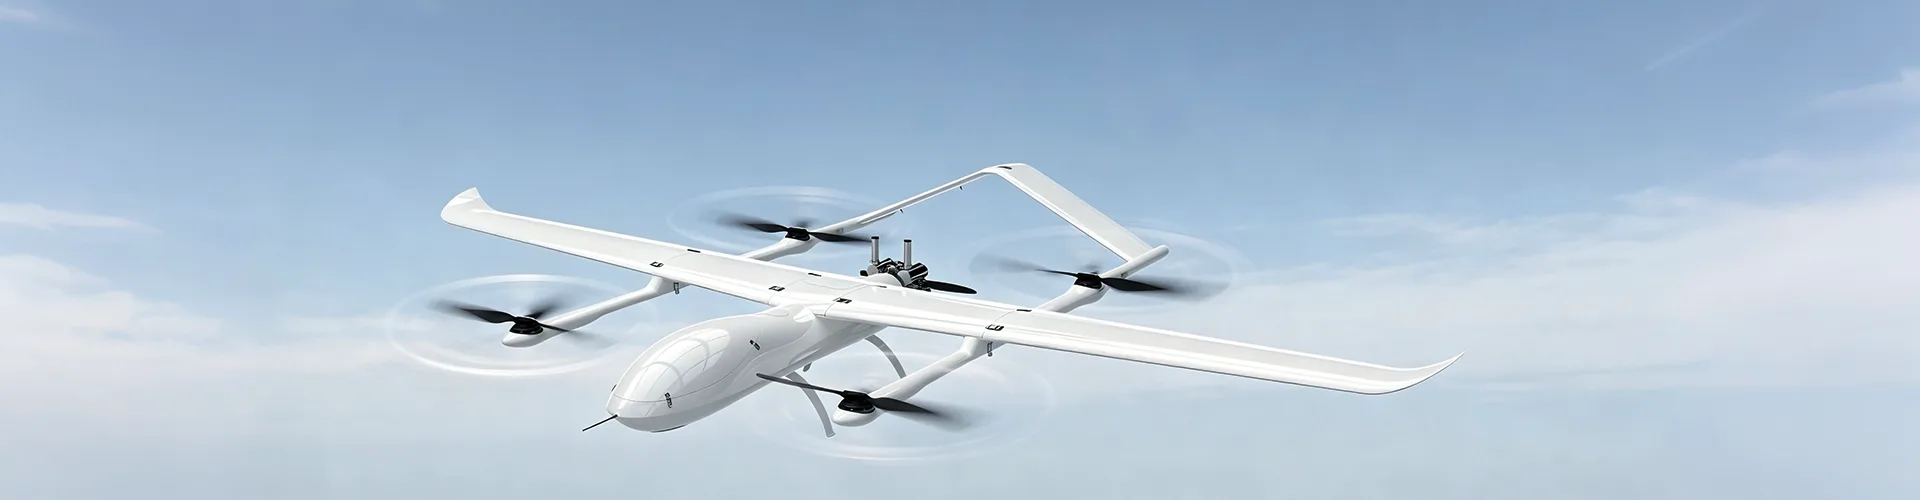
Drone Payloads သည် စက်မှု UAV များကို Task-Oriented Platform များအဖြစ် မည်သို့ပြောင်းလဲမည်နည်း။
A Drone Payload သတ်မှတ်ထားသော လုပ်ငန်းတစ်ခုအတွင်း စက်မှု UAV သည် မည်သည့်အရာကို နားလည်နိုင်သည်၊ တိုင်းတာနိုင်၊ သယ်ဆောင်နိုင်သည်၊ သို့မဟုတ် လုပ်ဆောင်နိုင်သည်ကို စနစ်က ဆုံးဖြတ်သည်။ လေယာဉ်ကို ရိုးရှင်းသောပျံသန်းခြင်းကင်မရာအဖြစ် ဆက်ဆံမည့်အစား ခေတ်မီ UAV ဖွံ့ဖြိုးတိုးတက်မှုသည် မြင်သာ-အလင်းကင်မရာများ၊ အပူပုံရိပ်ဖော်စနစ်များ၊ LiDAR၊ စိုက်ပျိုးရေးဖြန့်ဖြူးရေးကိရိယာများ၊ ပစ္စည်းကိုင်တွယ်ကိရိယာများ၊ ပတ်ဝန်းကျင်အာရုံခံကိရိယာများ၊ အလင်းရောင်ယူနစ်များ၊ ဆက်သွယ်ရေးမော်ဂျူးများနှင့် အသိဉာဏ်ရှိသော ရုပ်ပုံ-ခွဲခြမ်းစိတ်ဖြာမှု ဟာ့ဒ်ဝဲတို့ကဲ့သို့ ပျံသန်းမှုပလပ်ဖောင်းကို ပိုမိုပေါင်းစပ်ထားသည်။ ထို့ကြောင့် သင့်လျော်သော payload တစ်ခုကို ရွေးချယ်ခြင်းသည် အာရုံခံ ရည်ရွယ်ချက်၊ ရုပ်ပိုင်းဆိုင်ရာ အရွယ်အစား၊ အလေးချိန်၊ ပါဝါလိုအပ်ချက်၊ တပ်ဆင်ခြင်းနည်းလမ်း၊ ဒေတာလိုအပ်ချက်များနှင့် လည်ပတ်မှုပတ်ဝန်းကျင်ကို အာရုံစိုက်ရန် လိုအပ်ပါသည်။ မှန်ကန်စွာပေါင်းစပ်ထားသော ဝန်တင်ဝန်သည် ယေဘူယျလေယာဉ်အား စစ်တမ်းကောက်ယူခြင်း၊ စစ်ဆေးခြင်း၊ စိုက်ပျိုးရေး၊ အခြေခံအဆောက်အဦလုပ်ငန်း၊ ပတ်ဝန်းကျင်စောင့်ကြည့်ခြင်းနှင့် အခြားသော အထူးပြုအသုံးချမှုများအတွက် ပိုမိုလက်တွေ့ကျသော ပလက်ဖောင်းတစ်ခုအဖြစ်သို့ ပြောင်းလဲနိုင်သည်။
မာတိကာ
သက်ဆိုင်ရာ နည်းပညာဆိုင်ရာ ဆွေးနွေးမှုဆီသို့ တိုက်ရိုက်တက်ရန် အပိုင်းတစ်ခုကို နှိပ်ပါ။
- 1. UAV Payload ၏ အခန်းကဏ္ဍကို အဘယ်အရာက သတ်မှတ်သနည်း။
- 2. အာရုံခံခြင်းနှင့် မြေပုံဆွဲခြင်းစနစ်များသည် စက်မှုလုပ်ငန်းကို မည်သို့အထောက်အကူပြုသနည်း။
- 3. မြင်နိုင်သောအလင်းကင်မရာများသည် မည်သည့်အချိန်တွင် မှန်ကန်သောရွေးချယ်မှုဖြစ်သနည်း။
- 4. ကင်မရာများ လွဲချော်နိုင်သည့် အခြေအနေများကို အပူဓာတ်ပုံရိပ်ဖော်ခြင်းက မည်သို့ဖော်ပြသနည်း။
- 5. UAV မြေပုံဆွဲခြင်းအတွက် LiDAR ကို မည်သည့်အချိန်တွင် ထည့်သွင်းစဉ်းစားသင့်သနည်း။
- 6. Functional Equipment သည် UAV စွမ်းရည်ကို မည်သို့ တိုးချဲ့နိုင်မည်နည်း။
- 7. UAV များသည် သဘာဝပတ်ဝန်းကျင် စောင့်ကြည့်လေ့လာခြင်းကို မည်သို့ပံ့ပိုးပေးနိုင်သနည်း။
- 8. Intelligent Analysis သည် Payload အသုံးပြုမှုကို မည်သို့တိုးတက်စေသနည်း။
- 9. Payload Equipment များ ပေါင်းစည်းသောအခါ ဘာကို ထည့်သွင်းစဉ်းစားသင့်သနည်း။
- 10. ဝယ်ယူသူများသည် မှန်ကန်သောဖွဲ့စည်းမှုပုံစံကို မည်သို့ရွေးချယ်သင့်သနည်း။
- 11. စက်မှုလုပ်ငန်းသုံးများအတွက် Payload စနစ်များ မည်သို့ပြောင်းလဲလာသနည်း။
- 12. အမေးများသောမေးခွန်းများ
UAV Payload ၏ အခန်းကဏ္ဍကို အဘယ်အရာက သတ်မှတ်သနည်း။
payload သည် လည်ပတ်မှုလုပ်ငန်းတာဝန်နှင့် တိုက်ရိုက်တုံ့ပြန်သည့် UAV စနစ်၏ အစိတ်အပိုင်းဖြစ်သည်။ လေယာဉ်သည် ပျံသန်းမှုပလပ်ဖောင်းကို ပံ့ပိုးပေးသည်၊ ပေးဆောင်မှုသည် သီးခြားအပလီကေးရှင်းတစ်ခုအတွက် လိုအပ်သော အာရုံခံမှု၊ တိုင်းတာမှု၊ သယ်ယူပို့ဆောင်ရေး၊ ဆက်သွယ်ရေး သို့မဟုတ် လည်ပတ်မှုလုပ်ဆောင်ချက်ကို ပံ့ပိုးပေးသည်။
တူညီသော ပျံသန်းမှုလက္ခဏာများရှိသော လေယာဉ်နှစ်စင်းသည် မတူညီသော စက်ကိရိယာများဖြင့် တပ်ဆင်သည့်အခါ ကွဲပြားသောအလုပ်များကို လုပ်ဆောင်နိုင်သောကြောင့် ဤဆက်ဆံရေးသည် အရေးကြီးပါသည်။ ကင်မရာပလပ်ဖောင်းသည် အမြင်အာရုံစစ်ဆေးခြင်းအတွက် သင့်လျော်နိုင်သော်လည်း အပူပုံရိပ်ဖော်ယူနစ်သည် အပူချိန်အချက်အလက်ကို ပေးစွမ်းနိုင်ပါသည်။ LiDAR စနစ်သည် သုံးဖက်မြင် spatial data များကို စုဆောင်းနိုင်ပြီး၊ ပစ္စည်းကိုင်တွယ်သည့် ပူးတွဲပါဖိုင်သည် တည်နေရာများကြားမှ စက်ပစ္စည်းများကို ရွှေ့နိုင်သည်။
ထို့ကြောင့် ဝန်တင်ရွေးချယ်မှုတွင် လေယာဉ်က ပံ့ပိုးပေးရန် လိုအပ်သည့် အချက်အလက် သို့မဟုတ် ရုပ်ပိုင်းဆိုင်ရာ လုပ်ငန်းတာဝန်နှင့် စတင်သည်။ လုပ်ငန်းတာဝန်ကို သတ်မှတ်ပြီးသည်နှင့်၊ လိုအပ်သော ဒေတာအမျိုးအစား၊ တိကျမှု၊ လွှမ်းခြုံမှု၊ အလေးချိန်၊ ပါဝါသုံးစွဲမှု၊ တပ်ဆင်မှုနည်းလမ်းနှင့် လုပ်ငန်းခွင်ပတ်ဝန်းကျင်အတွက် စက်ကိရိယာများကို ရွေးချယ်နိုင်သည်။
အာရုံခံခြင်း။ လည်ပတ်မှုဧရိယာမှ အမြင်အာရုံ၊ အပူပိုင်း၊ အာကာသ၊ ပတ်ဝန်းကျင် သို့မဟုတ် အခြားလုပ်ငန်းဆောင်တာဆိုင်ရာ အချက်အလက်များကို စုဆောင်းပါ။
စစ်ဆင်ရေး လေယာဉ်အား ပက်ဖြန်းခြင်း၊ မျိုးစေ့ချခြင်း၊ လွှင့်တင်ခြင်း၊ အလင်းရောင်ပေးခြင်း သို့မဟုတ် ဆက်သွယ်ရေးစသည့် သတ်မှတ်ထားသော ရုပ်ပိုင်းဆိုင်ရာ လုပ်ဆောင်ချက်များကို လုပ်ဆောင်ရန် ခွင့်ပြုသည်။
ခွဲခြမ်းစိတ်ဖြာခြင်း။ ကြိုတင်သတ်မှတ်ထားသော အခြေအနေများ၊ တိုင်းတာမှုများ သို့မဟုတ် နောက်ထပ်အာရုံစိုက်မှုလိုအပ်သည့် ပုံစံများကို ခွဲခြားသတ်မှတ်ရန် ဒေတာစုဆောင်းထားသော လုပ်ငန်းစဉ်များ။
Payload ရွေးချယ်မှုသည် လုပ်ငန်းလည်ပတ်မှု ရည်မှန်းချက်ကို လိုက်နာသင့်သည်။
အသုံးဝင်သော အစမှတ်မှာ ပျံသန်းမှုမှ လိုအပ်သော output ကို သတ်မှတ်ရန် ဖြစ်သည်။ မျှော်လင့်ထားသည့် ရလဒ်မှာ ကြည်လင်ပြတ်သားမှု မြင့်မားသော ရုပ်ပုံဖြစ်ပါက၊ သင့်လျော်သော မြင်နိုင်သောအလင်းရောင် ကင်မရာသည် လုံလောက်ပေမည်။ ရည်ရွယ်ချက်တွင် အပူကွာခြားမှုများကို ရှာဖွေတွေ့ရှိပါက အပူဓါတ်ပုံသည် ပို၍သင့်လျော်ပါသည်။ တိကျသော သုံးဖက်မြင်အချက်အလက်ကို လိုအပ်သောအခါ၊ LiDAR သည် ပိုမိုသင့်လျော်သော ဒေတာအရင်းအမြစ်ကို ပေးနိုင်ပါသည်။
တူညီသောနိယာမသည် လုပ်ငန်းလည်ပတ်ကိရိယာများနှင့် သက်ဆိုင်ပါသည်။ စိုက်ပျိုးရေးလုပ်ငန်းတွင် ပစ္စည်းသယ်ယူပို့ဆောင်ရေး သို့မဟုတ် ပတ်ဝန်းကျင်နမူနာယူခြင်းမှ မတူညီသော ဝန်တင်ဗိသုကာတစ်ခု လိုအပ်သည်။ အမျိုးအစားတစ်ခုစီတွင် စက်ပိုင်းဆိုင်ရာနှင့် လျှပ်စစ်လိုအပ်ချက်များ မတူညီသောကြောင့် လဲလှယ်နိုင်သောပစ္စည်းကိရိယာများအဖြစ် payload အားလုံးကို လဲလှယ်နိုင်သော ပေါင်းစပ်ပြဿနာများကို ဖန်တီးပေးနိုင်ပါသည်။
- ပစ္စည်းမရွေးချယ်မီ လုပ်ငန်းတာဝန်ကို သတ်မှတ်ပါ။
- လိုအပ်သော အချက်အလက် သို့မဟုတ် ရုပ်ပိုင်းဆိုင်ရာ လုပ်ဆောင်မှု အမျိုးအစားကို သတ်မှတ်ပါ။
- လေယာဉ်၏ စွမ်းရည်နှင့် တွန်းကန်အား လိုအပ်ချက်များနှင့် ပတ် သက်၍ payload mass ကို စစ်ဆေးပါ။
- လေယာဉ်လျှပ်စစ်စနစ်ဖြင့် payload power လိုအပ်ချက်များကို ပြန်လည်သုံးသပ်ပါ။
- တပ်ဆင်မှုအနေအထား၊ လက်ကျန်၊ ဒေတာချိတ်ဆက်မှုများနှင့် ပြုပြင်ထိန်းသိမ်းခွင့်တို့ကို ထည့်သွင်းစဉ်းစားပါ။
အဓိကနိယာမအလုပ်တစ်ဝိုက်တွင် payload ကိုရွေးချယ်သင့်သည်။ ထို့နောက် လေယာဉ်၊ ဝန်ဆောင်ခ၊ ပါဝါစနစ်နှင့် တပ်ဆင်တည်ဆောက်ပုံတို့ကို လည်ပတ်မှုပုံစံတစ်ခုအဖြစ် ပေါင်းစပ်ညှိနှိုင်းရန် လိုအပ်သည်။
အာရုံခံခြင်းနှင့် မြေပုံဆွဲခြင်းစနစ်များသည် စက်မှုလုပ်ငန်းကို မည်သို့အထောက်အကူပြုသနည်း။
အာရုံခံခြင်းနှင့် မြေပုံထုတ်သည့်ကိရိယာများသည် စက်မှုလုပ်ငန်းသုံး UAV အပလီကေးရှင်းများစွာ၏ အချက်အလက်အလွှာကို ထောက်ပံ့ပေးသည်။ မြေပြင်မှ တိုက်ရိုက်ကြည့်ရှုမှုကို လုံးလုံးလျားလျား မှီခိုနေမည့်အစား၊ အော်ပရေတာများသည် ကိုယ်တိုင်စစ်ဆေးရန် ခက်ခဲခြင်း၊ အချိန်ကုန်ခြင်း သို့မဟုတ် ထိရောက်မှုမရှိသော တည်နေရာများမှ စနစ်ကျသော အချက်အလက်များကို စုဆောင်းနိုင်သည်။
မတူညီသောအာရုံခံကိရိယာများသည် မတူညီသောဒေတာပုံစံများကို ထုတ်လုပ်သည်။ မြင်နိုင်သောအလင်းကင်မရာများသည် ပုံများနှင့် ဗီဒီယိုများကို ပေးဆောင်သည်။ အပူပေးကိရိယာများသည် အပူချိန်ပုံစံများကို ခွဲခြားသတ်မှတ်သည်။ LiDAR သည် spatial တိုင်းတာမှုများနှင့် point-cloud data ကိုထုတ်ပေးသည်။ သင့်လျော်သောနည်းပညာသည် ပျံသန်းမှုအပြီးတွင် သတင်းအချက်အလက်များကို မည်သို့မည်ပုံအသုံးပြုမည်ကို စောင့်ကြည့်ရန် လိုအပ်သည့်အချက်ပေါ်တွင် မူတည်သည်။
| ပစ္စည်းအမျိုးအစား | Primary Data | ရိုးရိုးစက်မှုလုပ်ငန်းသုံးများ |
|---|---|---|
| မြင်နိုင်-အလင်းကင်မရာ | ရုပ်ထွက်မြင့်သော ရုပ်ပုံများနှင့် ဗီဒီယို | အခြေခံအဆောက်အဦစစ်ဆေးခြင်း၊ အဆောက်အဦကြည့်ရှုခြင်း၊ စိုက်ပျိုးရေးစောင့်ကြည့်ခြင်း၊ အမြင်ဆိုင်ရာစာရွက်စာတမ်းများ |
| အပူဓာတ်ပုံရိပ် | အပူချိန်ဖြန့်ဖြူးခြင်းနှင့် အပူပုံစံများ | စက်ပစ္စည်းအခြေအနေစစ်ဆေးခြင်း၊ ဓာတ်အားလျှပ်စစ်စစ်ဆေးခြင်း၊ လျှပ်စစ်အစိတ်အပိုင်းအကဲဖြတ်ခြင်း။ |
| LiDAR | သုံးဖက်မြင် spatial တိုင်းတာမှု | မြေမျက်နှာသွင်ပြင်မြေပုံ၊ အဆောက်အဦပုံစံပြခြင်း၊ မိုင်းစစ်တမ်းကောက်ယူခြင်း၊ မြစ်နှင့်နေရာတိုင်းတာခြင်း။ |
| ပတ်ဝန်းကျင်အာရုံခံကိရိယာ | ဓာတ်ငွေ့၊ ဖုန်မှုန့်၊ ရေ သို့မဟုတ် အခြားပတ်ဝန်းကျင်ဆိုင်ရာ အချက်အလက် | ပတ်၀န်းကျင်စောင့်ကြည့်ခြင်း၊ စက်မှုဆိုက်အကဲဖြတ်ခြင်း၊ ကွင်းဆင်းဒေတာစုဆောင်းခြင်း။ |
အဘယ်ကြောင့်ဆိုသော် မတူညီသောအာရုံခံကိရိယာများကို ရိုးရှင်းစွာ အစားထိုး၍မရပါ။
အာရုံခံကိရိယာတစ်ခုစီသည် မတူညီသော ရုပ်ပိုင်းဆိုင်ရာလက္ခဏာများကို တိုင်းတာသည်။ မြင်နိုင်သောအလင်းကင်မရာသည် အစိတ်အပိုင်းတစ်ခု၏အသွင်အပြင်ကိုပြသနိုင်သော်လည်း ၎င်းသည် အပူချိန်အချက်အလက်ကို တိုက်ရိုက်မပြပါ။ အပူကင်မရာတစ်ခုသည် ပုံမှန်မဟုတ်သော အပူပုံစံကို ပြသနိုင်သော်လည်း ၎င်းသည် ကြည်လင်ပြတ်သားသည့်ကင်မရာကဲ့သို့ ရုပ်ထွက်အသေးစိတ်အဆင့်ကို တူညီစွာပေးဆောင်ရန် မလိုအပ်ပါ။
LiDAR သည် ကွဲပြားပြန်သည် ။ ၎င်းသည် spatial information ကိုတိုင်းတာပြီး မြေမျက်နှာသွင်ပြင်နှင့် တည်ဆောက်ပုံများ၏ သုံးဖက်မြင်ပုံများကို ထုတ်လုပ်နိုင်သည်။ အလုပ်သည် ဂျီသြမေတြီ၊ အကွာအဝေး၊ အမြင့်၊ ထုထည် သို့မဟုတ် မျက်နှာပြင်တည်ဆောက်ပုံအပေါ်တွင် မူတည်သည့်အခါ ၎င်းသည် တန်ဖိုးရှိစေသည်။
ဒေတာရင်းမြစ်များစွာကို ပေါင်းစပ်ခြင်း။
အချို့သော အဆင့်မြင့် အပလီကေးရှင်းများသည် အာရုံခံကိရိယာ အမျိုးအစားများစွာကို လေယာဉ်တစ်ခုတွင် သို့မဟုတ် ပျံသန်းမှုအများအပြားတွင် ပေါင်းစပ်ထားသည်။ ဥပမာအားဖြင့်၊ မြင်နိုင်သောရုပ်ပုံများသည် အပူအချက်အလက် အပူချိန်ကွဲလွဲချက်များကို မီးမောင်းထိုးပြနေချိန်တွင် မြင်သာသောရုပ်ပုံများသည် အမြင်ဆိုင်ရာအကြောင်းအရာများကို ပေးစွမ်းနိုင်သည်။ ထို့နောက် Spatial data သည် တူညီသော စစ်ဆေးရေးလုပ်ငန်းစဉ်တွင် တိကျသောဂျီဩမေတြီအချက်အလက်များကို ထည့်သွင်းနိုင်သည်။
ထိုသို့သောပေါင်းစပ်မှုများသည် စုဆောင်းထားသောအချက်အလက်များ၏ ပြီးပြည့်စုံမှုကို တိုးတက်စေသော်လည်း ၎င်းတို့သည် ထပ်လောင်းပေါင်းစည်းမှုလိုအပ်ချက်များကို ဖန်တီးပေးပါသည်။ လေယာဉ်သည် လုံလောက်သော ပေးဆောင်နိုင်စွမ်း၊ ပါဝါ၊ တပ်ဆင်နေရာ၊ ဆက်သွယ်ရေးကြားခံများနှင့် ပေါင်းစပ်စက်ပစ္စည်းများအတွက် ပျံသန်းမှုတည်ငြိမ်မှု လိုအပ်ပါသည်။
ဘယ်အချိန်မှာ Visible-Light Camera တွေက မှန်ကန်တဲ့ရွေးချယ်မှုဖြစ်မလဲ။
မြင်သာသောအလင်းကင်မရာများသည် စက်မှုလုပ်ငန်းဆိုင်ရာအလုပ်များစွာကို အမြင်အာရုံဖြင့်စတင်သောကြောင့် အကျယ်ပြန့်ဆုံးသက်ဆိုင်သည့် payload အမျိုးအစားများထဲမှတစ်ခုအဖြစ် ကျန်ရှိနေပါသည်။ ရုပ်ထွက်ကောင်းမွန်သော ရုပ်ပုံများနှင့် ဗီဒီယိုများသည် အဆောက်အဦများ၊ စက်ယန္တရားများ၊ စိုက်ပျိုးရေးနယ်မြေများ၊ အဆောက်အဦများနှင့် အခြားရုပ်ပိုင်းဆိုင်ရာပတ်ဝန်းကျင်များ၏ အခြေအနေများကို မှတ်တမ်းတင်နိုင်သည်။
အခြေခံအဆောက်အဦလုပ်ငန်းအတွက်၊ အသေးစိတ်ပုံများသည် အော်ပရေတာများအား မတူညီသောထောင့် သို့မဟုတ် အကွာအဝေးမှ မြင်နိုင်သောမျက်နှာပြင်အခြေအနေများကို စစ်ဆေးရန် ကူညီပေးနိုင်ပါသည်။ စက်မှုအဆောက်အအုံများသည် ပြင်ပအဆောက်အဦများ၊ အမိုးဧရိယာများ၊ စက်ကိရိယာတည်နေရာများ သို့မဟုတ် မြေပြင်မှ စဉ်ဆက်မပြတ်စစ်ဆေးရန် အဆင်မပြေနိုင်သော အခြားနေရာများကို ကြည့်ရှုရန် ဝေဟင်ပုံရိပ်ကို အသုံးပြုနိုင်သည်။
Resolution သည် လုပ်ငန်းတာဝန်နှင့် ကိုက်ညီရမည်။
ကြည်လင်ပြတ်သားမှု မြင့်မားသော ကင်မရာသည် ပို၍ အမြင်အာရုံ အသေးစိတ်ကို ဖမ်းယူနိုင်သော်လည်း ပျံသန်းမှု အမြင့်ပေ၊ မြင်ကွင်းနယ်ပယ်၊ လှုပ်ရှားမှု၊ အလင်းရောင်၊ သိုလှောင်မှု လိုအပ်ချက်များနှင့် အမှန်တကယ် စစ်ဆေးရေး ရည်မှန်းချက်တို့နှင့်အတူ ကြည်လင်ပြတ်သားမှုကို ထည့်သွင်းစဉ်းစားသင့်သည်။
ဥပမာအားဖြင့်၊ ကျယ်ပြန့်သော စိုက်ပျိုးရေးဆိုင်ရာ လေ့လာစောင့်ကြည့်ရေး လုပ်ငန်းတစ်ခုသည် လွှမ်းခြုံမှုနှင့် တစ်သမတ်တည်း ပုံရိပ်ရယူမှုကို ဦးစားပေးလုပ်ဆောင်နိုင်ပြီး အသေးစိတ်ဖွဲ့စည်းပုံဆိုင်ရာ စစ်ဆေးခြင်းတွင် ပိုမိုနီးကပ်သောလည်ပတ်မှုအကွာအဝေးမှ ပုံအသေးစိတ်အချက်အလက်များကို ပိုမိုလိုအပ်နိုင်သည်။
ဗီဒီယိုနှင့် ရုပ်ငြိမ်ပုံများသည် မတူညီသော ရည်ရွယ်ချက်များကို ပေးဆောင်သည်။
ဗီဒီယိုသည် ပျံသန်းစဉ်အတွင်း စဉ်ဆက်မပြတ်မြင်သာသော အချက်အလက်ကို ပေးစွမ်းနိုင်ပြီး တက်ကြွသော စစ်ဆေးခြင်းလုပ်ငန်းအသွားအလာများ သို့မဟုတ် တိုက်ရိုက်ကြည့်ရှုခြင်းအတွက် အသုံးဝင်နိုင်ပါသည်။ ရုပ်ပုံများသည် နောက်ပိုင်းတွင် ခွဲခြမ်းစိတ်ဖြာခြင်း၊ တိုင်းတာခြင်း၊ နှိုင်းယှဉ်ခြင်း သို့မဟုတ် မှတ်တမ်းပြုစုခြင်းအတွက် မြင့်မားသောအသေးစိတ်မှတ်တမ်းများကို ပေးစွမ်းနိုင်သည်။
သင့်လျော်သော ပုံရိပ်ဖော်မုဒ်သည် အလုပ်အပေါ် မူတည်သည်။ အချို့သော အပလီကေးရှင်းများသည် အထူးသဖြင့် နောက်ပိုင်းတွင် ပြန်လည်သုံးသပ်ရန်အတွက် အသေးစိတ်မှတ်တမ်းများ လိုအပ်နေချိန်တွင် အော်ပရေတာများသည် တိုက်ရိုက်အခြေအနေဆိုင်ရာ အချက်အလက် လိုအပ်သည့်အခါတွင် နှစ်ခုလုံးအတွက် အကျိုးရှိနိုင်သည်။
- အခြေခံအဆောက်အဦ-ပြင်ပမျက်နှာပြင်များနှင့် ဖွဲ့စည်းတည်ဆောက်ပုံဆိုင်ရာ အခြေအနေများကို ကြည့်ရှုစစ်ဆေးခြင်းကို ပံ့ပိုးပေးသည်။
- စက်မှုအဆောက်အအုံများ-ခေါင်မိုးများ၊ စက်ကိရိယာနေရာများနှင့် သွားလာရခက်ခဲသောနေရာများ၏ ဝေဟင်မြင်ကွင်းများကို ပံ့ပိုးပေးသည်။
- စိုက်ပျိုးရေးစိုက်ခင်းအခြေအနေများကို ကြည့်ရှုခြင်းနှင့် အမြင်အာရုံ အကဲဖြတ်ခြင်းကို ပံ့ပိုးပေးသည်။
- အထွေထွေစာရွက်စာတမ်း-သတ်မှတ်ထားသော ဧရိယာများ သို့မဟုတ် ပိုင်ဆိုင်မှုများ၏ ထပ်ခါတလဲလဲ ကြည့်ရှုနိုင်သော မှတ်တမ်းများကို ဖန်တီးပါ။
တပ်ဆင်ခြင်း တည်ငြိမ်မှုသည် ရုပ်ပုံအရည်အသွေးကို ထိခိုက်စေပါသည်။
အရည်အသွေးမြင့် ကင်မရာသည် တည်ငြိမ်မှုမရှိသော တပ်ဆင်မှုအတွက် လုံးဝလျော်ကြေးမပေးနိုင်ပါ။ မော်တာများနှင့် လှည့်နေသော အစိတ်အပိုင်းများမှ တုန်ခါမှုသည် အထူးသဖြင့် လုပ်ဆောင်စရာတွင် ကောင်းမွန်သောအမြင်အာရုံအသေးစိတ်လိုအပ်သည့်အခါ စုဆောင်းထားသောပုံများ၏ အရည်အသွေးကို ထိခိုက်စေနိုင်သည်။
ကင်မရာတပ်ဆင်ခြင်း၊ လေယာဉ်ဖွဲ့စည်းပုံ၊ တုန်ခါမှုထိန်းချုပ်မှု၊ ပျံသန်းမှုအပြုအမူနှင့် လည်ပတ်မှုအမြန်နှုန်းတို့ကို အတူတကွ ထည့်သွင်းစဉ်းစားသင့်သည်။ စုဆောင်းထားသောဒေတာသည် ရည်ရွယ်ထားသောခွဲခြမ်းစိတ်ဖြာမှုအတွက် လုံလောက်စွာရှင်းလင်းသောအခါမှသာ payload သည် အသုံးဝင်ပါသည်။
ကင်မရာများ လွဲချော်နိုင်သည့် အခြေအနေများကို အပူဓာတ်ပုံရိပ်ဖော်ခြင်းက မည်သို့ဖော်ပြသနည်း။
အပူဓာတ် ပုံရိပ်သည် သမားရိုးကျ အမြင်အာရုံ ဓာတ်ပုံရိုက်ခြင်းမှ မတူညီသော အချက်အလက် အမျိုးအစားကို ပေးစွမ်းသည်။ မြင်နိုင်သောအလင်းရောင်ကို အဓိကအားကိုးမည့်အစား အပူအာရုံခံကိရိယာများသည် မျက်နှာပြင်အပူချိန်နှင့်ဆက်စပ်နေသည့် အနီအောက်ရောင်ခြည်ဖြာထွက်မှုပုံစံများကို သိရှိနိုင်သည်။
ပစ္စည်းတစ်ခု၏ အခြေအနေသည် အပူဖြန့်ဖြူးမှုနှင့် ဆက်စပ်နေသောအခါ အပူဓာတ်ပစ္စည်းများကို အသုံးဝင်စေသည်။ ပုံမှန်မဟုတ်သော လည်ပတ်နေသော လျှပ်စစ်အစိတ်အပိုင်းတစ်ခုသည် ဒေသအလိုက် အပူချိန်တိုးလာနိုင်သည်။ photovoltaic တပ်ဆင်ခြင်းသည် module များတစ်လျှောက် အပူချိန်ကွဲပြားမှုများကို ပြသနိုင်သည်။ စစ်ဆေးနေစဉ်အတွင်း အပိုအချက်အလက်များကို ပေးစွမ်းနိုင်သော စက်မှုပစ္စည်းကိရိယာများသည် အပူပေးပုံစံများကို ထုတ်လုပ်နိုင်သည်။
အပူဓာတ်ဒေတာသည် စစ်ဆေးရေးအလွှာကို ထပ်ဖြည့်သည်။
အမြင်အာရုံနှင့် အပူစွမ်းအင်ဆိုင်ရာ အချက်အလက်များသည် တစ်ခုနှင့်တစ်ခု အားဖြည့်ပေးနိုင်သည်။ မြင်နိုင်သောရုပ်ပုံသည် အစိတ်အပိုင်းတစ်ခု၏ ရုပ်သွင်ကိုပြသနိုင်ပြီး အပူဓာတ်ပုံသည် ထိုအစိတ်အပိုင်း၏အစိတ်အပိုင်းတစ်ခု၏ မတူညီသောအပူချိန်ပုံစံရှိမရှိကို ပြသနိုင်သည်။
၎င်းသည် ပြဿနာကို ပုံပန်းသဏ္ဍာန်တစ်ခုတည်းဖြင့် ယုံကြည်စိတ်ချစွာ မဖော်ထုတ်နိုင်သောအခါတွင် အပူပေးကိရိယာများကို အထူးအသုံးဝင်စေသည်။ သို့သော်၊ စက်ပစ္စည်း၊ ပတ်ဝန်းကျင်၊ မျက်နှာပြင်သွင်ပြင်လက္ခဏာများနှင့် တိုင်းတာမှုအခြေအနေများအလိုက် အပူဖတ်ဖတ်ခြင်းကို အဓိပ္ပာယ်ပြန်ဆိုရန် လိုအပ်သေးသည်။
ပါဝါအခြေခံအဆောက်အအုံ
အပူဓာတ်ပုံရိပ်သည် ပုံမှန်မဟုတ်သော အပူရှိန်ကို ထပ်မံစစ်ဆေးရန် လိုအပ်သည့် လျှပ်စစ်အစိတ်အပိုင်းများနှင့် အခြားစက်ပစ္စည်းများတွင် အပူချိန်ကွဲပြားမှုကို ခွဲခြားသိရှိနိုင်ရန် ကူညီပေးနိုင်ပါသည်။
Photovoltaic စနစ်များ
နေရောင်ခြည်စွမ်းအင်သုံး မော်ဂျူးများတစ်လျှောက် အပူချိန်ပုံစံများသည် ဝေဟင်စစ်ဆေးရေး လုပ်ငန်းအသွားအလာများအတွင်း အပိုအချက်အလက်များကို ပေးနိုင်ပါသည်။
စက်မှုစက်ပစ္စည်း
ပုံမှန်မဟုတ်သော အပူထုတ်လွှတ်မှုနှင့် ဆက်နွှယ်နေသည့် စက်ကိရိယာအခြေအနေသည် ပုံမှန်မဟုတ်သော အပူဓာတ်ဖြစ်ပေါ်မှုနှင့် ဆက်နွှယ်နေသောအခါတွင် အပူဓာတ်ပုံများသည် အမြင်အာရုံစစ်ဆေးခြင်းကို ဖြည့်စွက်နိုင်သည်။
ပေါင်းစပ်စစ်ဆေးခြင်း။
ရုပ်ပိုင်းဆိုင်ရာ အသွင်အပြင်နှင့် အပူချိန် အပြုအမူတို့ကို အကဲဖြတ်ရန် လိုအပ်သောအခါတွင် မြင်နိုင်သော နှင့် အပူအာရုံခံကိရိယာများကို တွဲသုံးနိုင်သည်။
ပတ်ဝန်းကျင်အခြေအနေက အရေးကြီးသေးတယ်။
အပူဓာတ်ပုံရိပ်သည် ပတ်ဝန်းကျင်ပတ်ဝန်းကျင်မှ သီးခြားလုပ်ဆောင်ခြင်းမရှိပါ။ ရာသီဥတု၊ မျက်နှာပြင်ဂုဏ်သတ္တိများ၊ တိုင်းတာမှုအကွာအဝေးနှင့် အပူဖလှယ်မှုတို့သည် အာရုံခံအာရုံခံသည့်အရာကို လွှမ်းမိုးနိုင်သည်။
ဤအကြောင်းကြောင့် အပူစစ်ဆေးခြင်းတွင် လည်ပတ်မှုအခြေအနေများနှင့် အဓိပ္ပါယ်ဖွင့်ဆိုချက်နည်းလမ်းများကို ရှင်းလင်းစွာသတ်မှတ်ထားသင့်သည်။ payload သည် ဒေတာကို ပံ့ပိုးပေးသည်၊ စစ်ဆေးခြင်းလုပ်ငန်းအသွားအလာက ထိုဒေတာကို မည်သို့အကဲဖြတ်သင့်သည်ကို ဆုံးဖြတ်သည်။
UAV မြေပုံဆွဲခြင်းအတွက် LiDAR ကို မည်သည့်အချိန်တွင် ထည့်သွင်းစဉ်းစားသင့်သနည်း။
အလုပ်သည် ရုပ်ထွက်အသွင်အပြင်တစ်ခုတည်းထက် တိကျသော spatial information ပေါ်တွင် မူတည်သောအခါ LiDAR သည် တန်ဖိုးရှိလာပါသည်။ ၎င်းသည် အကွာအဝေးတိုင်းတာမှုများကို စုဆောင်းကာ မြေပြင်အနေအထား၊ တည်ဆောက်ပုံများနှင့် အခြားပတ်ဝန်းကျင်များ၏ သုံးဖက်မြင်ပုံများကို ပံ့ပိုးပေးသည့် point-cloud ဒေတာကို ထုတ်ပေးနိုင်သည်။
၎င်းသည် LiDAR သည် မိုင်းစစ်တမ်းကောက်ယူခြင်း၊ အဆောက်အဦပုံစံပြခြင်း၊ မြေပြင်မြေပုံထုတ်ခြင်း၊ ဆောက်လုပ်ရေးတိုင်းတာခြင်းနှင့် မြစ် သို့မဟုတ် ဆိုက်စစ်တမ်းများကဲ့သို့သော အပလီကေးရှင်းများအတွက် သင့်လျော်စေသည်။
သုံးဖက်မြင်အချက်အလက်များသည် အလုပ်အသွားအလာကို ပြောင်းလဲစေသည်။
ရိုးရာဓာတ်ပုံများသည် နှစ်ဘက်မြင်ပုံရိပ် အချက်အလက်များကို ပေးဆောင်သည်။ LiDAR သည် အတိမ်အနက်နှင့် အကွာအဝေးတိုင်းတာမှုများကို ထည့်သွင်းပေးကာ ဆော့ဖ်ဝဲသည် စစ်တမ်းကောက်ယူထားသောဧရိယာအတွင်း spatial ဆက်ဆံရေးများကို ပြန်လည်တည်ဆောက်နိုင်စေမည်ဖြစ်သည်။
အဆောက်အဦတစ်ခုအတွက်၊ ၎င်းသည် သုံးဖက်မြင်ပုံစံကို ဖန်တီးရန် ကူညီပေးနိုင်သည်။ မြေပြင်အနေအထားအတွက်၊ ၎င်းသည် အမြင့်သတင်းအချက်အလတ်များကို ပေးစွမ်းနိုင်သည်။ သတ္တုတွင်း သို့မဟုတ် စက်မှုဇုန်တစ်ခုအတွက်၊ ၎င်းသည် မျက်နှာပြင်များ၊ တောင်စောင်းများနှင့် အာကာသဆိုင်ရာ ဆက်ဆံရေးများကို တိုင်းတာမှုများကို ပံ့ပိုးပေးနိုင်သည်။
| တာဝန် | အသုံးဝင်သော Spatial Output | အလားအလာလျှောက်လွှာ |
|---|---|---|
| မြေပြင်မြေတိုင်း | အမြင့်နှင့် မျက်နှာပြင် အချက်အလက် | ဆိုက်မြေပုံဆွဲခြင်း၊ မြေပြင်အခြေအနေခွဲခြမ်းစိတ်ဖြာခြင်း၊ လမ်းကြောင်းစီစဉ်ခြင်း။ |
| အဆောက်အဦးပုံစံပြခြင်း။ | သုံးဖက်မြင်ဖွဲ့စည်းပုံဒေတာ | ဒစ်ဂျစ်တယ်ပုံစံနှင့် အတိုင်းအတာ ခွဲခြမ်းစိတ်ဖြာခြင်း။ |
| မိုင်းမြေပုံဆွဲခြင်း။ | မျက်နှာပြင် ဂျီသြမေတြီနှင့် အာကာသဆိုင်ရာ တိုင်းတာမှုများ | ကွင်းဆင်းလေ့လာခြင်းနှင့် မှတ်တမ်းပြုစုခြင်း။ |
| မြစ်ကြောင်းစစ်တမ်း | ရေလမ်းတဝိုက်ရှိ ဧရိယာနှင့် မြေပြင်ဆိုင်ရာ အချက်အလက် | ဆိုဒ်တိုင်းတာခြင်းနှင့် ပတ်ဝန်းကျင်အကဲဖြတ်ခြင်း။ |
LiDAR သည် သင့်လျော်သော ပျံသန်းမှု အစီအစဉ်ဆွဲရန် လိုအပ်သည်။
ဒေတာအရည်အသွေးသည် အာရုံခံကိရိယာပေါ်တွင်သာမက ပျံသန်းမှုလမ်းကြောင်း၊ လည်ပတ်မှုအမြင့်၊ လေယာဉ်တည်ငြိမ်မှု၊ ပတ်ဝန်းကျင်အခြေအနေနှင့် ဒေတာလုပ်ဆောင်မှုနည်းလမ်းများအပေါ်တွင်လည်း မူတည်ပါသည်။
အာရုံခံကိရိယာသည် တစ်သမတ်တည်းရှိသော spatial တိုင်းတာမှုများကို စုဆောင်းနိုင်စေရန် လေယာဉ်သည် သင့်လျော်သော ပျံသန်းမှုအခြေအနေကို ထိန်းသိမ်းထားရန် လိုအပ်သည်။ ထို့နောက် ရရှိလာသောဒေတာကို အမှတ်တိမ်များ၊ မြေပြင်ပုံစံများ၊ သို့မဟုတ် သုံးဖက်မြင်ဖွဲ့စည်းပုံများကဲ့သို့သော ပရောဂျက်လိုအပ်သည့်ပုံစံသို့ စီမံဆောင်ရွက်ရန်လိုအပ်ပါသည်။
ဤဒြပ်စင်များကို ပေါင်းစပ်လိုက်သောအခါတွင်၊ LiDAR သည် လက်ဖြင့်တိုင်းတာရခက်ခဲသော သို့မဟုတ် ထိရောက်မှုမရှိသည့် ဧရိယာများအကြောင်း ပိုမိုအသေးစိတ်သော spatial view ကို ပေးစွမ်းနိုင်သည်။
Functional Equipment သည် UAV စွမ်းရည်ကို မည်သို့ တိုးချဲ့နိုင်မည်နည်း။
ဝန်ဆောင်ခတိုင်းသည် အချက်အလက်စုဆောင်းရန် ဒီဇိုင်းထုတ်ထားခြင်းမဟုတ်ပါ။ အချို့သည် ရုပ်ပိုင်းဆိုင်ရာ လည်ပတ်မှုကို လုပ်ဆောင်ရန် သို့မဟုတ် မြေပြင်ပေါ်တွင် သတ်မှတ်ထားသော အလုပ်အသွားအလာကို ပံ့ပိုးရန် ဒီဇိုင်းထုတ်ထားသည်။
စိုက်ပျိုးရေး ဖြန့်ဖြူးရေး ကိရိယာများ၊ ပစ္စည်း ရုတ်သိမ်းခြင်း စနစ်များ၊ အလင်းရောင် မော်ဂျူးများနှင့် ဆက်သွယ်ရေး ကိရိယာများသည် လုပ်ငန်းသုံး ဝန်ဆောင်မှု အမျိုးအစားများ ၏ ဥပမာများ ဖြစ်ပါသည်။ ၎င်းတို့သည် လေ့လာရေးပလပ်ဖောင်းမှ UAV ၏ အခန်းကဏ္ဍကို အလုပ်အသားပေး ဝေဟင်ပစ်ကိရိယာအဖြစ်သို့ ပြောင်းလဲကြသည်။
စိုက်ပျိုးဖြန်းခြင်းနှင့် မျိုးစေ့ချခြင်း။
စိုက်ပျိုးရေးသုံးပစ္စည်းများတွင် တိကျစွာဖြန်းခြင်းစနစ်၊ ပစ္စည်းဖြန့်ဖြူးသည့်သေတ္တာများနှင့် မျိုးစေ့ထုတ်ကိရိယာများ ပါဝင်နိုင်သည်။ ဤစနစ်များကို ကွန်တိန်နာတစ်ခု၏ ရိုးရှင်းသော သယ်ယူပို့ဆောင်ရေးထက် ထိန်းချုပ်ဖြန့်ဖြူးရေးဝန်းကျင်တွင် ဒီဇိုင်းထုတ်ထားသည်။
လေယာဉ်သည် payload mass၊ အရည် သို့မဟုတ် ပစ္စည်းပမာဏ၊ ဖြန့်ဖြူးရေးယန္တရား၊ ပါဝါလိုအပ်ချက်များနှင့် လည်ပတ်မှုပုံစံတို့အတွက် ထည့်သွင်းတွက်ချက်ရန် လိုအပ်ပါသည်။ ယူနီဖောင်း လျှောက်လွှာတင်ခြင်းသည် payload ယန္တရားနှင့် လေယာဉ်လည်ပတ်ပုံတို့အပေါ် မူတည်ပါသည်။
ပစ္စည်းသယ်ယူခြင်းနှင့် သယ်ယူပို့ဆောင်ခြင်း။
ပစ္စည်းကိုင်တွယ်သည့်ကိရိယာများသည် လေယာဉ်တစ်စီးအား ပေါ့ပါးသောကိရိယာများ၊ အစိတ်အပိုင်းများ သို့မဟုတ် ပြုပြင်ထိန်းသိမ်းမှုပစ္စည်းများကို မြေပြင်မှ တိုက်ရိုက်ရောက်ရှိရန်ခက်ခဲသောနေရာများသို့ ရွှေ့ပြောင်းနိုင်စေနိုင်သည်။
လေယာဉ်ကို ဟန်ချက်ညီအောင်ထိန်းထားစဉ်တွင် ရည်ရွယ်ထားသော ဝန်ကို ပံ့ပိုးရန် စက်ပိုင်းဆိုင်ရာ တည်ဆောက်မှု လိုအပ်သည်။ Load တည်နေရာ၊ ပူးတွဲပါအချက်များ၊ ဖွဲ့စည်းတည်ဆောက်ပုံဆိုင်ရာ ခိုင်ခံ့မှုနှင့် ထုတ်လွှတ်ခြင်း သို့မဟုတ် ကိုင်တွယ်ခြင်း ယန္တရားများအားလုံးကို ဖွဲ့စည်းမှုတည်ဆောက်ရာတွင် ထည့်သွင်းစဉ်းစားရန် လိုအပ်ပါသည်။
အလင်းရောင်နှင့် ဆက်သွယ်ရေးပစ္စည်း
ပြင်းထန်မှုမြင့်မားသောအလင်းရောင်သည် ညအချိန်စစ်ဆေးခြင်း၊ ပြုပြင်ထိန်းသိမ်းခြင်း နှင့် အခြားအလင်းရောင်နည်းသော လုပ်ငန်းဆောင်ရွက်မှုအခြေအနေများကို ပံ့ပိုးပေးနိုင်ပါသည်။ အော်ပရေတာများသည် ပုံမှန်ထိန်းချုပ်မှုအနေအထားမှ ဝေးကွာသောလူများနှင့် ဆက်သွယ်ရန် လိုအပ်သောအခါတွင် ဆက်သွယ်ရေးကိရိယာများသည် အချိန်နှင့်တပြေးညီ အသံထုတ်လွှင့်မှုကို ပေးစွမ်းနိုင်သည်။
ဤဝန်ဆောင်ခများသည် လေယာဉ်အား ပြီးပြည့်စုံသောစနစ်အဖြစ် ထည့်သွင်းစဉ်းစားသင့်သည့် အကြောင်းရင်းကို သရုပ်ပြသည်။ အလင်းရောင်သည် လျှပ်စစ်လိုအပ်ချက်ကို တိုးစေသည်။ ဆက်သွယ်ရေးပစ္စည်းသည် လျှပ်စစ်နှင့် ဒေတာလိုအပ်ချက်များကို ပေါင်းထည့်သည်။ Lifting equipment သည် structural load ကို ပြောင်းလဲစေသည်။ စိုက်ပျိုးရေးသုံးပစ္စည်းများသည် လည်ပတ်မှုတစ်လျှောက်လုံး လေယာဉ်ထုထည်အပေါ် သက်ရောက်မှုရှိသည်။
ဖြန်းခြင်းနှင့် မျိုးစေ့ချခြင်း။ လယ်ယာလုပ်ငန်းလုပ်ကိုင်ရန်အတွက် သင့်လျော်သော လေယာဉ်ပလပ်ဖောင်းတစ်ခုနှင့် ထိန်းချုပ်ထားသော ပစ္စည်းဖြန့်ဖြူးမှုကို ပေါင်းစပ်ထားသည်။
ပစ္စည်းကိုင်တွယ်ခြင်း။ ရွေးချယ်ထားသော နေရာများသို့ ပေါ့ပါးသော ကိရိယာများနှင့် ပစ္စည်းများ ပို့ဆောင်မှုကို ပံ့ပိုးရန် သီးခြားဖွဲ့စည်းပုံများကို အသုံးပြုသည်။
အလင်းရောင်နှင့် ဆက်သွယ်ရေး တိကျသောစစ်ဆေးခြင်း၊ ပြုပြင်ထိန်းသိမ်းခြင်းနှင့် လုပ်ငန်းလည်ပတ်မှုလုပ်ငန်းစဉ်များအတွက် အလင်းရောင် သို့မဟုတ် အသံဆက်သွယ်မှုလုပ်ဆောင်ချက်များကို ပေါင်းထည့်သည်။
Functional payload များသည် mounting space ထက်ပို၍ လိုအပ်ပါသည်။
ရုပ်ပိုင်းဆိုင်ရာလုပ်ဆောင်ချက်ကိုလုပ်ဆောင်သည့် payload သည် လည်ပတ်နေစဉ်အတွင်း dynamic load ကိုဖန်တီးနိုင်သည်။ ဖြန်းစက်သည် ပစ္စည်းကို စားသုံးသည်နှင့်အမျှ ၎င်း၏ထုထည်ကို ပြောင်းလဲသည်။ အရာဝတ္တုတစ်ခုကို ကောက်ယူခြင်း သို့မဟုတ် လွှတ်လိုက်သောအခါတွင် သယ်ဆောင်ခြင်း ပူးတွဲပါဖိုင်သည် လေယာဉ်၏ဝန်ကို ပြောင်းလဲစေသည်။
ဤပြောင်းလဲမှုများသည် static payload အလေးချိန်ကိုသာမဟုတ်ဘဲ ဆော့ဖ်ဝဲအင်ဂျင်နီယာများသည် လည်ပတ်မှုအစီအစဥ်ကို အကဲဖြတ်ရန် လိုအပ်သည်ဟု ဆိုလိုသည်။ စက်ပိုင်းဆိုင်ရာဖွဲ့စည်းပုံ၊ တွန်းကန်နိုင်စွမ်း၊ ထိန်းချုပ်မှုတုံ့ပြန်မှု၊ ဘက်ထရီစွမ်းရည်နှင့် မြေဆွဲအားဗဟိုချက်အားလုံးကို ထိခိုက်နိုင်သည်။
UAVs များသည် သဘာဝပတ်ဝန်းကျင် စောင့်ကြည့်လေ့လာခြင်းကို မည်သို့ပံ့ပိုးပေးနိုင်သနည်း။
ပတ်ဝန်းကျင်ဆိုင်ရာ ဝန်ဆောင်ခများသည် လေယာဉ်အား စက်မှုဇုန်များ၊ ရေလမ်းများ၊ စိုက်ပျိုးရေးနယ်မြေများနှင့် ဖြန့်ဝေတိုင်းတာမှုလိုအပ်သည့် အခြားနေရာများမှ အချက်အလက်များကို စုဆောင်းနိုင်စေပါသည်။
စက်ကိရိယာများပေါ်မူတည်၍ UAV သည် ဓာတ်ငွေ့ထောက်လှမ်းအာရုံခံကိရိယာများ၊ ဖုန်မှုန့်စောင့်ကြည့်ကိရိယာများ၊ ရေနမူနာကိရိယာများ သို့မဟုတ် အခြားသော အထူးပြုအာရုံခံကိရိယာများကို သယ်ဆောင်နိုင်သည်။ လေယာဉ်သည် ရွေ့လျားနိုင်မှုကို ပံ့ပိုးပေးသော်လည်း အလေးချိန်သည် တိုင်းတာခြင်းလုပ်ဆောင်ချက်ကို ပံ့ပိုးပေးသည်။
ဓာတ်ငွေ့နှင့် လေထုအရည်အသွေး စောင့်ကြည့်ခြင်း။
ဓာတ်ငွေ့ထောက်လှမ်းသည့်ကိရိယာသည် စက်မှုစက်ရုံများ သို့မဟုတ် လေထုအခြေအနေအကဲဖြတ်ရန်လိုအပ်သည့် အခြားနေရာများအနီးရှိ ရွေးချယ်ထားသောနေရာများတွင် အချက်အလက်များကို စုဆောင်းနိုင်သည်။ ဝေဟင်မှ ရွေ့လျားနိုင်မှုသည် အော်ပရေတာများကို ဧရိယာတိုင်းသို့ ကိုယ်ထိလက်ရောက် မဝင်ရောက်ဘဲ တည်နေရာများစွာကို စစ်ဆေးရန် ကူညီပေးနိုင်သည်။
ယုံကြည်စိတ်ချရသော စောင့်ကြည့်စစ်ဆေးမှုအတွက်၊ အာရုံခံကိရိယာသည် ၎င်း၏ သတ်မှတ်ထားသော တိုင်းတာမှုအခြေအနေများနှင့်အညီ လုပ်ဆောင်ရန် လိုအပ်သည်။ အမြင့်၊ လေစီးဆင်းမှု၊ အာရုံခံတုံ့ပြန်မှု၊ နမူနာယူနည်းနှင့် ပျံသန်းမှုလမ်းကြောင်းသည် စုဆောင်းထားသောဒေတာကို လွှမ်းမိုးနိုင်သည်။
ရေအရည်အသွေးနမူနာ
မြစ်များ၊ ရေလှောင်ကန်များ သို့မဟုတ် အခြားရေကန်များတစ်လျှောက် ရွေးချယ်ထားသော နေရာများမှ နမူနာများ သို့မဟုတ် တိုင်းတာမှုများကို စုဆောင်းရန် လိုအပ်သည့်နေရာတွင် ရေနမူနာကိရိယာကို အသုံးပြုနိုင်သည်။ လေယာဉ်သည် ကမ်းစပ်မှ တိုက်ရိုက်ဝင်ရောက်ရန် အဆင်မပြေနိုင်သော နေရာများသို့ ရောက်ရှိနိုင်သည်။
payload design သည် နမူနာယူနည်း၊ ကွန်တိန်နာစွမ်းရည်၊ ပူးတွဲတည်ဆောက်ပုံနှင့် လေယာဉ်နှင့် ရေပတ်ဝန်းကျင်ကြား အပြန်အလှန်အကျိုးသက်ရောက်မှုကို ထည့်သွင်းစဉ်းစားရန် လိုအပ်သည်။
ဖုန်မှုန့်နှင့် အမှုန်အမွှားများကို စောင့်ကြည့်ခြင်း။
ဝေဟင်မှ တိုင်းတာခြင်းကိရိယာများသည် ဖုန်မှုန့် သို့မဟုတ် အခြားအမှုန်အမွှားအခြေအနေများကို စောင့်ကြည့်ခြင်းကိုလည်း ပံ့ပိုးပေးနိုင်ပါသည်။ ရည်ရွယ်ချက်မှာ စာဖတ်ခြင်းကို စုဆောင်းရန် မဟုတ်ဘဲ သတ်မှတ်ထားသော နေရာများနှင့် လည်ပတ်မှု အခြေအနေများတစ်လျှောက် ထပ်ခါတလဲလဲ တိုင်းတာခြင်း လုပ်ငန်းစဉ်ကို ဖန်တီးရန် ဖြစ်သည်။
- တိုင်းတာရမည့် ပတ်ဝန်းကျင် အတိုင်းအတာကို သတ်မှတ်ပါ။
- လိုအပ်သော အတိုင်းအတာနှင့် အပလီကေးရှင်းနှင့် ကိုက်ညီသော အာရုံခံကိရိယာကို ရွေးချယ်ပါ။
- စောင့်ကြည့်ရေး ရည်မှန်းချက် အနီးတစ်ဝိုက်ရှိ ပျံသန်းမှု လမ်းကြောင်းများနှင့် နမူနာ အနေအထားများကို စီစဉ်ပါ။
- ရာသီဥတု၊ လေ၀င်လေထွက်၊ အပူချိန်နှင့် အခြားသော ပတ်ဝန်းကျင်ပြောင်းလဲမှုများကို ထည့်သွင်းစဉ်းစားပါ။
- စုဆောင်းထားသောဒေတာကို မည်ကဲ့သို့ သိမ်းဆည်းမည်၊ စီမံဆောင်ရွက်မည်၊ အဓိပ္ပါယ်ပြန်ဆိုမည်ကို သတ်မှတ်ပါ။
ဒေတာအရည်အသွေးက အရေးကြီးတယ်။အာရုံခံကိရိယာသည် ၎င်း၏လုပ်ငန်းလည်ပတ်မှုအခြေအနေများ၊ တပ်ဆင်မှု၊ နမူနာယူနည်းနှင့် ဒေတာလုပ်ဆောင်ခြင်းလုပ်ငန်းအသွားအလာကို မှန်ကန်စွာ ညှိနှိုင်းသည့်အခါမှသာ အသုံးဝင်သော အချက်အလက်များကို ထုတ်လုပ်နိုင်မည်ဖြစ်သည်။
Intelligent Analysis သည် Payload အသုံးပြုမှုကို မည်သို့တိုးတက်စေသနည်း။
ဒေတာစုဆောင်းခြင်းသည် စစ်ဆေးရေးလုပ်ငန်းစဉ်၏ အစိတ်အပိုင်းတစ်ခုသာဖြစ်သည်။ ရုပ်ပုံနှင့် အာရုံခံ ဒေတာအတွဲများ ပိုကြီးလာသည်နှင့်အမျှ အလိုအလျောက် ခွဲခြမ်းစိတ်ဖြာမှုသည် အော်ပရေတာများအား ကြိုတင်သတ်မှတ်ထားသော အခြေအနေများကို ပိုမိုထိရောက်စွာ ဖော်ထုတ်နိုင်စေရန် ကူညီပေးပါသည်။
မျက်နှာပြင်အက်ကွဲမှု၊ မြင်နိုင်သောလိုင်းပျက်စီးမှု၊ စက်ပိုင်းဆိုင်ရာကွဲလွဲမှုများ သို့မဟုတ် ကြိုတင်သတ်မှတ်ထားသော အမြင်မမှန်မှုများကဲ့သို့သော အခြေအနေများကို ခွဲခြားသတ်မှတ်ရန် AI-အခြေခံရုပ်ပုံ-ခွဲခြမ်းစိတ်ဖြာမှု မော်ဂျူးများကို သင့်လျော်သောကင်မရာများဖြင့် အသုံးပြုနိုင်သည်။ ရည်ရွယ်ချက်မှာ ပုံကြမ်းဒေတာအား စစ်ဆေးရေးဆိုင်ရာ ဆုံးဖြတ်ချက်များကို ပံ့ပိုးပေးနိုင်သော အချက်အလက်အဖြစ်သို့ ပြောင်းလဲရန်ဖြစ်သည်။
ပုံစုဆောင်းခြင်းမှ အခြေအနေ အသိအမှတ်ပြုခြင်းအထိ
သမားရိုးကျ စစ်ဆေးခြင်းလုပ်ငန်းအသွားအလာတွင်၊ ပျံသန်းမှုတစ်ခုသည် နောက်ပိုင်းတွင် ကိုယ်တိုင်ပြန်လည်သုံးသပ်ရန် လိုအပ်သည့် ပုံအများအပြားကို ထုတ်ပေးနိုင်သည်။ ဉာဏ်ရည်ထက်မြက်သော ခွဲခြမ်းစိတ်ဖြာမှု မော်ဂျူးတစ်ခုသည် ကြိုတင်သတ်မှတ်ထားသော အသိအမှတ်ပြုမှုစံနှုန်းများနှင့် ကိုက်ညီသော စုဆောင်းထားသော ပုံများနှင့် အလံနေရာများကို လုပ်ဆောင်နိုင်သည်။
ဤသည်မှာ လူသားများ၏ ပြန်လည်သုံးသပ်မှု လိုအပ်မှုကို ဖယ်ရှားပစ်မည်မဟုတ်ပေ။ ယင်းအစား၊ ၎င်းသည် စစ်ဆေးရေးဒေတာ အများအပြားကို စုစည်းပြီး ပိုမိုနီးကပ်စွာ စစ်ဆေးရန် လိုအပ်သည့် ပုံများ သို့မဟုတ် တည်နေရာများကို တိုက်ရိုက်အာရုံစိုက်ရန် ကူညီပေးနိုင်သည်။
အချိန်နှင့်တပြေးညီနှင့် ပျံသန်းမှုအပြီး ခွဲခြမ်းစိတ်ဖြာခြင်း။
စနစ်တည်ဆောက်ပုံပေါ် မူတည်၍ ပျံသန်းမှုအတွင်း သို့မဟုတ် ဒေတာစုဆောင်းပြီးနောက် ခွဲခြမ်းစိတ်ဖြာမှု ပြုလုပ်နိုင်သည်။ ချက်ခြင်းဆုံးဖြတ်ချက်များ လိုအပ်သည့်အခါ အချိန်နှင့်တပြေးညီ စီမံဆောင်ရွက်ခြင်းသည် သတင်းအချက်အလက်ပိုမိုမြန်ဆန်စေသည်။ ပျံသန်းမှုအပြီး လုပ်ဆောင်ခြင်းသည် ပိုကြီးသော ဒေတာအတွဲများနှင့် အပိုတွက်ချက်မှုဆိုင်ရာ အရင်းအမြစ်များကို အသုံးပြု၍ အသေးစိတ်ခွဲခြမ်းစိတ်ဖြာမှုကို ပံ့ပိုးပေးနိုင်ပါသည်။
ဒေတာစုဆောင်းခြင်း။
အာရုံခံကိရိယာသည် ပျံသန်းမှုအစီအစဉ်နှင့် လုပ်ငန်းလိုအပ်ချက်အရ ပုံများ သို့မဟုတ် တိုင်းတာမှုများကို ဖမ်းယူသည်။
ဒေတာစိစစ်ခြင်း။
စနစ်သည် စုဆောင်းထားသော အချက်အလက်များကို လုပ်ဆောင်ပြီး ကြိုတင်သတ်မှတ်ထားသော ပုံစံများ သို့မဟုတ် အခြေအနေများကို ဖော်ထုတ်ပေးပါသည်။
ရလဒ်အဖွဲ့အစည်း
ဖြစ်နိုင်ချေရှိသော ပြဿနာများကို တည်နေရာ၊ စက်ကိရိယာ၊ ရုပ်ပုံ သို့မဟုတ် အခြားပရောဂျက်သတ်မှတ်ထားသော စံနှုန်းများဖြင့် အုပ်စုဖွဲ့နိုင်ပါသည်။
လူသားစိစစ်ရေး
အော်ပရေတာများသည် အလံတင်ထားသော အချက်အလက်များကို ပြန်လည်သုံးသပ်နိုင်ပြီး ထပ်လောင်းစစ်ဆေးမှု လိုအပ်ခြင်း ရှိမရှိ ဆုံးဖြတ်နိုင်သည်။
ပေါင်းစည်းခြင်းသည် လက်တွေ့အသုံးဝင်မှုကို ဆုံးဖြတ်သည်။
အသိဉာဏ်ရှိသော မော်ဂျူးတစ်ခုသည် သင့်လျော်သော ရုပ်ပုံဒေတာ၊ လုံလောက်သော ကွန်ပြူတာရင်းမြစ်များ၊ လိုက်ဖက်ညီသော အင်တာဖေ့စ်များနှင့် သင့်လျော်သော တပ်ဆင်ခြင်းတို့ကို အသုံးပြုခွင့် လိုအပ်ပါသည်။ အာရုံခံကိရိယာသည် အသုံးဝင်သော အချက်အလက်များကို စုဆောင်းနိုင်စေမည့် ပျံသန်းမှုအခြေအနေကိုလည်း ထိန်းသိမ်းထားရန် လိုအပ်သည်။
ရလဒ်အနေဖြင့် AI လုပ်ဆောင်ချက်ကို ကင်မရာ၊ လေယာဉ်၊ ဒေတာချိတ်ဆက်မှု၊ ပါဝါစနစ်နှင့် စီမံဆောင်ရွက်သည့် အလုပ်အသွားအလာတို့မှ သီးခြားထည့်သွင်းစဉ်းစားရန် မသင့်ပါ။ လက်တွေ့ကျသောတန်ဖိုးသည် ဤအပိုင်းများ ပေါင်းစပ်လုပ်ဆောင်ပုံမှ ဆင်းသက်လာသည်။
Payload Equipment ပေါင်းစည်းတဲ့အခါ ဘာတွေကို ထည့်သွင်းစဉ်းစားသင့်လဲ။
Payload ပေါင်းစည်းမှုသည် စက်ပိုင်းဆိုင်ရာ လိုက်ဖက်ညီမှုဖြင့် အစပြုသော်လည်း လျှပ်စစ်၊ ဖွဲ့စည်းပုံ၊ ထိန်းချုပ်မှု၊ အပူပိုင်းနှင့် ဒေတာ ထည့်သွင်းစဉ်းစားမှုများအထိ ကျယ်ပြန့်သည်။ ဝန်ဆောင်ခသည် ဓာတ်ခွဲခန်းခုံတန်းပေါ်တွင် မှန်ကန်စွာ အလုပ်လုပ်နိုင်ပြီး လေယာဉ်ပေါ်တွင် စိတ်ချယုံကြည်စွာ မလည်ပတ်မီ အပြောင်းအလဲများ လိုအပ်သေးသည်။
အလေးချိန်နှင့် ဆွဲငင်အား၏ဗဟို
Payload mass သည် လေယာဉ်၏ စုစုပေါင်းလည်ပတ်မှုအလေးချိန်ကို တိုက်ရိုက် ပံ့ပိုးပေးသည်။ ပို၍အရေးကြီးသည်မှာ ထိုဒြပ်ထု၏တည်နေရာသည် လေယာဉ်၏ဆွဲငင်အားဗဟိုချက်အပေါ်သက်ရောက်သည်။
လေယာဉ်၏ဗဟိုမှအဝေးတွင်တပ်ဆင်ထားသော payload တစ်ခုသည် ၎င်းနှင့်နီးကပ်စွာတပ်ဆင်ထားသော payload နှစ်ခုသည် ထုထည်တူညီသည့်တိုင် ကွဲပြားသောအကျိုးသက်ရောက်မှုကိုထုတ်ပေးနိုင်သည်။ ထို့ကြောင့် တည်ဆောက်မှုပုံစံတွင် တပ်ဆင်မှုအနေအထားကို ထည့်သွင်းစဉ်းစားသင့်သည်။
ပါဝါလိုအပ်ချက်များ
အချို့သော payload များသည် လျှပ်စစ်လိုအပ်ချက်အတော်လေးနည်းသော်လည်း အချို့မှာ ကြီးမားသောပါဝါလိုအပ်နိုင်သည်။ အလင်းရောင်စနစ်များ၊ စွမ်းအင်သုံး ယန္တရားများ၊ ကွန်ပျူတာ မော်ဂျူးများနှင့် အချို့သော အာရုံခံကိရိယာများ အားလုံးသည် လေယာဉ်၏ လျှပ်စစ်ဝန်ကို ပေါင်းထည့်နိုင်သည်။
လေယာဉ်ဘက်ထရီနှင့် ဓာတ်အားဖြန့်ဖြူးရေးစနစ်သည် ဤထပ်ဆောင်းလိုအပ်ချက်အတွက် ထည့်သွင်းရန် လိုအပ်ပါသည်။ မဟုတ်ပါက payload သည် ပြီးပြည့်စုံသော platform ၏ လည်ပတ်လုပ်ဆောင်မှုအပေါ် သက်ရောက်မှုရှိနိုင်သည်။
တပ်ဆင်ခြင်းနှင့် တုန်ခါခြင်း။
တပ်ဆင်ခြင်းတည်ဆောက်ပုံသည် မလိုအပ်သောရွေ့လျားမှုကိုကန့်သတ်ထားစဉ် payload ကို လုံခြုံအောင်ထားရပါမည်။ ကင်မရာများနှင့် အခြားတိကျသောအာရုံခံကိရိယာများအတွက် တုန်ခါမှုသည် ဒေတာအရည်အသွေးကို ထိခိုက်စေနိုင်သည်။ လုပ်ငန်းသုံးပစ္စည်းများအတွက်၊ ဖွဲ့စည်းတည်ဆောက်ပုံလှုပ်ရှားမှုသည် ရုပ်ပိုင်းဆိုင်ရာလည်ပတ်မှု၏တိကျမှုကို ထိခိုက်စေနိုင်သည်။
ဒေတာနှင့် ဆက်သွယ်ရေးကြားခံများ
ခေတ်မီ payload များသည် ကြီးမားသော ရုပ်ပုံဖိုင်များ၊ တိုက်ရိုက်ဗီဒီယို၊ အာရုံခံကိရိယာ တိုင်းတာမှုများ သို့မဟုတ် အခြားဖွဲ့စည်းပုံ အချက်အလက်များကို ထုတ်ပေးနိုင်သည်။ ထို့ကြောင့် ဆက်သွယ်ရေးဗိသုကာသည် payload၊ လေယာဉ်၊ မြေပြင်စက်ပစ္စည်း သို့မဟုတ် onboard processing system အကြား လိုအပ်သော data flow ကို ပံ့ပိုးရန် လိုအပ်သည်။
| ပေါင်းစပ်ဧရိယာ | အဓိကမေးခွန်း | ဖြစ်နိုင်ချေသက်ရောက်မှု |
|---|---|---|
| အလေးချိန် | လေယာဉ်သည် ပြီးပြည့်စုံသော payload mass ကို ထောက်ပံ့ပေးနိုင်ပါသလား။ | စုစုပေါင်း လေယာဉ်ဝန်နှင့် တွန်းကန်တောင်းဆိုမှုအပေါ် သက်ရောက်မှုရှိသည်။ |
| ဒြပ်ဆွဲအားဗဟို | payload သည် မည်သည့်နေရာတွင် ထားရှိသနည်း။ | လေယာဉ်ဟန်ချက်ညီမှုနှင့် ပျံသန်းမှုအပြုအမူတို့ကို လွှမ်းမိုးနိုင်သည်။ |
| ပါဝါ | လျှပ်စစ်ဓာတ်အားမည်မျှ လိုအပ်ပါသနည်း။ | အလုံးစုံလျှပ်စစ်ဝန်နှင့် ဘက်ထရီလိုအပ်ချက်များကို ပြောင်းလဲသည်။ |
| တပ်ဆင်ခြင်း။ | စက်ပစ္စည်းများကို မည်ကဲ့သို့ ချိတ်ဆက်ပြီး တည်ငြိမ်စေသနည်း။ | ဖွဲ့စည်းပုံဆိုင်ရာ ခိုင်မာမှု၊ တုန်ခါမှုနှင့် ဒေတာအရည်အသွေးတို့ကို လွှမ်းမိုးသည်။ |
| ဒေတာအင်တာဖေ့စ် | သတင်းအချက်အလက်များကို မည်သို့ ပေးပို့ခြင်း သို့မဟုတ် သိမ်းဆည်းထားသနည်း။ | ဆက်သွယ်ရေးနှင့် လုပ်ဆောင်ခြင်းဆိုင်ရာ လိုအပ်ချက်များကို ဆုံးဖြတ်သည်။ |
| ထိန်းသိမ်းခြင်း။ | စက်ပစ္စည်းများကို ထိရောက်စွာအသုံးပြုနိုင်ပြီး အစားထိုးနိုင်ပါသလား။ | ဝန်ဆောင်မှုပေးနိုင်မှုနှင့် လုပ်ငန်းလည်ပတ်မှု အဆင်ပြေမှုအပေါ် သက်ရောက်မှုရှိသည်။ |
ထုတ်လုပ်ခြင်းမပြုမီ ပေါင်းစပ်မှုကို ပြန်လည်သုံးသပ်သင့်သည်။
လေယာဉ်တည်ဆောက်ပုံနှင့် payload mounting system အပြီးသတ်ခြင်းမပြုမီ ကြားခံပြဿနာများကို ဖြေရှင်းရန်မှာ များသောအားဖြင့် ပိုမိုလွယ်ကူသည်။ ပုံများ၊ စက်ပစ္စည်းအရွယ်အစားများ၊ ချိတ်ဆက်ကိရိယာတည်နေရာများ၊ ပါဝါသတ်မှတ်ချက်များ၊ တပ်ဆင်ခြင်းအချက်များနှင့် လည်ပတ်မှုလိုအပ်ချက်များသည် အသုံးဝင်သောနည်းပညာအခြေခံကို ပေးဆောင်သည်။
ဤအသေးစိတ်အချက်အလက်များကို စောစောပိုင်းသတ်မှတ်သောအခါ၊ နောက်ပိုင်းတွင် ထပ်ခါတလဲလဲမွမ်းမံခြင်းထက် စက်ပစ္စည်း၏ပတ်ပတ်လည်တွင် တည်ဆောက်ပုံဆိုင်ရာအစိတ်အပိုင်းများနှင့် လျှပ်စစ်ကြားခံများကို တီထွင်နိုင်မည်ဖြစ်သည်။
ဝယ်ယူသူများသည် မှန်ကန်သော ဖွဲ့စည်းမှုပုံစံကို မည်သို့ရွေးချယ်သင့်သနည်း။
Payload ရွေးချယ်မှုသည် တကယ့်လုပ်ငန်းတာဝန်နှင့် ပြီးပြည့်စုံသော UAV ဖွဲ့စည်းမှုအပေါ် အခြေခံသင့်သည်။ နည်းပညာပိုင်းအဆင့်မြင့်သော အာရုံခံကိရိယာသည် အလွန်လေးလံခြင်း၊ ပါဝါအလွန်အကျွံသုံးစွဲခြင်း၊ မှန်ကန်စွာ မတပ်ဆင်နိုင်ခြင်း သို့မဟုတ် ရည်ရွယ်ထားသည့် အလုပ်အသွားအလာနှင့် မကိုက်ညီသည့် ဒေတာကို ထုတ်လုပ်ပေးမည်ဆိုပါက နည်းပညာအရ အဆင့်မြင့်သော အာရုံခံကိရိယာသည် မသင့်လျော်ပါ။
အထွက်နှင့်အတူစတင်ပါ။
ပျံသန်းပြီးနောက် အော်ပရေတာ လိုအပ်သည်များကို သတ်မှတ်ပါ။ ရည်ရွယ်ချက်မှာ ကြည်လင်ပြတ်သားသော ရုပ်ပုံ၊ အပူချိန်မြေပုံ၊ သုံးဖက်မြင် မော်ဒယ်၊ ပတ်ဝန်းကျင် တိုင်းတာမှု၊ ရုပ်ပိုင်းဆိုင်ရာ လည်ပတ်မှု သို့မဟုတ် အထွက်များစွာ ပေါင်းစပ်မှု ဖြစ်ပါသလား။
ဤမေးခွန်းသည် ပိုမိုအသေးစိတ်သော သတ်မှတ်ချက်များကို ထည့်သွင်းစဉ်းစားခြင်းမပြုမီ စက်ကိရိယာအမျိုးအစားကို ကျဉ်းစေပါသည်။
လေယာဉ်ကန့်သတ်ချက်များကို ပြန်လည်သုံးသပ်ပါ။
အမြင့်ဆုံးပေးဆောင်ရမည့်ပမာဏ၊ တပ်ဆင်နေရာ၊ ရရှိနိုင်သော ပါဝါ၊ လေယာဉ်အရွယ်အစား၊ ပျံသန်းမှုအပြုအမူနှင့် ရှိပြီးသားဖွဲ့စည်းပုံမှ ချမှတ်ထားသည့် ကန့်သတ်ချက်များကို စစ်ဆေးပါ။
လည်ပတ်မှုပတ်ဝန်းကျင်ကို ဆင်ခြင်ပါ။
အပူချိန်၊ ဖုန်မှုန့်၊ စိုထိုင်းဆ၊ တုန်ခါမှု၊ လေ၊ အလင်းရောင်၊ မြေပြင်အနေအထားနှင့် လည်ပတ်မှု အမြင့်ပေများအားလုံးသည် စက်ပစ္စည်းများ၏ စွမ်းဆောင်ရည်ကို လွှမ်းမိုးနိုင်သည်။ အမှန်တကယ်အသုံးပြုနိုင်မည့် အခြေအနေများနှင့် ကိုက်ညီသော payload ဖြစ်သင့်သည်။
ဒေတာလုပ်ငန်းအသွားအလာကို အကဲဖြတ်ပါ။
အာရုံခံရွေးချယ်မှုတွင် အချက်အလက်အပြည့်အစုံပါဝင်သင့်သည်။ ဒေတာကို မည်ကဲ့သို့ ဖမ်းယူ၊ သိမ်းဆည်းမည်၊ ပို့လွှတ်မည်၊ လုပ်ဆောင်မည်၊ သုံးသပ်ပြီး သိမ်းဆည်းမည်ကို စဉ်းစားပါ။
- လုပ်ဆောင်စရာ-မည်သည့်ရုပ်ပိုင်းဆိုင်ရာလုပ်ဆောင်မှု သို့မဟုတ် အချက်အလက်လိုအပ်သနည်း။
- အစုလိုက်-စက်ပစ္စည်းနှင့် ဆက်စပ်ပစ္စည်းများ၏ အလေးချိန် အပြည့်အစုံမှာ အဘယ်နည်း။
- ပါဝါ-ပုံမှန်လည်ပတ်နေစဉ်အတွင်း မည်သည့်လျှပ်စစ်သွင်းအားကို လိုအပ်သနည်း။
- အတိုင်းအတာများ-လေယာဉ်ပေါ်တွင် တပ်ဆင်ရန်နေရာ မည်မျှရှိသနည်း။
- ပတ်ဝန်းကျင်-မည်သည့်အပူချိန်၊ တုန်ခါမှု၊ အလင်းရောင်နှင့် ရာသီဥတုအခြေအနေများကို မျှော်လင့်ထားပါသလဲ။
- ဒေတာ-မည်သည့်အချက်အလက်များကို စုဆောင်းရမည်ဖြစ်ပြီး ၎င်းကို မည်သို့စီမံဆောင်ရွက်မည်နည်း။
| ရွေးချယ်ရေးအချက် | ဘာကို သတ်မှတ်မလဲ။ | ဘာကြောင့် အရေးကြီးတာလဲ။ |
|---|---|---|
| လျှောက်လွှာ | စစ်ဆေးခြင်း၊ မြေပုံထုတ်ခြင်း၊ စိုက်ပျိုးရေး၊ စောင့်ကြည့်ခြင်း၊ သယ်ယူပို့ဆောင်ရေး သို့မဟုတ် အခြားလုပ်ငန်းတာဝန်များ | အခြေခံလစာအမျိုးအစားကို သတ်မှတ်သည်။ |
| Payload Mass | စုစုပေါင်းစက်ပစ္စည်းနှင့် တပ်ဆင်အလေးချိန် | လေယာဉ်နှင့် တွန်းကန်အား ကိုက်ညီရမည်။ |
| ပါဝါ | ဗို့အားနှင့် မျှော်မှန်းထားသော လျှပ်စစ်လိုအပ်ချက် | UAV ပါဝါစနစ်နှင့် သဟဇာတဖြစ်ရမည်။ |
| တပ်ဆင်ခြင်း။ | ရုပ်ပိုင်းဆိုင်ရာ မျက်နှာပြင်နှင့် ပစ္စည်းကိရိယာ အနေအထား | ဖွဲ့စည်းပုံ၊ တည်ငြိမ်မှုနှင့် ပြုပြင်ထိန်းသိမ်းမှုအပေါ် သက်ရောက်မှုရှိသည်။ |
| Data Output | ရုပ်ပုံများ၊ အပူအချက်အလက်၊ တိမ်တိုက်များ၊ အာရုံခံကိရိယာများဖတ်ခြင်း သို့မဟုတ် လုပ်ငန်းဆောင်ရွက်မှုရလဒ်များ | downstream processing workflow ကို ဆုံးဖြတ်သည်။ |
စက်မှုအပလီကေးရှင်းများအတွက် Payload စနစ်များ မည်သို့ပြောင်းလဲလာသနည်း။
UAV payload နည်းပညာ၏ ဖွံ့ဖြိုးတိုးတက်မှုသည် ပိုမိုသေးငယ်သော စက်ကိရိယာများ၊ အာရုံခံတိကျမှု၊ ပိုမိုထက်မြက်သော အချက်အလက် စီမံဆောင်ရွက်ပေးခြင်းနှင့် လေယာဉ်နှင့် ပိုမိုနီးကပ်စွာ ပေါင်းစပ်မှုတို့အပေါ် လက်တွေ့ကျသော ဦးတည်ချက်လေးခုအပေါ် ပိုမိုအာရုံစိုက်လာပါသည်။
Miniaturization သည် အသုံးဝင်သောပစ္စည်းများကို လေယာဉ်ငယ်များတွင် တပ်ဆင်ခွင့်ပြုနိုင်သည် သို့မဟုတ် စက်ပစ္စည်းအများအပြားကို ပလပ်ဖောင်းတစ်ခုတွင် ပေါင်းစပ်ခွင့်ပြုနိုင်သည်။ တပ်ဆင်ရန်နေရာ ကန့်သတ်ထားသည့်အခါ အရွယ်အစား လျှော့ချခြင်းသည် စက်ပိုင်းဆိုင်ရာ ပေါင်းစပ်မှုကိုလည်း လွယ်ကူစေသည်။
ပိုမိုမြင့်မားသောအာရုံခံတိကျမှု
စက်မှုလုပ်ငန်းတာဝန်များသည် ယေဘူယျအမြင်အာရုံအချက်အလက်များထက် ပို၍လိုအပ်သည်။ အသေးစိတ်စစ်ဆေးခြင်း၊ အပူချိန်ခွဲခြမ်းစိတ်ဖြာခြင်း၊ သုံးဖက်မြင်တိုင်းတာခြင်းနှင့် ပတ်ဝန်းကျင်စောင့်ကြည့်ခြင်းအားလုံးသည် ပစ်မှတ်လုပ်ငန်းအတွက် သင့်လျော်သောဒေတာများထုတ်ပေးနိုင်သည့် အာရုံခံကိရိယာများပေါ်တွင် မူတည်ပါသည်။
ထို့ကြောင့် ပိုမိုတိကျမှုသည် သီးခြားသတ်မှတ်ချက်တစ်ခုမဟုတ်ပါ။ ၎င်းကို လိုအပ်သော တိုင်းတာမှုနည်းလမ်း၊ လည်ပတ်မှုအကွာအဝေး၊ လေယာဉ်တည်ငြိမ်မှု၊ နှင့် ဒေတာလုပ်ဆောင်ခြင်းလုပ်ငန်းအသွားအလာတို့နှင့် ချိတ်ဆက်ထားရန် လိုအပ်သည်။
ဉာဏ်ရည်ပိုကြီးတယ်။
အာရုံခံကိရိယာများသည် အချက်အလက်များ ပိုမိုထုတ်ပေးလာသည်နှင့်အမျှ အလိုအလျောက် ခွဲခြမ်းစိတ်ဖြာမှုများသည် ပိုမိုအသုံးဝင်လာပါသည်။ AI အခြေခံ အသိအမှတ်ပြုမှုသည် ရုပ်ပုံအစုံအလင်တွင် ကြိုတင်သတ်မှတ်ထားသော ပုံစံများကို ခွဲခြားသတ်မှတ်နိုင်သည်၊ စစ်ဆေးရေးဒေတာကို စုစည်းကာ အပိုပြန်လည်သုံးသပ်ရန် ထိုက်တန်သည့် ဧရိယာများကို မီးမောင်းထိုးပြနိုင်သည် ။
ဤဖွံ့ဖြိုးတိုးတက်မှုသည် passive data စုဆောင်းသူမှ payload ၏အခန်းကဏ္ဍကို အချက်အလက်လုပ်ငန်းအသွားအလာ၏ တက်ကြွသောအစိတ်အပိုင်းတစ်ခုသို့ ပြောင်းလဲပေးပါသည်။
ပိုမိုနက်ရှိုင်းသောစနစ်ပေါင်းစပ်
ဖွံ့ဖြိုးတိုးတက်မှု၏နောက်ထပ်အဆင့်သည် စက်ပစ္စည်းကိရိယာများကို အပိုထည့်ရုံမျှသာမဟုတ်ပါ။ ၎င်းသည် လေယာဉ်၊ ဝန်ဆောင်ခ၊ တွန်းကန်အား၊ ဘက်ထရီ၊ ဖွဲ့စည်းပုံ၊ ဆက်သွယ်ရေး အင်တာဖေ့စ်များနှင့် စီမံဆောင်ရွက်မှုစနစ်များကို ပေါင်းစပ်ပေါင်းစပ်ထားသည့် ပလပ်ဖောင်းတစ်ခုအဖြစ် ပေါင်းစပ်ထားသည်။
၎င်းသည် စိတ်ကြိုက်စက်မှုလုပ်ငန်းဆိုင်ရာ အသုံးချမှုများအတွက် အထူးအရေးကြီးပါသည်။ အထူးပြု payload သည် ဘက်ထရီလိုအပ်ချက်များကို လွှမ်းမိုးနိုင်သည်။ ဘက်ထရီ အပြောင်းအလဲများသည် လေယာဉ်ထုထည်ကို လွှမ်းမိုးနိုင်သည်။ ဖွဲ့စည်းပုံပြောင်းလဲမှုများသည် payload mounting ကို ထိခိုက်စေနိုင်သည်။ ထပ်လောင်းကွန်ပြူတာများသည် ပါဝါလိုအပ်ချက်ကို ပြောင်းလဲနိုင်သည်။ စနစ်အဆင့် ဒီဇိုင်းသည် ဤဆက်ဆံရေးများကို လိုက်လျောညီထွေဖြစ်အောင် ကူညီပေးသည်။
Miniaturization သေးငယ်သော စက်ကိရိယာများသည် တပ်ဆင်မှုကို ရိုးရှင်းစေပြီး ကျစ်လစ်သော လေယာဉ်ပလပ်ဖောင်းများအတွက် ပိုမိုပြောင်းလွယ်ပြင်လွယ် ဖန်တီးနိုင်သည်။
ပိုမိုတိကျမှု ပိုမိုကောင်းမွန်သောအာရုံခံကိရိယာများသည် ပိုမိုအသေးစိတ်သောအမြင်အာရုံ၊ အပူပိုင်း၊ နေရာအနှံ့ သို့မဟုတ် ပတ်ဝန်းကျင်ဆိုင်ရာ အချက်အလက်များကို ပေးစွမ်းနိုင်သည်။
Intelligent Processing အလိုအလျောက် ခွဲခြမ်းစိတ်ဖြာမှု သည် စုဆောင်းထားသော ဒေတာ အများအပြားကို ဦးစားပေး စစ်ဆေးရေး အချက်အလက်အဖြစ်သို့ ပြောင်းလဲရာတွင် ကူညီပေးနိုင်ပါသည်။
စက်မှု UAV များသည် အပလီကေးရှင်းအလိုက် ပိုမိုတိကျလာသည်။
ပရော်ဖက်ရှင်နယ် လေယာဉ်တစ်စင်း၏ တန်ဖိုးသည် ၎င်းအား တပ်ဖြန့်ထားသည့် အလုပ်နှင့် ကိုက်ညီမှုအပေါ် မူတည်ပါသည်။ စစ်ဆေးရေးလိုအပ်ချက်များပတ်လည် ဒီဇိုင်းထုတ်ထားသော ပလပ်ဖောင်းတစ်ခုသည် စိုက်ပျိုးရေး သို့မဟုတ် ပစ္စည်းကိုင်တွယ်ရန်အတွက် ဒီဇိုင်းထုတ်ထားသည့် တစ်ခုမှ မတူညီသော ဖွဲ့စည်းပုံနှင့် လျှပ်စစ်ဆိုင်ရာ ဦးစားပေးမှုများ ရှိနိုင်သည်။
ဆိုလိုသည်မှာ payload ဖွံ့ဖြိုးတိုးတက်မှုနှင့် လေယာဉ်တည်ဆောက်ရေးတို့သည် ပိုမိုချိတ်ဆက်လာသည်ဟု ဆိုလိုသည်။ ယေဘူယျလေယာဉ်ကို ဦးစွာရွေးချယ်ပြီး နောက်ပိုင်းတွင် စက်ပစ္စည်းများကို ထည့်သွင်းမည့်အစား၊ ပရောဂျက်အဖွဲ့များသည် လည်ပတ်မှုလုပ်ငန်းတာဝန်ကို သတ်မှတ်ပြီး ၎င်းနှင့်ပတ်၀န်းကျင်တွင် ပြီးပြည့်စုံသောစနစ်အား ဖော်ဆောင်နိုင်သည်။
စနစ်အမြင်အနာဂတ်တွင် ဖွံ့ဖြိုးတိုးတက်မှုသည် သီးခြားပျံသန်းသည့်စက်အဖြစ် လေယာဉ်ပေါ်တွင် လျော့နည်းသွားမည်ဖြစ်ပြီး လေယာဉ်၊ ဝန်ဆောင်မှု၊ ပါဝါစနစ်၊ ဒေတာလုပ်ဆောင်မှုနှင့် သီးခြားစက်မှုလုပ်ငန်းအသွားအလာတို့ကြား ဆက်နွယ်မှုအပေါ် ပိုမိုအာရုံစိုက်ဖွယ်ရှိသည်။
အမေးများသောမေးခွန်းများ
စက်မှုလုပ်ငန်းသုံး UAV များတွင် မည်သည့် payload စက်ပစ္စည်းအမျိုးအစားများကို သုံးနိုင်သနည်း။
ဘုံအမျိုးအစားများတွင် မြင်နိုင်သောအလင်းကင်မရာများ၊ အပူပုံရိပ်ဖော်စနစ်များ၊ LiDAR၊ စိုက်ပျိုးရေးဖြန်းဖြန်းခြင်းနှင့် မျိုးစေ့ထုတ်ကိရိယာများ၊ ပစ္စည်းကိုင်တွယ်သည့်ကိရိယာများ၊ ပတ်ဝန်းကျင်အာရုံခံကိရိယာများ၊ အလင်းရောင်စနစ်များ၊ ဆက်သွယ်ရေးမော်ဂျူးများနှင့် အသိဉာဏ်ရှိသော ရုပ်ပုံ-ခွဲခြမ်းစိတ်ဖြာသည့်ကိရိယာများ ပါဝင်သည်။ သင့်လျော်သောရွေးချယ်မှုသည် လည်ပတ်မှုတာဝန်အပေါ် မူတည်သည်။
မြင်နိုင်သောအလင်းကင်မရာနှင့် အပူဓာတ်ပုံရိပ်ကြားကို ကျွန်ုပ်မည်ကဲ့သို့ရွေးချယ်ရမည်နည်း။
မျက်နှာပြင် အသွင်အပြင်၊ ရုပ်ပုံများ သို့မဟုတ် ဗီဒီယိုပေါ်တွင် အဓိကမူတည်သည့်အခါ မြင်နိုင်သောအလင်းကင်မရာသည် သင့်လျော်သည်။ အပူချိန်ကွာခြားချက်များ သို့မဟုတ် အပူပုံစံများ အရေးကြီးသောအခါတွင် အပူဓါတ်ပုံသည် အသုံးဝင်သည်။ အချို့သော စစ်ဆေးခြင်းလုပ်ငန်းအသွားအလာများသည် ဖြည့်စွက်အချက်အလက်များရရှိရန် နှစ်ခုလုံးကို အသုံးပြုနိုင်သည်။
သမားရိုးကျကင်မရာအစား LiDAR ကို မည်သည့်အချိန်တွင် အသုံးပြုသင့်သနည်း။
ပရောဂျက်သည် သုံးဖက်မြင် spatial တိုင်းတာမှုများ၊ မြေမျက်နှာသွင်ပြင် အချက်အလက်၊ အမြင့်ဒေတာ သို့မဟုတ် အဆောက်အဦပုံစံတည်ဆောက်မှု လိုအပ်သည့်အခါ LiDAR ကို ထည့်သွင်းစဉ်းစားသင့်သည်။ LiDAR သည် အကွာအဝေးနှင့် spatial တိုင်းတာမှုစွမ်းရည်များကို ပေါင်းထည့်နေချိန်တွင် သမားရိုးကျကင်မရာသည် အမြင်အာရုံအချက်အလက်များကို ပေးဆောင်သည်။
UAV တစ်ခုသည် payload စနစ်များစွာကိုသယ်ဆောင်နိုင်ပါသလား။
လေယာဉ်တွင် လုံလောက်သော ပေးဆောင်နိုင်စွမ်း၊ ရုပ်ပိုင်းဆိုင်ရာ တပ်ဆင်နေရာ၊ ရရှိနိုင်သော ပါဝါ၊ သင့်လျော်သော ဖွဲ့စည်းတည်ဆောက်ပုံဆိုင်ရာ ပံ့ပိုးမှု၊ နှင့် တွဲဖက်အသုံးပြုနိုင်သော ဒေတာကြားခံများ ရှိပါက ဖြစ်နိုင်သည်။ ၎င်းတို့၏ ပေါင်းစပ်အလေးချိန်နှင့် ပါဝါလိုအပ်ချက်သည် လေယာဉ်ဖွဲ့စည်းပုံဖွဲ့စည်းပုံကို ထိခိုက်စေသောကြောင့် ဝန်တင်ဝန်အများအပြားကို အတူတကွ အကဲဖြတ်သင့်သည်။
payload ပေါင်းစည်းခြင်းအပေါ် မည်သည့်အချက်များက အကျိုးသက်ရောက်သနည်း။
အရေးကြီးသောအချက်များတွင် ဝန်အလေးချိန်၊ အတိုင်းအတာ၊ ဆွဲငင်အားဗဟို၊ တပ်ဆင်ခြင်းနည်းလမ်း၊ ပါဝါလိုအပ်ချက်များ၊ တုန်ခါမှု၊ ဒေတာကြားခံများ၊ ပတ်ဝန်းကျင်အခြေအနေများနှင့် ပြုပြင်ထိန်းသိမ်းခွင့်တို့ ပါဝင်ပါသည်။ နောက်ဆုံးလေယာဉ်ဖွဲ့စည်းပုံအတည်မပြုမီတွင် အဆိုပါလက္ခဏာများကို ပြန်လည်သုံးသပ်သင့်သည်။
သတ်မှတ်ထားသော UAV အတွက် payload ပစ္စည်းများကို စိတ်ကြိုက်ပြင်ဆင်နိုင်ပါသလား။
သတ်မှတ်ထားသော စက်ကိရိယာအတိုင်းအတာများ၊ တပ်ဆင်မှုလိုအပ်ချက်များ၊ ပါဝါဝိသေသလက္ခဏာများနှင့် လည်ပတ်မှုအခြေအနေများဝန်းကျင်တွင် ပရောဂျက်ဆိုင်ရာ သီးခြားဖွဲ့စည်းပုံများကို ဖန်တီးနိုင်သည်။ စိတ်ကြိုက်ပြင်ဆင်မှုအဆင့်သည် လျှောက်လွှာနှင့် လေယာဉ်လိုအပ်သော နည်းပညာဆိုင်ရာ ဘောင်များပေါ်တွင် မူတည်သည်။
UAV စက်ပစ္စည်းများနှင့် ဉာဏ်ရည်ထက်မြက်သော ရုပ်ပုံခွဲခြမ်းစိတ်ဖြာခြင်းကို မည်သို့အသုံးပြုနိုင်သနည်း။
သင့်လျော်သော AI-based မော်ဂျူးများသည် စုဆောင်းထားသောပုံများကို ပိုင်းခြားစိတ်ဖြာနိုင်ပြီး မျက်နှာပြင်အက်ကြောင်းများ၊ မြင်နိုင်သောလိုင်းပျက်စီးမှု၊ စက်ပိုင်းဆိုင်ရာကွဲလွဲချက်များ သို့မဟုတ် အခြားသတ်မှတ်ထားသောပုံစံများကဲ့သို့သော ကြိုတင်သတ်မှတ်ထားသောအခြေအနေများကို ခွဲခြားသတ်မှတ်နိုင်သည်။ ရလဒ်များသည် ကြီးမားသောဒေတာအတွဲများကို စုစည်းပြီး နောက်ထပ်ပြန်လည်သုံးသပ်ရန် လိုအပ်သည့်နေရာများဆီသို့ တိုက်ရိုက်အာရုံစိုက်မှုကို ကူညီပေးနိုင်သည်။
စိုက်ပျိုးစရိတ်ချေးငွေစနစ်သည် စိုက်ပျိုးရေးသုံးအတွက် သင့်လျော်ပါသလား။
ဟုတ်ကဲ့။ စိုက်ပျိုးရေးသုံး စက်ကိရိယာများတွင် ထိန်းချုပ်ထားသော ပစ္စည်းဖြန့်ဖြူးမှုအတွက် ဒီဇိုင်းထုတ်ထားသော ပက်ဖြန်းခြင်းနှင့် မျိုးစေ့ချစနစ်များ ပါဝင်နိုင်သည်။ ဝန်ဆောင်ခဖွဲ့စည်းပုံသည် လေယာဉ်၏လည်ပတ်ဝန်၊ ရရှိနိုင်သောပါဝါ၊ တိုင်ကီ သို့မဟုတ် ပစ္စည်းစွမ်းရည်နှင့် လျှောက်လွှာလိုအပ်ချက်များနှင့် ကိုက်ညီသင့်သည်။
UAV payloads များသည် ပတ်ဝန်းကျင် စောင့်ကြည့်ခြင်းကို ပံ့ပိုးပေးနိုင်ပါသလား။
ဟုတ်ကဲ့။ UAV များသည် ဓာတ်ငွေ့ရှာဖွေခြင်း၊ ဖုန်မှုန့်စောင့်ကြည့်ခြင်း၊ ရေနမူနာနှင့် အခြားပတ်ဝန်းကျင်တိုင်းတာခြင်းအတွက် ကိရိယာများကို သယ်ဆောင်နိုင်သည်။ စောင့်ကြည့်ခြင်းလုပ်ငန်းအသွားအလာကို ဖော်ဆောင်ရာတွင် အာရုံခံကိရိယာ၊ ပျံသန်းမှုလမ်းကြောင်း၊ နမူနာနည်းလမ်းနှင့် ပတ်ဝန်းကျင်အခြေအနေအားလုံးကို ထည့်သွင်းစဉ်းစားသင့်သည်။
စိတ်ကြိုက် payload ဖြေရှင်းချက်ကို မဆွေးနွေးမီ အဘယ်အရာကို သတ်မှတ်သင့်သနည်း။
အသုံးဝင်သောအချက်အလက်များတွင် ရည်ရွယ်ထားသည့်လုပ်ဆောင်စရာ၊ ပေးဆောင်သည့်အတိုင်းအတာ၊ စုစုပေါင်းအလေးချိန်၊ လိုအပ်သောပါဝါ၊ တပ်ဆင်ခြင်းအင်တာဖေ့စ်၊ ဒေတာလိုအပ်ချက်များ၊ လည်ပတ်မှုပတ်ဝန်းကျင်၊ မျှော်လင့်ထားသည့် ပျံသန်းမှုအခြေအနေများနှင့် သီးခြားတိုင်းတာခြင်း သို့မဟုတ် လုပ်ငန်းဆောင်ရွက်မှုလိုအပ်ချက်များ ပါဝင်သည်။
သင်၏ UAV အတွက် Payload Configuration ကိုစီစဉ်ပါ။
ရည်ရွယ်ထားသော အပလီကေးရှင်း၊ စက်ကိရိယာအတိုင်းအတာ၊ ဝန်တင်အလေးချိန်၊ ပါဝါလိုအပ်ချက်များ၊ တပ်ဆင်မှုအခြေအနေများ သို့မဟုတ် အာရုံခံနည်းပညာဆိုင်ရာ ဆွေးနွေးမှုတစ်ခုစတင်ရန် ရည်ရွယ်ချက်များကို မျှဝေပါ။
သင်၏ payload လိုအပ်ချက်များကို ဆွေးနွေးရန် ကျွန်ုပ်တို့ထံ ဆက်သွယ်ပါ။