- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
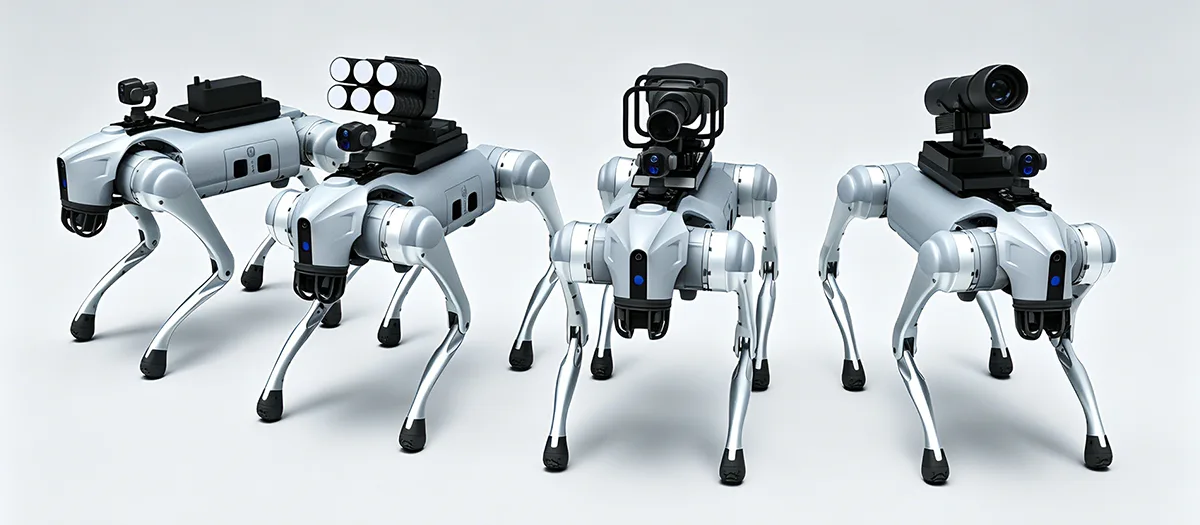
စက်ရုပ်ခွေးတစ်ကောင်သည် ရှုပ်ထွေးသောစက်မှုလုပ်ငန်းများအတွက် သင့်လျော်အောင်ပြုလုပ်ပေးသည့်အရာ။
A စက်ရုပ်ခွေးစက်မှုလုပ်ငန်းခွင်များတွင် လှေကားများ၊ တောင်စောင်းများ၊ မညီညာသောမြေပြင်၊ ကျဉ်းမြောင်းသောလမ်းကြောင်းများ၊ အပျက်အစီးများ၊ ဥမင်လိုဏ်ခေါင်းများ သို့မဟုတ် အခြားခက်ခဲသောမြေပြင်အနေအထားများပါဝင်သည့်အခါ သမားရိုးကျဘီးတပ်မိုဘိုင်းစက်ရုပ်များ၏ ကန့်သတ်ချက်များကိုကျော်လွန်၍ ရွေ့လျားနိုင်ရန် ဒီဇိုင်းထုတ်ထားသည်။ ၎င်း၏တန်ဖိုးသည် လေးပုံတစ်ပုံ ရွေ့လျားနိုင်မှု၊ ကိုယ်ပိုင်အုပ်ချုပ်ခွင့် လမ်းကြောင်းပြမှု၊ ပတ်ဝန်းကျင်ဆိုင်ရာ ခံယူချက်၊ လုပ်ငန်းဆောင်တာအလိုက် အာရုံခံနိုင်မှု၊ မော်ဂျူလာစက်ပစ္စည်းများနှင့် စဉ်ဆက်မပြတ် လည်ပတ်မှုတို့ ပေါင်းစပ်မှုမှ ဆင်းသက်လာသည်။ သို့သော် စက်မှုလုပ်ငန်းအသုံးပြုသူများအတွက် ရွေ့လျားနိုင်မှုတစ်ခုတည်းနှင့် မလုံလောက်ပါ။ လက်တွေ့ကျသောပလပ်ဖောင်းတစ်ခုသည် တည်ငြိမ်သောရွေ့လျားမှု၊ ဒေတာစုဆောင်းမှု၊ စက်ပစ္စည်းပေါင်းစည်းမှု၊ ဘက်ထရီစီမံခန့်ခွဲမှု၊ ပြုပြင်ထိန်းသိမ်းမှုနှင့် သတ်မှတ်ထားသောပတ်ဝန်းကျင်အခြေအနေများအောက်တွင် လည်ပတ်မှုကို ပံ့ပိုးပေးရန်လိုအပ်သည်။ ၎င်းသည် စစ်ဆေးခြင်း၊ အခြေခံအဆောက်အအုံစောင့်ကြည့်ခြင်း၊ အသိဉာဏ်ရှိသောထုတ်လုပ်မှု၊ အရေးပေါ်ပံ့ပိုးမှုနှင့် အခြားပရော်ဖက်ရှင်နယ်လုပ်ငန်းဆောင်ရွက်မှုအခြေအနေများတစ်လျှောက် အောင်မြင်စွာအသုံးချနိုင်ရန် ပလက်ဖောင်းဗိသုကာနှင့် အပလီကေးရှင်းများစီစဉ်ခြင်းအား ဗဟိုချက်ဖြစ်စေသည်။
မာတိကာ
သက်ဆိုင်ရာ နည်းပညာဆိုင်ရာ ဆွေးနွေးမှုဆီသို့ တိုက်ရိုက်တက်ရန် အပိုင်းတစ်ခုကို နှိပ်ပါ။
- ၁။ စက်ရုပ်လေးပုံတစ်ပုံစက်ရုပ်ကို အဘယ်အရာက သတ်မှတ်သနည်း။
- 2. ခဲယဉ်းသောမြေပြင်တွင် ခြေထောက်ဖြင့် သွားလာခြင်းသည် အဘယ်အရာက အသုံးဝင်သနည်း။
- 3. မည်သည့်ကိုယ်ပိုင်အုပ်ချုပ်ခွင့်ရလုပ်ဆောင်ချက်များသည် စက်မှုလုပ်ငန်းလည်ပတ်မှုကို တိုးတက်စေသနည်း။
- 4. Multi-Sensor Perception သည် မည်သည့်အခန်းကဏ္ဍမှ ပါဝင်သနည်း။
- 5. အဘယ်စစ်ဆေးရေးတာဝန်များသည် လေးပုံတစ်ပုံရှိသော ပလပ်ဖောင်းကို ပံ့ပိုးပေးနိုင်သနည်း။
- 6. Modular Equipment သည် ပလပ်ဖောင်းသို့ မည်ကဲ့သို့ ပေါင်းထည့်နိုင်သနည်း။
- 7. မည်သည့်အခြေအနေများအတွက် ပလပ်ဖောင်းကို ဒီဇိုင်းထုတ်သင့်သနည်း။
- 8. လေးပုံတစ်ပုံ စက်ရုပ်များသည် ခက်ခဲသော အလုပ်ဧရိယာများသို့ ထိတွေ့မှုကို မည်သို့လျှော့ချနိုင်သနည်း။
- 9. စက်ပစ္စည်းများနှင့် အာရုံခံကိရိယာများကို မည်သို့ပေါင်းစပ်သင့်သနည်း။
- 10. ပလပ်ဖောင်းတစ်ခုကို မရွေးချယ်မီ ဝယ်ယူသူများသည် အဘယ်အရာကို အကဲဖြတ်သင့်သနည်း။
- 11. Structured Deployment Process က ဘယ်လိုပုံစံလဲ။
- 12. စက်မှု လေးပုံတစ်ပုံ စက်ရုပ်များ၏ အနာဂတ် ဦးတည်ချက်ကား အဘယ်နည်း။
- 13. အမေးများသောမေးခွန်းများ
စက်မှု Quadruped Robot ကို ဘာက သတ်မှတ်တာလဲ။
စက်မှုလုပ်ငန်းသုံး စက်ရုပ်တစ်ရုပ်သည် ဘီးများ သို့မဟုတ် သံလမ်းများထက် ခြေထောက်ဖြင့် လှုပ်ရှားတည်ဆောက်ထားသည့် မိုဘိုင်းစက်ရုပ်ပလက်ဖောင်းတစ်ခုဖြစ်သည်။ ၎င်း၏ခြေလေးချောင်းဖွဲ့စည်းပုံသည် အာရုံခံကိရိယာများ၊ ဆက်သွယ်ရေးကိရိယာများ၊ ကွန်ပျူတာ ဟာ့ဒ်ဝဲနှင့် အခြားအပလီကေးရှင်းဆိုင်ရာ စက်ကိရိယာများကို သယ်ဆောင်စဉ် အမြင့်ပိုင်းနှင့် မမှန်သော မြေပြင်ပြောင်းလဲမှုများကို ညှိနှိုင်းနိုင်စေပါသည်။
အဓိပ္ပါယ်ဖွင့်ဆိုချက်မှာ ခြေလေးချောင်း၏အသွင်အပြင်မဟုတ်ပေ။ လေးထောင့်ပုံစံပလပ်ဖောင်းတစ်ခု၏တန်ဖိုးသည် စက်ခေါင်းရွေ့လျားမှု၊ ခံယူချက်၊ ထိန်းချုပ်မှု၊ ပါဝါ၊ ဖွဲ့စည်းတည်ဆောက်ပုံနှင့် အလုပ်ကိရိယာများအကြား ပေါင်းစပ်ညှိနှိုင်းမှုမှ ဆင်းသက်လာသည်။ စက်ရုပ်သည် ၎င်း၏ပတ်ဝန်းကျင်ကို နားလည်ရန်၊ ၎င်း၏လှုပ်ရှားမှုကို ချိန်ညှိရန်၊ ဟန်ချက်ထိန်းရန်နှင့် သတ်မှတ်ထားသော လည်ပတ်မှုပုံစံကို လုပ်ဆောင်ရန် လိုအပ်သည်။
ဤစနစ်ဦးတည်သည့် ဒီဇိုင်းသည် ရိုးရှင်းသော အဝေးထိန်းစနစ်ဖြင့် ထိန်းချုပ်ထားသော စက်များနှင့် စက်မှု လေးထောင့်ပုံစံ ပလပ်ဖောင်းများကို ပိုင်းခြားထားသည်။ ပရော်ဖက်ရှင်နယ်ပလပ်ဖောင်းတစ်ခုသည် ကိုယ်ပိုင်အုပ်ချုပ်ခွင့်ရလမ်းကြောင်းရေးဆွဲခြင်း၊ အတားအဆီးကိုရှောင်ရှားခြင်း၊ ဒေတာစုဆောင်းခြင်း၊ စက်ကိရိယာစောင့်ကြည့်ခြင်းနှင့် ထပ်ခါတလဲလဲလှည့်ကင်းလုပ်ရိုးလုပ်စဉ်များကို ပံ့ပိုးပေးနိုင်ပါသည်။ ဤလုပ်ဆောင်ချက်များသည် စက်ရုပ်အား မိုဘိုင်းကင်မရာအဖြစ်သာ လုပ်ဆောင်မည့်အစား ပိုမိုကျယ်ပြန့်သော လုပ်ငန်းလည်ပတ်မှုတွင် ပါဝင်နိုင်စေပါသည်။
Legged Mobility ခြေလေးချောင်း ရွေ့လျားမှုသည် ပလက်ဖောင်းအား လှေကားများ၊ တောင်စောင်းများ၊ ကွက်လပ်များ၊ မညီညာသောကြမ်းပြင်များ၊ ချောင်ကျနေသော မြေပြင်နှင့် မြေပြင်အနေအထားတွင် အခြားပြောင်းလဲမှုများကို ညှိနှိုင်းနိုင်စေပါသည်။
Intelligent Navigation ခံယူချက်၊ လမ်းကြောင်းစီစဉ်ခြင်း၊ နေရာချထားခြင်းနှင့် အတားအဆီးများကို ရှောင်ရှားခြင်းသည် ရှုပ်ထွေးသောပတ်ဝန်းကျင်များမှတဆင့် ပိုမိုကိုယ်ပိုင်အုပ်ချုပ်ခွင့်ရလှုပ်ရှားမှုကို ပံ့ပိုးပေးနိုင်ပါသည်။
တိုးချဲ့နိုင်သော ပလပ်ဖောင်း မော်ဂျူလာအာရုံခံကိရိယာများနှင့် စက်ပစ္စည်းများသည် တူညီသောစက်ရုပ်အခြေစိုက်စခန်းအား မတူညီသောစစ်ဆေးခြင်း၊ စောင့်ကြည့်ခြင်းနှင့် စက်မှုလုပ်ငန်းတာဝန်များဆီသို့ လိုက်လျောညီထွေဖြစ်စေနိုင်သည်။
Quadruped Mobility သည် အဘယ်ကြောင့် စက်မှုအလိုအလျောက်စနစ် ပြောင်းလဲသွားသနည်း။
သမားရိုးကျ ဘီးတပ်စက်ရုပ်များသည် ခန့်မှန်းနိုင်သော မျက်နှာပြင်များပေါ်တွင် အကောင်းဆုံးလုပ်ဆောင်သည်။ လှေကားများ၊ ကတုတ်ကျင်းများ၊ ပစ္စည်းများ ဖြုန်းတီးခြင်း၊ မြှင့်ထားသော တံခါးခုံများ သို့မဟုတ် မညီညာသော မြေပြင်အနေအထား လမ်းကြောင်းကို နှောင့်ယှက်သည့်အခါ ၎င်းတို့၏ စွမ်းဆောင်ရည် ကျဆင်းသွားနိုင်သည်။ ခြေရာခံထားသော စနစ်များသည် စိန်ခေါ်မှုရှိသော မျက်နှာပြင်အချို့ကို ကိုင်တွယ်ဖြေရှင်းနိုင်သော်လည်း ၎င်းတို့တွင် တင်းကျပ်သောနေရာများနှင့် ပတ်ဝန်းကျင်တွင် မကြာခဏ မြင့်တက်နေသည့် အပြောင်းအလဲများ ပါဝင်နေချိန်တွင် ၎င်းတို့တွင် ကန့်သတ်ချက်များရှိသည်။
ခြေထောက်ဖြင့် လှုပ်ရှားခြင်းသည် ပြဿနာကို ချဉ်းကပ်ပုံချင်း မတူပါ။ စက်ရုပ်သည် မြေပြင်အနေအထားအရ ၎င်း၏ခြေထောက်များကို နေရာချနိုင်စေမည့် ခြေထောက်တစ်ချောင်းစီကို တစ်ဦးချင်း ထိန်းချုပ်နိုင်သည်။ ၎င်းသည် ပုံမှန်မဟုတ်သော ပတ်ဝန်းကျင်များကို ဖြတ်သန်းနေစဉ် ဟန်ချက်ညီမှုကို ထိန်းသိမ်းရန်အတွက် နောက်ထပ်ရွေးချယ်စရာများကို ပေးပါသည်။
စက်မှုလုပ်ငန်းသုံးအတွက်၊ လက်တွေ့ကျသော အကျိုးကျေးဇူးမှာ လက်လှမ်းမီမှုဖြစ်သည်။ သာမာန် မိုဘိုင်းပလက်ဖောင်းတစ်ခုသည် ထပ်လောင်းအခြေခံအဆောက်အအုံ လိုအပ်နိုင်သည့် သာမာန် မိုဘိုင်းပလက်ဖောင်းများ လိုအပ်သည့် ကိရိယာနေရာများ၊ စက်ကိရိယာ ဧရိယာများ၊ ဥမင်လိုဏ်ခေါင်းများ၊ အလုပ်ရုံများနှင့် အခြားမြေမျက်နှာသွင်ပြင် အမျိုးအစားများကို ဖြတ်ကျော်ရွေ့လျားနိုင်သော စက်ရုပ်တစ်ခုထံ ရောက်ရှိနိုင်ချေရှိသည်။
- ခြေလေးချောင်း လှုပ်ရှားမှုသည် အမြင့်ပိုင်း ပြောင်းလဲခြင်းနှင့် မညီညာသော မြေပြင်ကို ပံ့ပိုးပေးသည်။
- ကိုယ်ပိုင်အုပ်ချုပ်ခွင့်ရလမ်းပြခြင်းသည် စဉ်ဆက်မပြတ် လက်ဖြင့်စတီယာရင် လိုအပ်မှုကို လျှော့ချနိုင်သည်။
- အာရုံခံကိရိယာများသည် လှုပ်ရှားမှုနှင့် စစ်ဆေးခြင်းလုပ်ငန်းများအတွက် ပတ်ဝန်းကျင်ဆိုင်ရာ အချက်အလက်များကို ပေးဆောင်သည်။
- Modular interfaces များသည် မတူညီသော application များအတွက် မတူညီသော ပစ္စည်းများကို တပ်ဆင်ရန် ခွင့်ပြုသည်။
- ဒစ်ဂျစ်တယ်ဒေတာစုဆောင်းမှုသည် နောက်ပိုင်းတွင် ခွဲခြမ်းစိတ်ဖြာမှုဖြင့် ကွင်းဆင်းလုပ်ဆောင်မှုများကို ချိတ်ဆက်နိုင်သည်။
အဓိက နိယာမပြီးပြည့်စုံသော မိုဘိုင်းလည်ပတ်မှုစနစ်အဖြစ် စက်မှုသုံးလေးပုံတစ်ပုံကို အကဲဖြတ်သင့်သည်။ ရွေ့လျားနိုင်မှုသည် အရေးကြီးသော်လည်း ခံယူချက်၊ ထိန်းချုပ်မှု၊ ကိရိယာများ ပေါင်းစပ်မှု၊ ပါဝါနှင့် ဒေတာလုပ်ဆောင်ချက်များသည် ရွေ့လျားနိုင်မှုသည် မည်မျှအသုံးဝင်ကြောင်း ဆုံးဖြတ်သည်။
ခက်ခဲသောမြေပြင်တွင် ခြေထောက်ဖြင့် ရွေ့လျားနိုင်မှုသည် အဘယ်အရာက အသုံးဝင်သနည်း။
ခက်ခဲသောမြေပြင်သည် လေးပုံတစ်ပုံစက်ရုပ်များအတွက် အရှင်းလင်းဆုံးအသုံးချဧရိယာများထဲမှတစ်ခုဖြစ်သည်။ စက်မှုဇုန်များတွင် လှေကားထစ်များ၊ ချဉ်းကပ်လမ်းများ၊ ကတုတ်ကျင်းများ၊ ကျဉ်းမြောင်းသော လူသွားလမ်းများ၊ အပျက်အစီးများ၊ ရွှံ့ထူထပ်သောနေရာများ၊ မညီညာသောကြမ်းပြင်များနှင့် မျက်နှာပြင်အမြင့်ပြောင်းလဲမှုများ ပါဝင်နိုင်ပါသည်။ ကြမ်းပြင်များအတွက်သာ ဒီဇိုင်းထုတ်ထားသော ပလပ်ဖောင်းတစ်ခုသည် အပိုအခြေခံအဆောက်အအုံ လိုအပ်နိုင်သည် သို့မဟုတ် အချို့သောနေရာများသို့ မရောက်နိုင်ပါ။
လေးပုံတစ်ပုံ စက်ရုပ်တစ်ရုပ်သည် မြေပြင်အနေအထား ပြောင်းလဲလာသည်နှင့်အမျှ ၎င်း၏ကိုယ်ဟန်အနေအထားကို လိုက်လျောညီထွေဖြစ်အောင် ၎င်း၏ခြေထောက်များကို တစ်ဦးချင်းနေရာချပြီး မြှောက်နိုင်သည်။ ၎င်းသည် ပလပ်ဖောင်းနှင့် မြေပြင်ကြား ပိုမိုတည်ငြိမ်သော ဆက်ဆံရေးကို ထိန်းသိမ်းထားစဉ် တောင်စောင်းများ၊ ခြေလှမ်းများ၊ ကွာဟချက်များနှင့် ပုံမမှန်သော မျက်နှာပြင်များပေါ်တွင် ရွေ့လျားမှုကို ပံ့ပိုးပေးနိုင်သည်။
လှေကားများနှင့် အမြင့် အပြောင်းအလဲ
လှေကားများသည် ဘီးတပ်ပလပ်ဖောင်းများကို စိန်ခေါ်နိုင်သည့် ရိုးရှင်းသော မြေအနေအထားတစ်ခုဖြစ်သည်။ ဘီးတစ်ခုစီသည် မျက်နှာပြင်နှင့် သင့်လျော်သော အဆက်အသွယ်ကို ထိန်းသိမ်းရန် လိုအပ်ပြီး စက်ရုပ်သည် ထပ်ခါတလဲလဲ ဒေါင်လိုက်ပြောင်းလဲမှုများကို ကျော်လွှားရမည်ဖြစ်သည်။ ခြေထောက်တစ်ဖက်စီကို မြှင့်တင်နိုင်ပြီး ခြေလှမ်းများကြား ရွှေ့ရန် ၎င်း၏ ကိုယ်ဟန်အနေအထားကို ချိန်ညှိနိုင်သည်။
စက်ရုပ်ဒီဇိုင်း၊ ခြေလှမ်းဂျီသြမေတြီ၊ ထိန်းချုပ်မှုစနစ်နှင့် ပတ်ဝန်းကျင်အခြေအနေများပေါ်တွင်မူတည်ဆဲဖြစ်သည်။ အရေးကြီးသော အင်ဂျင်နီယာအချက်မှာ ခြေချောင်းဖွဲ့စည်းပုံသည် ဘီးများမရှိသော နောက်ထပ် လှုပ်ရှားမှုရွေးချယ်ခွင့်များကို ပေးဆောင်ခြင်းဖြစ်သည်။
တောင်စောင်းများနှင့် မညီညာသော မျက်နှာပြင်များ
စက်မှုပတ်ဝန်းကျင်များတွင် မကြာခဏ စောင်းကွန်ကရစ်၊ ကျောက်စရစ်၊ မြေဆီလွှာ၊ ရွှံ့မြေ၊ ရေနုတ်မြောင်းများ သို့မဟုတ် အသွင်ကူးပြောင်းရေး မျက်နှာပြင်များ ပါဝင်သည်။ မြေပြင်အနေအထားပြောင်းလဲလာသည်နှင့်အမျှ လေးထောင့်ပုံစံပလပ်ဖောင်းတစ်ခုသည် ၎င်း၏ခြေထောက်အနေအထားနှင့် ခန္ဓာကိုယ်သဘောထားကို လိုက်လျောညီထွေဖြစ်စေနိုင်သည်။
တည်ငြိမ်သောလုပ်ဆောင်ချက်သည် စက်ပိုင်းဆိုင်ရာဒီဇိုင်း၊ ခံယူချက်၊ လမ်းကြောင်းထိန်းချုပ်မှု၊ ဆွဲငင်အားနှင့် ဟန်ချက်ညီသော အယ်လဂိုရီသမ်များ ပေါင်းစပ်မှုအပေါ် မူတည်သည်။ ခြေထောက်များသည် ရုပ်ပိုင်းဆိုင်ရာ လှုပ်ရှားမှုစွမ်းရည်ကို ပေးစွမ်းနိုင်ပြီး ထိန်းချုပ်မှုစနစ်က ယင်းစွမ်းရည်ကို အသုံးပြုကြောင်း ဆုံးဖြတ်သည်။
ကျဉ်းမြောင်းပြီး ရှုပ်ပွသောနေရာများ
စက်မှုဥမင်လိုဏ်ခေါင်းများ၊ အလုပ်ရုံများ၊ ပိုက်စင်္ကြံများနှင့် ပြုပြင်ထိန်းသိမ်းရေးနေရာများတွင် ရနိုင်သည့်လမ်းကြောင်းကို ကန့်သတ်ထားသည့် အတားအဆီးများပါရှိသည်။ ကျစ်လျစ်သော လေးထောင့်ပုံစံ ပလပ်ဖောင်းသည် စဉ်ဆက်မပြတ် ပြန့်ကားသော မောင်းနှင်မှု မျက်နှာပြင်ကို မလိုအပ်ဘဲ ဤနေရာများထဲမှ အချို့ကို ဖြတ်သန်းနိုင်သည်။
| မြေပြင်အခြေအနေ | သမားရိုးကျ မိုဘိုင်းပလပ်ဖောင်းများအတွက် စိန်ခေါ်မှု | Quadruped Design အားသာချက် |
|---|---|---|
| ခြေလှမ်းများ | ဒေါင်လိုက်ပြောင်းလဲမှုများသည် ဘီးအဆက်အသွယ်နှင့် ရှေ့သို့ရွေ့လျားမှုကို နှောင့်ယှက်နိုင်သည်။ | တစ်ဦးချင်းစီ ခြေထောက်များကို မြှောက်နိုင်ပြီး မတူညီသော အမြင့်များပေါ်တွင် နေရာချထားနိုင်ပါသည်။ |
| မတ်စောက်သော တောင်စောင်းများ | ဆွဲငင်အား လျှော့ချခြင်းနှင့် အကန့်အသတ်ရှိသော ခန္ဓာကိုယ် ချိန်ညှိခြင်းသည် လှုပ်ရှားမှုကို ထိခိုက်စေနိုင်သည်။ | လှုပ်ရှားနေစဉ်အတွင်း ခြေထောက်နှင့် ကိုယ်ဟန်အနေအထားကို ချိန်ညှိနိုင်သည်။ |
| ပဲ့ | ပုံမမှန်သော ထိတွေ့မျက်နှာပြင်များသည် ဘီးလှုပ်ရှားမှုကို မတည်မငြိမ်ဖြစ်စေနိုင်သည်။ | တစ်ဦးချင်း ခြေလျင်နေရာချထားခြင်းသည် အတားအဆီးများကို ညှိနှိုင်းရာတွင် ပိုမိုရွေးချယ်စရာများ ပေးပါသည်။ |
| ရွှံ့မြေ | ဘီး သို့မဟုတ် ခြေရာခံဆွဲငင်အား ပျော့ပျောင်းသောမျက်နှာပြင်များပေါ်တွင် ကွဲပြားနိုင်သည်။ | ခြေထောက်ကို နေရာချထားခြင်းသည် ပြောင်းလဲလာသော အဆက်အသွယ်အခြေအနေများနှင့် လိုက်လျောညီထွေဖြစ်စေနိုင်သည်။ |
| ကွာဟချက်များနှင့် ဂူလီများ | ဘီးတပ်စနစ်များသည် တံတားများ သို့မဟုတ် လမ်းလွှဲများ လိုအပ်နိုင်သည်။ | ခြေထောက်ဖြင့် လှုပ်ရှားခြင်းသည် ရွေးချယ်ထားသော မြေပြင်အင်္ဂါရပ်များ တဝိုက် သို့မဟုတ် ကျော်သွားနိုင်သည်။ |
မျှခြေသည် လှုပ်ရှားမှုကဲ့သို့ အရေးကြီးသည်။
ခက်ခဲသောမြေပြင်ကို ကျော်တက်နိုင်ရုံနှင့် မလုံလောက်ပါ။ ပလက်ဖောင်းသည် အာရုံခံကိရိယာများနှင့် စက်ပစ္စည်းများကိုသယ်ဆောင်စဉ် ဟန်ချက်ညီစေရန် လိုအပ်သည်။ မြေပြင်အမြင့်တွင် ရုတ်တရက်ပြောင်းလဲမှုများသည် စက်ရုပ်၏ဆွဲငင်အားဗဟိုချက်နှင့် ဝန်ဖြန့်ဖြူးမှုကို ထိခိုက်စေနိုင်သည်။
ထို့ကြောင့် ထိန်းချုပ်မှုစနစ်များသည် လမ်းလျှောက်ခြင်း၊ ကိုယ်ဟန်အနေအထား၊ အာရုံခံတုံ့ပြန်ချက်နှင့် ရွေ့လျားမှုအမြန်နှုန်းတို့ကို ညှိနှိုင်းရန် လိုအပ်သည်။ Anti-shake နှင့် anti-tip လုပ်ဆောင်ချက်များသည် သတ်မှတ်ထားသော လည်ပတ်မှုစာအိတ်အတွင်း တည်ငြိမ်သောလုပ်ဆောင်မှုကို ထိန်းသိမ်းရန် ကူညီပေးနိုင်ပါသည်။
စက်ရုပ်သည် ကင်မရာများ သို့မဟုတ် တိုင်းတာရေးကိရိယာများ သယ်ဆောင်လာသည့်အခါ ၎င်းသည် အထူးသက်ဆိုင်သည်။ စက်ရုပ်ကိုယ်တိုင် မတ်တပ်ရပ်နေရင်တောင် စုဆောင်းထားတဲ့ ဒေတာအရည်အသွေးကို လွန်ကဲစွာ လှုပ်ရှားနိုင်ပါတယ်။
မည်သည့်ကိုယ်ပိုင်အုပ်ချုပ်ခွင့်ရလုပ်ဆောင်ချက်များသည် စက်မှုလုပ်ငန်းလည်ပတ်မှုကို တိုးတက်စေသနည်း။
ပလက်ဖောင်းသည် စဉ်ဆက်မပြတ် လက်ဖြင့်စတီယာရင်ကို မလိုအပ်ဘဲ ထပ်ခါတလဲလဲ လုပ်ဆောင်နိုင်သောအခါတွင် စက်မှုစက်ရုပ်များသည် ပိုမိုအသုံးဝင်လာပါသည်။ ကိုယ်ပိုင်အုပ်ချုပ်ခွင့်ရလုပ်ဆောင်ချက်များသည် ရွေ့လျားမှုနှင့် ဒေတာစုဆောင်းမှုကို ပိုမိုဖွဲ့စည်းတည်ဆောက်ထားချိန်တွင် အော်ပရေတာများ၏ အလုပ်တာဝန်ကို လျှော့ချနိုင်သည်။
ခေတ်မီ လေးထောင့်ပုံစံ ပလပ်ဖောင်းများသည် ပတ်ဝန်းကျင် ခံယူချက်၊ နေရာချထားခြင်း၊ လမ်းကြောင်း စီစဉ်ခြင်း၊ အတားအဆီး ရှောင်ရှားခြင်း၊ အလုပ် အကောင်အထည်ဖော်ခြင်းနှင့် ဒေတာ မှတ်တမ်းတင်ခြင်းတို့ကို ပေါင်းစပ်နိုင်သည်။ ကိုယ်ပိုင်အုပ်ချုပ်ခွင့်အဆင့်သည် စက်ရုပ်ဗိသုကာ၊ အာရုံခံကိရိယာများ၊ ဆော့ဖ်ဝဲလ်၊ ဆက်သွယ်ရေးအခြေအနေများနှင့် လည်ပတ်မှုပတ်ဝန်းကျင်အပေါ် မူတည်သည်။
ပတ်ဝန်းကျင်အမြင်
မိုဘိုင်းစက်ရုပ်တစ်ရုပ်သည် အလိုအလျောက် သွားလာမှုမပြုမီ၊ ၎င်းနှင့်ပတ် ၀ န်းကျင်ဆိုင်ရာ အချက်အလက် လိုအပ်သည်။ အာရုံခံကိရိယာများသည် အတားအဆီးများ၊ မြေမျက်နှာသွင်ပြင်ပြောင်းလဲမှုများ၊ လမ်းကြောင်းဖွင့်ခြင်းနှင့် အခြားသက်ဆိုင်ရာအင်္ဂါရပ်များကို ရှာဖွေဖော်ထုတ်နိုင်ပါသည်။
ထို့နောက် စက်ရုပ်သည် မည်သို့ရွေ့ရမည်ကို ဆုံးဖြတ်ရန် လမ်းကြောင်းပြစနစ်မှ ခံယူချက်ဒေတာကို အသုံးပြုသည်။ ပြောင်းလဲနေသောပတ်ဝန်းကျင်တွင်၊ ဤလုပ်ငန်းစဉ်သည် ပုံသေမြေပုံတစ်ခုတည်းပေါ်တွင် အခြေခံထားခြင်းထက် စဉ်ဆက်မပြတ်လုပ်ဆောင်ရန် လိုအပ်ပါသည်။
လမ်းကြောင်းစီစဉ်ခြင်းနှင့် အတားအဆီးများကို ရှောင်ရှားခြင်း။
စက်ရုပ်သည် သတ်မှတ်ထားသော အမှတ်များကြားတွင် မည်ကဲ့သို့ သွားလာနိုင်သည်ကို လမ်းကြောင်း စီစဉ်ပေးသည် ။ အတားအဆီးကို ရှောင်ရှားခြင်းသည် အစီအစဉ်ဆွဲထားသော လမ်းကြောင်းကို ပိတ်ဆို့သည့်အခါ သို့မဟုတ် ပတ်ဝန်းကျင်အခြေအနေများ ပြောင်းလဲလာသည့်အခါ ၎င်းအား ချိန်ညှိပေးသည်။
စက်မှုစစ်ဆေးခြင်းအတွက်၊ ၎င်းသည် စက်ကိရိယာများအနီးတစ်ဝိုက်၊ အဆောက်အအုံများမှတစ်ဆင့် သို့မဟုတ် သတ်မှတ်ထားသော စစ်ဆေးရေးမှတ်တိုင်များကြားတွင် ထပ်ခါတလဲလဲနိုင်သော လမ်းကြောင်းများကို ပံ့ပိုးပေးနိုင်သည်။ အော်ပရေတာများသည် လှုပ်ရှားမှုတိုင်းကို ကိုယ်တိုင်ထိန်းချုပ်ခြင်းထက် စစ်ဆေးခြင်းရလဒ်များအပေါ် ပိုမိုအာရုံစိုက်နိုင်သည်။
အလုပ်အချိန်ဇယားဆွဲခြင်းနှင့် ဒေတာစုဆောင်းခြင်း။
ကိုယ်ပိုင်အုပ်ချုပ်ခွင့်ရစစ်ဆေးရေးလုပ်ရိုးလုပ်စဉ်တစ်ခုသည် လှုပ်ရှားမှုကိုအာရုံခံခြင်းနှင့်ပေါင်းစပ်နိုင်သည်။ စက်ရုပ်သည် သတ်မှတ်ထားသော တည်နေရာများသို့ ခရီးသွားနိုင်ပြီး၊ ရုပ်ပုံများ သို့မဟုတ် အာရုံခံကိရိယာများဖတ်ခြင်းများကို စုဆောင်းကာ ရလဒ်များကို မှတ်တမ်းတင်ကာ နောက်တနေရာသို့ ဆက်လက်သွားနိုင်သည်။
၎င်းသည် စက်ရုပ်၏ ရွေ့လျားမှုနှင့် စုဆောင်းထားသော အချက်အလက်များကို ချိတ်ဆက်ထားသည့် ဒစ်ဂျစ်တယ်လုပ်ငန်းအသွားအလာကို ဖန်တီးပေးသည်။ ဗီဒီယိုစီးကြောင်းတစ်ခုသာ ထုတ်လုပ်မည့်အစား၊ စနစ်သည် စစ်ဆေးရေးရလဒ်များ၏ မှတ်တမ်းတစ်ခုကို တည်ဆောက်နိုင်သည်။
ရိပ်မိ
အာရုံခံကိရိယာများသည် မြေပြင်အနေအထား၊ အတားအဆီးများ၊ စက်ကိရိယာများနှင့် ပတ်ဝန်းကျင်အခြေအနေများအကြောင်း အချက်အလက်များကို စုဆောင်းသည်။
အစီအစဉ်
လမ်းကြောင်းပြစနစ်သည် ရနိုင်သောနေရာနှင့် လုပ်ငန်းလိုအပ်ချက်အရ သင့်လျော်သောလမ်းကြောင်းကို ဆုံးဖြတ်သည်။
မတွေ့သေး
ခြေထောက်များနှင့် ထိန်းချုပ်မှုစနစ်များသည် ပတ်ဝန်းကျင်ရှိ ပြောင်းလဲမှုများကို လိုက်လျောညီထွေဖြစ်စေပြီး လှုပ်ရှားမှုကို ပေါင်းစပ်ပေးသည်။
မှတ်တမ်း
စစ်ဆေးရေးပုံရိပ်များ၊ အာရုံခံကိရိယာတိုင်းတာမှုများနှင့် လည်ပတ်မှုအချက်အလက်များကို ထပ်မံခွဲခြမ်းစိတ်ဖြာရန်အတွက် သိမ်းဆည်းထားနိုင်သည်။
ကိုယ်ပိုင်အုပ်ချုပ်ခွင့်သည် ပတ်ဝန်းကျင်နှင့် လိုက်လျောညီထွေရှိသင့်သည်။
ကိုယ်ပိုင်အုပ်ချုပ်ခွင့်ရလုပ်ငန်းသည် စက်မှုလုပ်ငန်းပတ်ဝန်းကျင်တိုင်းကို လုံးဝပိုင်ရှင်မဲ့ဖြစ်သင့်သည်ဟု မဆိုလိုပါ။ အချို့သောပတ်ဝန်းကျင်များသည် သတ်မှတ်ထားသော ကြီးကြပ်မှု၊ အဝေးမှဝင်ရောက်စွက်ဖက်မှု သို့မဟုတ် သီးခြားလုပ်ဆောင်စရာများမတိုင်မီ အော်ပရေတာအတည်ပြုချက် လိုအပ်သည်။
ပိုမိုလက်တွေ့ကျသောချဉ်းကပ်မှုမှာ အလုပ်အသွားအလာ၏ မည်သည့်အစိတ်အပိုင်းများကို စိတ်ချယုံကြည်စွာ အလိုအလျောက်လုပ်ဆောင်နိုင်ပြီး လူသားဆုံးဖြတ်ချက်ချရာတွင် အသုံးဝင်နေသေးသည်ကို ခွဲခြားသတ်မှတ်ရန်ဖြစ်သည်။ လမ်းကြောင်းပြခြင်း၊ ထပ်ခါတလဲလဲ ဒေတာစုဆောင်းခြင်းနှင့် ပုံမှန်လမ်းကြောင်းကို အကောင်အထည်ဖော်ခြင်းသည် အလိုအလျောက်စနစ်အတွက် အားကောင်းသော ကိုယ်စားလှယ်လောင်းများဖြစ်ပြီး ပုံမှန်မဟုတ်သော တွေ့ရှိချက်များသည် နောက်ထပ်လူ၏ အကဲဖြတ်မှု လိုအပ်နိုင်ပါသည်။
Multi-Sensor Perception သည် အဘယ်အခန်းကဏ္ဍမှ ပါဝင်သနည်း။
Perception သည် မိုဘိုင်းစက်ရုပ်အား ၎င်း၏ပတ်ဝန်းကျင်ကို နားလည်ရန်နှင့် အပလီကေးရှင်းအလိုက် လုပ်ဆောင်စရာများကို လုပ်ဆောင်ရန် လိုအပ်သည့် အချက်အလက်များကို ပေးသည်။ အာရုံခံကိရိယာတစ်ခုသည် စက်မှုလုပ်ငန်းလည်ပတ်မှုအတွက် လိုအပ်သော အချက်အလက်တိုင်းကို ပေးစွမ်းနိုင်ခဲသည်။
Visual Camera များသည် အသေးစိတ်ပုံများကို ပေးစွမ်းနိုင်သည်။ Thermal sensors များသည် အပူချိန် ကွဲပြားမှုများကို ဖော်ပြနိုင်သည်။ အကွာအဝေးအာရုံခံကိရိယာများသည် စက်ရုပ်အား ပတ်ဝန်းကျင်ရှိ ဂျီသြမေတြီကို နားလည်ရန် ကူညီပေးနိုင်သည်။ အခြားအာရုံခံကိရိယာများသည် ဒေသသတ်မှတ်ခြင်း၊ ပတ်ဝန်းကျင်တိုင်းတာခြင်း သို့မဟုတ် စက်ကိရိယာဆိုင်ရာ သီးခြားစစ်ဆေးခြင်းကို ပံ့ပိုးပေးနိုင်သည်။
အမြင်အာရုံ
ကြည်လင်ပြတ်သားသော ကင်မရာများသည် စက်ကိရိယာများကို လေ့လာခြင်း၊ အခြေခံအဆောက်အဦ စစ်ဆေးခြင်း၊ အဆောက်အဦ စောင့်ကြည့်ခြင်းနှင့် စာရွက်စာတမ်းများအတွက် ရုပ်ပုံများနှင့် ဗီဒီယိုများကို ဖမ်းယူနိုင်ပါသည်။ အော်ပရေတာများသည် အစိတ်အပိုင်းများနှင့် မျက်နှာပြင်များ၏ အသွင်အပြင်ကို တိုက်ရိုက်ပြန်လည်သုံးသပ်နိုင်သောကြောင့် Visual data သည် စစ်ဆေးခြင်းအတွက် စမှတ်ဖြစ်လေ့ရှိသည်။
အပူအာရုံခံခြင်း။
အပူဓာတ်ပုံရိပ်သည် မြင်နိုင်သောအလင်းရောင်တွင် မမြင်နိုင်သော အပူချိန်ကွဲပြားမှုများကို ခွဲခြားသိရှိနိုင်သည်။ ပုံမှန်မဟုတ်သော အပူပုံစံများသည် နောက်ထပ်အကဲဖြတ်ရန် လိုအပ်သည့် အခြေအနေတစ်ခုကို ညွှန်ပြနိုင်သည့် လျှပ်စစ်ပစ္စည်းများ၊ စက်ယန္တရားများ၊ ဓာတ်အားစနစ်များနှင့် အခြားပိုင်ဆိုင်မှုများအတွက် ၎င်းသည် အသုံးဝင်နိုင်သည်။
Spatial perception
အကွာအဝေး၊ ၎င်းသည် လမ်းကြောင်းပြခြင်းကို ပံ့ပိုးပေးပြီး မြေပုံနှင့် အာကာသဆိုင်ရာ စာရွက်စာတမ်းများကို ပံ့ပိုးပေးနိုင်သည်။
| အာရုံခံ အမျိုးအစား | မူလတန်းအချက်အလက် | အလားအလာရှိသော စက်မှုကဏ္ဍ |
|---|---|---|
| မြင်နိုင်-အလင်းကင်မရာ | ရုပ်ပုံများနှင့် ဗီဒီယိုများ | အမြင်အာရုံစစ်ဆေးခြင်း၊ စာရွက်စာတမ်းပြုစုခြင်း၊ စက်ကိရိယာများကြည့်ရှုစစ်ဆေးခြင်း။ |
| အပူကင်မရာ | အပူချိန်ပုံစံများ | အပူအခြေအနေ စစ်ဆေးခြင်းနှင့် ပုံမှန်မဟုတ်သော အပူကို ဖော်ထုတ်ခြင်း။ |
| Depth သို့မဟုတ် Range Sensor | အကွာအဝေးနှင့် spatial ဆက်ဆံရေး | လမ်းကြောင်းပြခြင်း၊ အတားအဆီး ရှောင်ရှားခြင်းနှင့် ပတ်ဝန်းကျင် မြေပုံဆွဲခြင်း။ |
| ပတ်ဝန်းကျင်အာရုံခံကိရိယာ | သတ်မှတ်ထားသော ပတ်ဝန်းကျင်တိုင်းတာမှုများ | ဆိုက်စောင့်ကြည့်ခြင်းနှင့် အပလီကေးရှင်းအလိုက် ဒေတာစုဆောင်းခြင်း။ |
အာရုံခံပေါင်းစပ်ခြင်းသည် အဘယ်ကြောင့် အရေးကြီးသနည်း။
အာရုံခံပေါင်းစပ်မှုသည် ပတ်ဝန်းကျင်ကို ပိုမိုပြည့်စုံသောကိုယ်စားပြုမှုဖန်တီးရန် မတူညီသောအာရုံခံရင်းမြစ်များမှ အချက်အလက်များကို ပေါင်းစပ်ထားသည်။ အတိမ်အနက်အာရုံခံကိရိယာသည် ၎င်း၏အကွာအဝေးနှင့် တည်နေရာကို ပံ့ပိုးပေးသော်လည်း ကင်မရာသည် အရာဝတ္ထုတစ်ခု၏အသွင်အပြင်ကို မှတ်မိနိုင်သည်။
ထို့နောက် အရာဝတ္တုတွင် ပုံမှန်မဟုတ်သော အပူချိန်ပုံစံရှိမရှိကို ပြသခြင်းဖြင့် အပူဓာတ်အချက်အလက်သည် အခြားအလွှာတစ်ခုကို ပေါင်းထည့်နိုင်သည်။ ဤရင်းမြစ်များကို ပေါင်းစပ်ခြင်းဖြင့် အာရုံခံကိရိယာတစ်ခုတည်းကို မှီခိုခြင်းထက် စစ်ဆေးခြင်းနှင့် လမ်းညွှန်ခြင်းတို့ကို ပိုမိုသိရှိနိုင်စေပါသည်။
Payload ရွေးချယ်မှုသည် လုပ်ငန်းတာဝန်အပေါ် မူတည်ပါသည်။
ပိုကောင်းတဲ့ အာရုံခံကိရိယာတွေက ပိုကောင်းတဲ့စနစ်လို့ မဆိုလိုပါဘူး။ အပိုအစိတ်အပိုင်းတိုင်းသည် အလေးချိန်၊ ပါဝါလိုအပ်ချက်များ၊ တပ်ဆင်ခြင်းကန့်သတ်ချက်များ၊ ဒေတာလုပ်ဆောင်ခြင်းဆိုင်ရာ တောင်းဆိုမှုများနှင့် ပြုပြင်ထိန်းသိမ်းမှုဆိုင်ရာ ထည့်သွင်းစဉ်းစားမှုများ ပါဝင်သည်။
မှန်ကန်သောနည်းလမ်းမှာ သတ်မှတ်ထားသော အလုပ်အတွက် လိုအပ်သော အချက်အလက်များကိုသာ ရွေးချယ်ရန်ဖြစ်သည်။ အမြင်အာရုံစစ်ဆေးခြင်းပလပ်ဖောင်းတစ်ခုသည် ပတ်ဝန်းကျင်အာရုံခံကိရိယာများ အများအပြားစုဆောင်းမှုမလိုအပ်နိုင်သော်လည်း စက်မှုစောင့်ကြည့်ရေးပရောဂျက်တစ်ခုသည် အသုံးဝင်သောရလဒ်များထွက်ပေါ်လာရန် ဒေတာအမျိုးအစားများစွာ လိုအပ်ပါသည်။
လေးခုသောပလပ်ဖောင်းသည် မည်သည့်စစ်ဆေးရေးတာဝန်များကို ပံ့ပိုးပေးနိုင်သနည်း။
စစ်ဆေးခြင်းသည် လူများအတွက် အဆင်မပြေနိုင်သော သို့မဟုတ် ဘီးတပ်စက်များအတွက် ခက်ခဲသောနေရာများကို ဖြတ်သန်းနိုင်သောကြောင့် လေးခုပုံတစ်ပုံ စက်ရုပ်များအတွက် လက်တွေ့အကျဆုံး စက်မှုလုပ်ငန်းသုံး အပလီကေးရှင်းတစ်ခုဖြစ်သည်။
စက်ရုပ်သည် သတ်မှတ်ထားသော လမ်းကြောင်းများကို လိုက်လျှောက်နိုင်ပြီး စစ်ဆေးရေးနေရာများတွင် ရပ်တန့်ကာ ရုပ်ပုံများ သို့မဟုတ် အာရုံခံကိရိယာဒေတာများကို စုဆောင်းကာ အချက်အလက်များကို ခွဲခြမ်းစိတ်ဖြာမှုစနစ်သို့ ပြန်ပေးနိုင်သည်။ ၎င်းသည် စက်ရုံတစ်ခု၏ လည်ပတ်မှုလိုအပ်ချက်များနှင့်အညီ အချိန်ဇယားဆွဲနိုင်သော ထပ်ခါတလဲလဲ စစ်ဆေးခြင်းလုပ်ငန်းကို ဖန်တီးပေးသည်။
စက်ရုံနှင့်အလုပ်ရုံစစ်ဆေးခြင်း။
ထုတ်လုပ်မှုပတ်ဝန်းကျင်တွင် စက်ကိရိယာများကို ကြီးမားသော အဆောက်အဦများပေါ်တွင် မကြာခဏ ဖြန့်ဝေပါသည်။ အချို့သောနေရာများသည် ကြမ်းပြင်အဆင့်ပြောင်းလဲမှုများကြောင့် မြင့်မားခြင်း၊ ကျဉ်းမြောင်းခြင်း သို့မဟုတ် ပိုင်းခြားနိုင်ပါသည်။
လေးပုံတစ်ပုံပါသော ပလပ်ဖောင်းတစ်ခုသည် စက်ရုံ၏ရွေးချယ်ထားသောအပိုင်းများကို လမ်းညွှန်နိုင်ပြီး စက်များ၊ ပိုက်လိုင်းများ၊ လျှပ်စစ်ပုံးများ၊ ဖွဲ့စည်းပုံဧရိယာများနှင့် အခြားသတ်မှတ်ထားသော ပိုင်ဆိုင်မှုများမှ အမြင်အာရုံအချက်အလက်များကို စုဆောင်းနိုင်သည်။
ဓာတ်အားနှင့် စက်ကိရိယာများကို စောင့်ကြည့်စစ်ဆေးခြင်း။
အပူချိန်ကွာခြားချက်များ သက်ဆိုင်ရာ စက်ပစ္စည်းစစ်ဆေးခြင်းအတွက် အပူနှင့် အမြင်အာရုံခံကိရိယာများကို ပေါင်းစပ်နိုင်သည်။ စက်ရုပ်သည် ကြိုတင်သတ်မှတ်ထားသော နေရာများတွင် ပုံများကို စုဆောင်းနိုင်ပြီး လက်ရှိရလဒ်များကို သမိုင်းမှတ်တမ်းများနှင့် နှိုင်းယှဉ်နိုင်သည်။
ဥမင်လိုဏ်ခေါင်းနှင့် ကန့်သတ်နယ်မြေ စစ်ဆေးရေး
ဥမင်လှိုဏ်ခေါင်းများ၊ ပိုက်စင်္ကြံများနှင့် အခြားကျဉ်းမြောင်းသောနေရာများသည် ဝင်ရောက်ရန်အခက်အခဲများကို တင်ပြနိုင်ပါသည်။ သေးငယ်သော မိုဘိုင်းစက်ရုပ်သည် ကင်မရာများ၊ အလင်းရောင် သို့မဟုတ် စစ်ဆေးခြင်းလုပ်ငန်းအတွက် သင့်လျော်သော အခြားအာရုံခံကိရိယာများကို သယ်ဆောင်လာစဉ် ထိုနေရာများသို့ ဝင်ရောက်နိုင်သည်။
အခြေခံအဆောက်အအုံဆိုင်ရာ လေ့လာရေး
အခြေခံအဆောက်အဦပိုင်ဆိုင်မှုများသည် အလားတူဧရိယာများကို ထပ်ခါတလဲလဲ စစ်ဆေးရန် လိုအပ်သည်။ ထပ်ခါတလဲလဲသုံးနိုင်သော စက်ရုပ်လမ်းကြောင်းသည် ပုံစုဆောင်းမှုကို စံသတ်မှတ်ရန် ကူညီပေးနိုင်ပြီး တသမတ်တည်းလည်ပတ်နေသော လုပ်ငန်းစဉ်ကို ပံ့ပိုးပေးနိုင်သည်။
- ပုံမှန်စစ်ဆေးခြင်း-ကြိုတင်သတ်မှတ်ထားသော လမ်းကြောင်းများကို လိုက်နာပြီး ထပ်တလဲလဲ မြင်နိုင်သော သို့မဟုတ် အာရုံခံကိရိယာဒေတာကို စုဆောင်းပါ။
- စက်ပစ္စည်း စောင့်ကြည့်ခြင်း-အခြေအနေအကဲဖြတ်မှုအတွက် အမြင်အာရုံနှင့် အပူအချက်အလက်ကို ပေါင်းစပ်ပါ။
- ဖွဲ့စည်းပုံလေ့လာရေး-ရွေးချယ်ထားသော မျက်နှာပြင်များ၊ အဆစ်များ၊ ပိုက်များနှင့် အခြားရုပ်ပိုင်းဆိုင်ရာ ပိုင်ဆိုင်မှုများ၏ ပုံများကို ရိုက်ကူးပါ။
- ဒေတာစာရွက်စာတမ်းများ-နောက်ပိုင်း နှိုင်းယှဉ်မှုနှင့် ခွဲခြမ်းစိတ်ဖြာမှုအတွက် အချိန်တံဆိပ်ရိုက်နှိပ်ထားသော စစ်ဆေးရေးမှတ်တမ်းများကို တည်ဆောက်ပါ။
စစ်ဆေးရေးအားသာချက်အသုံးဝင်ဆုံး automation သည် လမ်းလျှောက်စစ်ဆေးရေးလမ်းကြောင်းကို အစားထိုးရုံမဟုတ်ပါ။ ၎င်းသည် ရွေ့လျားမှု၊ အာရုံခံမှု၊ ဒေတာမှတ်တမ်းတင်ခြင်းနှင့် နောက်ပိုင်းတွင် ခွဲခြမ်းစိတ်ဖြာမှုတို့ ချိတ်ဆက်ထားသည့် ထပ်ခါတလဲလဲ စက်ဝန်းကို ဖန်တီးနေသည်။
စစ်ဆေးရေးအချက်အလက်ကို စနစ်တကျ တည်ဆောက်ထားသင့်သည်။
ကြီးမားသောပုံများစုစည်းမှုသည် အလိုအလျောက် အသုံးမဝင်ပါ။ အော်ပရေတာများသည် စူးစမ်းလေ့လာမှုတစ်ခုစီမှ ထွက်လာသည်ကို နားလည်နိုင်စေရန် စနစ်သည် သီးခြားတည်နေရာ၊ စက်ကိရိယာ၊ လမ်းကြောင်းများ သို့မဟုတ် စစ်ဆေးရေးအချက်များနှင့် ချိတ်ဆက်သင့်သည်။
စက်ရုပ်စစ်ဆေးရေးစနစ်အား သင့်လျော်သောဆော့ဖ်ဝဲဖြင့် ပေါင်းစပ်လိုက်သောအခါ ရလဒ်အချက်အလက်များသည် လမ်းကြောင်းခွဲခြမ်းစိတ်ဖြာမှု၊ ပြုပြင်ထိန်းသိမ်းမှုအစီအစဥ်နှင့် နောက်ဆက်တွဲစစ်ဆေးခြင်းတို့ကို ပံ့ပိုးပေးနိုင်သည်။ အလုပ်အသွားအလာ အတိအကျသည် စက်ရုံနှင့် လိုအပ်သော အချက်အလက်ပေါ်တွင် မူတည်သည်။
Modular Equipment က Platform မှာ ဘာတွေထပ်ထည့်နိုင်မလဲ။
Modularity သည် စက်ရုပ်ပလက်ဖောင်းတစ်ခုအား စက်ပစ္စည်းများကို ပြောင်းလဲခြင်း သို့မဟုတ် ပေါင်းထည့်ခြင်းဖြင့် မတူညီသောလုပ်ဆောင်စရာများကို ပံ့ပိုးပေးနိုင်သည်။ စစ်ဆေးခြင်းနှင့် စောင့်ကြည့်ခြင်း အမျိုးအစားများစွာ လိုအပ်နိုင်သည့် စက်မှုပတ်ဝန်းကျင်များတွင် အထူးအသုံးဝင်သည်။
ဖြစ်နိုင်သည့်ပစ္စည်းများတွင် မြင်နိုင်သောအလင်းရောင်ကင်မရာများ၊ အပူပုံရိပ်ဖော်စနစ်များ၊ ဓာတ်ငွေ့ရှာဖွေကိရိယာများ၊ အလင်းရောင်ယူနစ်များ၊ ဆက်သွယ်ရေးကိရိယာများ၊ ပတ်ဝန်းကျင်အာရုံခံကိရိယာများနှင့် အခြားလုပ်ငန်းတာဝန်အလိုက် မော်ဂျူးများ ပါဝင်သည်။ တိကျသောဖွဲ့စည်းမှုပုံစံသည် စက်ရုပ်၏ဝန်အား၊ လျှပ်စစ်စနစ်၊ တပ်ဆင်ခြင်းအင်တာဖေ့စ်များနှင့် လည်ပတ်မှုအခြေအနေများပေါ်တွင်မူတည်သည်။
စစ်ဆေးရေးပစ္စည်း
ကင်မရာများနှင့် အပူပုံရိပ်ဖော်စနစ်များသည် စက်ရုပ်အား မိုဘိုင်းစစ်ဆေးရေးပလပ်ဖောင်းအဖြစ် ပြောင်းလဲပေးနိုင်သည်။ Visual Camera များသည် ရုပ်ပိုင်းဆိုင်ရာအခြေအနေများကို မှတ်တမ်းတင်နိုင်သော်လည်း အပူအာရုံခံကိရိယာများသည် အပူဖြန့်ဖြူးခြင်းဆိုင်ရာ နောက်ထပ်အချက်အလက်များကို ပေးစွမ်းနိုင်ပါသည်။
ပတ်ဝန်းကျင်က ပစ္စည်းတွေ
ဓာတ်ငွေ့နှင့် ပတ်ဝန်းကျင်ဆိုင်ရာ အာရုံခံကိရိယာများသည် စက်ရုပ်အား လူကိုယ်တိုင်ဝင်ရောက်ရန် အဆင်မပြေနိုင်သော ဧရိယာများမှ တိုင်းတာမှုများကို စုဆောင်းရန် ခွင့်ပြုနိုင်သည်။ ၎င်းသည် စက်မှုအဆောက်အအုံများ၊ ဥမင်များ၊ အလုပ်ရုံများနှင့် အခြားသတ်မှတ်ထားသော ပတ်ဝန်းကျင်များရှိ အလုပ်အသွားအလာများကို စောင့်ကြည့်ခြင်းကို ပံ့ပိုးပေးနိုင်သည်။
အလင်းရောင်နှင့် ဆက်သွယ်ရေးပစ္စည်း
Lighting modules များသည် မှောင်သောနေရာများတွင် ပုံအရည်အသွေးကို မြှင့်တင်နိုင်ပြီး အလင်းရောင်အကန့်အသတ်ရှိသော နေရာများတွင် လုပ်ဆောင်မှုကို ပံ့ပိုးပေးနိုင်သည်။ ဆက်သွယ်ရေးကိရိယာများသည် လုပ်ငန်းလည်ပတ်မှုဧရိယာရှိ ၀န်ထမ်းများနှင့် သတင်းအချက်အလက်ဖလှယ်ရန် အော်ပရေတာများကို ခွင့်ပြုနိုင်သည်။
Visual Module အမြင်အာရုံစစ်ဆေးခြင်း၊ မှတ်တမ်းပြုစုခြင်းနှင့် စက်ကိရိယာများကြည့်ရှုခြင်းအတွက် ရုပ်ပုံများနှင့် ဗီဒီယိုများကို ဖမ်းယူသည်။
အပူပိုင်း မော်ဂျူး သမားရိုးကျ အမြင်အာရုံစစ်ဆေးခြင်းအား ဖြည့်စွက်ရန်အတွက် အပူချိန်နှင့်ပတ်သက်သည့် အချက်အလက်ကို ပံ့ပိုးပေးပါသည်။
ပတ်ဝန်းကျင်ဆိုင်ရာ မော်ဂျူး အပလီကေးရှင်းအရ သတ်မှတ်ထားသော ဓာတ်ငွေ့၊ လေ သို့မဟုတ် အခြားပတ်ဝန်းကျင် တိုင်းတာမှုများကို စုဆောင်းပါ။
Modularity တွင် သတ်မှတ်ထားသော အင်တာဖေ့စ်များ ရှိသင့်သည်။
မလိုအပ်ဘဲ လိုက်ဖက်ညီသော ပြဿနာများ မဖန်တီးဘဲ စက်ကိရိယာများကို တပ်ဆင်နိုင်မှသာ မော်ဂျူလာစနစ်သည် လက်တွေ့ကျပါသည်။ တပ်ဆင်သည့်အချက်များ၊ လျှပ်စစ်ချိတ်ဆက်မှုများ၊ ဒေတာမျက်နှာပြင်များ၊ ရုပ်ပိုင်းဆိုင်ရာအတိုင်းအတာနှင့် အလေးချိန်ကန့်သတ်ချက်များကို ရှင်းလင်းစွာသတ်မှတ်သင့်သည်။
စံပြုသော အင်တာဖေ့စ်များသည် စက်ပစ္စည်းဖွဲ့စည်းပုံများကြားတွင် အပြောင်းအလဲများကို ရိုးရှင်းစေနိုင်သည်။ တစ်ချိန်တည်းတွင်၊ စံအင်တာဖေ့စ်များသည် အပလီကေးရှင်းလိုအပ်ချက်များနှင့် မကိုက်ညီသည့်အခါ အထူးပြုပရောဂျက်များ စိတ်ကြိုက်ကွင်းများ၊ အိမ်များ သို့မဟုတ် ပါဝါအစီအစဉ်များ လိုအပ်နိုင်သည်။
ပါဝါနှင့် အလေးချိန်ကို တွဲ၍ ထည့်သွင်းစဉ်းစားရပါမည်။
ထည့်သွင်းထားသော module တစ်ခုစီသည် ပြီးပြည့်စုံသော လည်ပတ်မှုပုံစံကို ပြောင်းလဲပါသည်။ ပိုလေးသောအာရုံခံကိရိယာသည် ခြေထောက်များနှင့် တွန်းကန်အားစနစ်မှသယ်ဆောင်သည့်ဝန်ကို တိုးစေသည်။ ထပ်လောင်းလျှပ်စစ်ပစ္စည်းများသည် လျှပ်စစ်သုံးစွဲမှုကို တိုးစေနိုင်သည်။ ပိုကြီးသောအိမ်သည် ဆွဲငင်အား၏ဗဟိုကို ထိခိုက်စေနိုင်သည် သို့မဟုတ် စက်ရုပ်၏လှုပ်ရှားမှုကို ကန့်သတ်နိုင်သည်။
ထို့ကြောင့် စက်ရုပ်ကို အခြေခံပလပ်ဖောင်းနှင့် ၎င်း၏စက်ကိရိယာများအကြား စက်ပိုင်းဆိုင်ရာနှင့် လျှပ်စစ်ဆိုင်ရာ ဆက်ဆံရေးအတွက် လုံလောက်သောအာရုံစိုက်မှုဖြင့် တီထွင်ထားသောအခါတွင် Modular ဒီဇိုင်းသည် အကောင်းဆုံးဖြစ်သည်။
ပလပ်ဖောင်းကို ဘယ်လိုအခြေအနေတွေနဲ့ ဒီဇိုင်းထုတ်သင့်လဲ။
စက်မှုပတ်ဝန်းကျင်သည် သိသိသာသာကွဲပြားသည်။ အလုပ်ရုံ ကြမ်းပြင်သည် ပြင်ပ ဆောက်လုပ်ရေး ဧရိယာမှ မတူညီသော စိန်ခေါ်မှုများကို တင်ဆက်ပေးသည်
စက်ရုပ်ပလပ်ဖောင်းကို ရွေးချယ်ခြင်း သို့မဟုတ် မတီထွင်မီ၊ ပတ်ဝန်းကျင်အခြေအနေများကို ရှင်းလင်းစွာ သတ်မှတ်သင့်သည်။ ဤအခြေအနေများသည် ဖွဲ့စည်းပုံ၊ အာရုံခံကိရိယာများ၊ လှုပ်ရှားမှု အယ်လဂိုရီသမ်များ၊ တံဆိပ်ခတ်ခြင်း၊ ဘက်ထရီအမူအကျင့်နှင့် ပြုပြင်ထိန်းသိမ်းမှု လိုအပ်ချက်များကို လွှမ်းမိုးပါသည်။
မိုးနှင့်အစိုဓာတ်
ပြင်ပပတ်ဝန်းကျင်တွင် စက်ရုပ်ပစ္စည်းများကို မိုးရွာခြင်း၊ ရေပက်ခြင်း၊ နှင့် စိုထိုင်းဆ မြင့်မားခြင်းတို့ကို ဖြစ်စေနိုင်သည်။ သင့်လျော်သောကာကွယ်မှုအဆင့်သည် ပလပ်ဖောင်းဒီဇိုင်းနှင့် ရည်ရွယ်ထားသည့် လည်ပတ်မှုပတ်ဝန်းကျင်အပေါ် မူတည်သည်။
အစိုဓာတ်သည် အာရုံခံကိရိယာများနှင့် ချိတ်ဆက်မှုများကို ထိခိုက်စေနိုင်သည်။ ထပ်ခါတလဲလဲ ပြင်ပလုပ်ဆောင်ချက်အတွက်၊ ဤအစိတ်အပိုင်းများကို ဒုတိယအသေးစိတ်အချက်များအဖြစ် သဘောထားခြင်းထက် စက်ပိုင်းဆိုင်ရာနှင့် လျှပ်စစ်ဒီဇိုင်းအတွင်း ထည့်သွင်းစဉ်းစားသင့်သည်။
ဖုန်မှုန့်နှင့် ပစ္စည်းများ ဖြည်
စက်မှုဇုန်များတွင် ဖုန်မှုန့်၊ သဲ၊ အပျက်အစီးများ သို့မဟုတ် အခြားသော အမှုန်အမွှားများ ပါဝင်နိုင်သည်။ ထိုပစ္စည်းများသည် ရွေ့လျားနေသော ယန္တရားများထဲသို့ ဝင်ရောက်နိုင်သည် သို့မဟုတ် အာရုံခံနိုင်စွမ်းကို ထိခိုက်စေနိုင်သည်။
အကာအကွယ်၊ သန့်ရှင်းရေးလုပ်ထုံးလုပ်နည်းများ၊ ပြုပြင်ထိန်းသိမ်းခွင့်နှင့် အစိတ်အပိုင်းရွေးချယ်မှုတို့သည် အမှန်တကယ်ဆိုက်အခြေအနေများကို ထင်ဟပ်စေသင့်သည်။
အပူချိန်
ဘက်ထရီစွမ်းဆောင်ရည်၊ အီလက်ထရွန်နစ်ပစ္စည်း၊ အာရုံခံကိရိယာများနှင့် စက်ပစ္စည်းများသည် အပူချိန်ပြောင်းလဲမှုများကို ကွဲပြားစွာတုံ့ပြန်နိုင်သည်။ ကျယ်ပြန့်သော အပူချိန်အခြေအနေများအတွက် ရည်ရွယ်ထားသော ပလပ်ဖောင်းတစ်ခုသည် လည်ပတ်နေစဉ်အတွင်း မျှော်လင့်ထားသည့် အမှန်တကယ်အကွာအဝေးနှင့် နှိုင်းယှဉ်သုံးသပ်သင့်သည်။
တုန်ခါမှုနှင့် သက်ရောက်မှု
ခြေထောက်များ လှုပ်ရှားမှုသည် ထပ်ခါတလဲလဲ စက်ပိုင်းဆိုင်ရာ လှုပ်ရှားမှုကို ဖန်တီးပေးကာ ကြမ်းတမ်းသော မြေပြင်သည် နောက်ထပ် တုန်လှုပ်မှုများကို ဖြစ်ပေါ်စေနိုင်သည်။ အာရုံခံအာရုံခံကိရိယာများနှင့် အီလက်ထရွန်နစ်ပစ္စည်းများသည် သင့်လျော်သောတပ်ဆင်ခြင်းနှင့် အကာအကွယ်လိုအပ်ပါသည်။
| ပတ်ဝန်းကျင်အချက် | အလားအလာသက်ရောက်မှု | ဒီဇိုင်းစဉ်းစားမှု |
|---|---|---|
| အစိုဓာတ် | ချိတ်ဆက်ကိရိယာများ၊ လျှပ်စစ်ပစ္စည်းများနှင့် အာရုံခံကိရိယာများကို ထိခိုက်စေနိုင်သည်။ | သင့်လျော်သော အကာအရံများ၊ တံဆိပ်ခတ်ခြင်းနှင့် ပြုပြင်ထိန်းသိမ်းခြင်းဆိုင်ရာ လုပ်ထုံးလုပ်နည်းများ |
| ဖုန် | စက်ပိုင်းဆိုင်ရာ သို့မဟုတ် အီလက်ထရွန်းနစ် နယ်ပယ်များသို့ ဝင်ရောက်နိုင်သည်။ | အကာအကွယ်၊ ဝင်ရောက်ခွင့်၊ သန့်ရှင်းရေးနှင့် သင့်လျော်သော အစိတ်အပိုင်း ရွေးချယ်မှု |
| အပူချိန် | ဘက်ထရီနှင့် အီလက်ထရွန်နစ် အပြုအမူအပေါ် လွှမ်းမိုးနိုင်သည်။ | သတ်မှတ်ထားသော လည်ပတ်မှုအပိုင်းနှင့် သက်ဆိုင်ရာ ပတ်ဝန်းကျင် အကဲဖြတ်ခြင်း။ |
| တုန်ခါမှု | အာရုံခံဒေတာနှင့် စက်ပိုင်းဆိုင်ရာ အစိတ်အပိုင်းများကို ထိခိုက်စေနိုင်သည်။ | သင့်လျော်သော တပ်ဆင်ခြင်း၊ တည်ဆောက်ပုံဒီဇိုင်းနှင့် တုန်ခါမှုအကဲဖြတ်ခြင်း။ |
| ထိခိုက်မှု | ခြေထောက်များ၊ အိမ်များ၊ အုတ်များနှင့် လျှပ်စစ်ပစ္စည်းများကို ဖိစီးနိုင်ပါသည်။ | သတ်မှတ်ထားသော အခြေအနေများအောက်တွင် ဖွဲ့စည်းပုံဆိုင်ရာ အကာအကွယ်နှင့် တရားဝင်မှု |
ပတ်ဝန်းကျင်သည် မှန်ကန်သော ဖွဲ့စည်းမှုပုံစံကို ဆုံးဖြတ်သည်။
စက်မှုလုပ်ငန်းနေရာတိုင်းအတွက် စံပြဖြစ်စေသော universal configuration မရှိပါ။ စက်ရုပ်ကို မရွေးချယ်မီ လည်ပတ်မှုပတ်ဝန်းကျင်ကို မှတ်တမ်းတင်ထားသင့်သည်။
အသုံးဝင်သောအချက်အလက်များတွင် အိမ်တွင်း သို့မဟုတ် ပြင်ပလုပ်ငန်းဆောင်တာများ၊ မျက်နှာပြင်အမျိုးအစားများ၊ အပူချိန်အကွာအဝေး၊ ဖုန်မှုန့် သို့မဟုတ် အစိုဓာတ်ပါဝင်မှု၊ စင်္ကြံအကျယ်၊ လှေကားအရွယ်အစား၊ မျှော်လင့်ထားသည့်အတားအဆီးများ၊ လိုအပ်သောဝန်ထုပ်ဝန်ပိုးများနှင့် ဆက်သွယ်ရေးအခြေအနေများ ပါဝင်နိုင်သည်။
Quadruped Robots များသည် ခက်ခဲသော အလုပ်ဧရိယာများသို့ ထိတွေ့မှုကို မည်သို့လျှော့ချနိုင်မည်နည်း။
စက်ရုပ်စက်ရုပ်များ၏ အရေးပါသောအသုံးချပရိုဂရမ်တစ်ခုသည် လူများဝင်ရောက်ရန်ခက်ခဲသော၊ အဆင်မပြေသော သို့မဟုတ် ပုံမှန်လက်စွဲစစ်ဆေးခြင်းအတွက် မသင့်လျော်သောနေရာများသို့ လူများဝင်ရောက်ရန် လိုအပ်မှုကို လျှော့ချခြင်းဖြစ်သည်။
အော်ပရေတာများသည် ပိုမိုအဆင်ပြေသောထိန်းချုပ်မှုအနေအထားတွင်ရှိနေချိန်တွင် မိုဘိုင်းစက်ရုပ်များသည် သတ်မှတ်ထားသောနေရာများတွင် ကင်မရာများနှင့်အာရုံခံကိရိယာများကိုသယ်ဆောင်နိုင်သည်။ ၎င်းသည် စစ်ဆေးရေးလမ်းကြောင်းတိုင်းတွင် ဝန်ထမ်းများအား ရုပ်ပိုင်းဆိုင်ရာအရ လိုက်နာရန်မလိုအပ်ဘဲ စစ်ဆေးခြင်းနှင့် ဒေတာစုဆောင်းခြင်းကို ပံ့ပိုးပေးနိုင်သည်။
ပုံမှန်ထိတွေ့မှုကို လျှော့ချခြင်း။
အချို့သောစက်မှုလုပ်ငန်းများတွင် ပူသော၊ ဖုန်ထူသော၊ စိုစွတ်သော၊ ဆူညံသော၊ ကျဉ်းမြောင်းသော သို့မဟုတ် ခက်ခဲသောပတ်ဝန်းကျင်များတွင် ထပ်ခါတလဲလဲ ရွေ့လျားမှုပါဝင်ပါသည်။ ပုံမှန်ဒေတာစုဆောင်းခြင်းအတွက် မိုဘိုင်းပလပ်ဖောင်းကို အသုံးပြုခြင်းဖြင့် အဆိုပါဒေသများသို့ ဝန်ထမ်းများဝင်ရောက်ရန် လိုအပ်သည့် အကြိမ်ရေကို လျှော့ချနိုင်သည်။
စက်ရုပ်သည် လူသားတို့၏ ဝင်ရောက်စွက်ဖက်မှုအတွက် လိုအပ်ချက်တိုင်းကို ဖယ်ရှားပစ်မည်မဟုတ်ပေ။ ပြုပြင်ထိန်းသိမ်းမှု၊ ပုံမှန်မဟုတ်သောရှာဖွေတွေ့ရှိမှု၊ ပြုပြင်မှုများနှင့် စက်ရုပ်၏စွမ်းရည်အပြင်ဘက်တွင် အလုပ်များကို လေ့ကျင့်သင်ကြားထားသည့် ပုဂ္ဂိုလ်များ လိုအပ်နေသေးသည်။ ရည်ရွယ်ချက်မှာ သင့်လျော်သော စစ်ဆေးခြင်းနှင့် စောင့်ကြည့်ခြင်းလုပ်ငန်းများကို ပိုမိုထိန်းချုပ်ထားသော လည်ပတ်မှုပုံစံသို့ ရွှေ့ရန်ဖြစ်သည်။
အဝေးမှကြည့်ရှုခြင်းနှင့် ဆက်သွယ်ရေး
ကင်မရာနှင့် ဆက်သွယ်ရေး မော်ဂျူးများသည် အော်ပရေတာများအား စစ်ဆေးနေသည့် စက်ပစ္စည်းဘေးတွင် ရပ်နေရန် မလိုအပ်ဘဲ နယ်ပယ်မှ အချက်အလက်များကို ပေးစွမ်းနိုင်သည်။
ပြုပြင်ထိန်းသိမ်းရေးအဖွဲ့များအတွက်၊ ၎င်းသည် အကြိုစစ်ဆေးမှုများအတွင်း အသုံးဝင်နိုင်သည်။ စက်ရုပ်တစ်ရုပ်သည် ရုပ်မြင်သံကြားသတင်းအချက်အလက်များကို ဦးစွာစုဆောင်းနိုင်ပြီး နည်းပညာရှင်များအား ဧရိယာထဲသို့မဝင်မီ မည်သည့်နောက်ဆက်တွဲလုပ်ဆောင်မှုမျိုး လိုအပ်နိုင်သည်ကို ဆုံးဖြတ်နိုင်စေမည်ဖြစ်သည်။
အန္တရာယ်လျှော့ချရေးစနစ် ဒီဇိုင်းအပေါ် မူတည်သည်။
စက်ရုပ်သည် အဝေးထိန်းစနစ်ဖြစ်သောကြောင့် အလိုအလျောက် ဘေးကင်းမည်မဟုတ်ပါ။ ပြီးပြည့်စုံသောစနစ်တွင် သင့်လျော်သော လမ်းကြောင်းပြခြင်း၊ အတားအဆီးများကို ရှောင်ရှားခြင်း၊ ဆက်သွယ်ရေး၊ အရေးပေါ်လုပ်ထုံးလုပ်နည်းများ၊ ပြုပြင်ထိန်းသိမ်းမှု အလေ့အကျင့်များနှင့် လည်ပတ်မှုကန့်သတ်ချက်များ လိုအပ်ပါသည်။
ထို့ကြောင့် စက်ရုပ်အား လူသားအလုပ်အတွက် အလုံးစုံ အစားထိုးမှုအဖြစ်ထက် သတ်မှတ်ထားသော စွမ်းရည်ရှိသော အင်ဂျင်နီယာကိရိယာအဖြစ် သဘောထားသင့်သည်။
- မည်သည့်အလုပ်များကို အဝေးမှ လုပ်ဆောင်နိုင်သည်ကို သတ်မှတ်ပါ။
- စက်ရုပ်အတွက် ဘေးကင်းသော လည်ပတ်မှုနယ်နိမိတ်များ ချမှတ်ပါ။
- သင့်လျော်သောဆက်သွယ်ရေးနှင့် အရေးပေါ်ထိန်းချုပ်မှုလုပ်ဆောင်ချက်များကို ပေးဆောင်ပါ။
- လည်ပတ်မှုအခြေအနေအရ အာရုံခံကိရိယာများနှင့် စက်ပိုင်းဆိုင်ရာအစိတ်အပိုင်းများကို ထိန်းသိမ်းပါ။
- စက်ရုပ်၏ သတ်မှတ်ထားသော စွမ်းဆောင်ရည်ထက် ကျော်လွန်သည့် အခြေအနေများအတွက် လူသားတို့၏ ဝင်ရောက်စွက်ဖက်မှုကို ထားရှိပါ။
စက်ပစ္စည်းများနှင့် အာရုံခံကိရိယာများကို မည်သို့ပေါင်းစပ်သင့်သနည်း။
စက်ရုပ်ပေါင်းစပ်မှုသည် ရွေ့လျားနိုင်မှု၊ ဟန်ချက်ညီမှု၊ ပါဝါရရှိနိုင်မှု၊ သို့မဟုတ် ဒေတာအရည်အသွေးကို မထိခိုက်စေဘဲ စက်ရုပ်သည် ၎င်း၏ရည်ရွယ်ထားသည့်တာဝန်ကို လုပ်ဆောင်နိုင်မညကို ဆုံးဖြတ်သည်။ ခုံတန်းလျားတစ်ခုပေါ်တွင် ကောင်းမွန်စွာအလုပ်လုပ်နိုင်သော အာရုံခံကိရိယာတစ်ခုသည် ရွေ့လျားနေသော လေးပုံတစ်ပုံကို ရွေ့လျားနေသော ပလပ်ဖောင်းပေါ်တွင် တပ်ဆင်ပြီးသည်နှင့် မတူညီသော တပ်ဆင်မှုပုံစံတစ်ခု လိုအပ်နိုင်သည်။
စက်တပ်ဆင်ခြင်း။
တပ်ဆင်ခြင်းနှင့် ပြုပြင်ထိန်းသိမ်းခြင်းအတွက် လုံလောက်သောဝင်ရောက်ခွင့်ကို ထိန်းသိမ်းထားစဉ်တွင် တပ်ဆင်ခြင်းအချက်များသည် စက်ပစ္စည်းများကို လုံခြုံစွာ ပံ့ပိုးပေးသင့်သည်။ စက်ရုပ်၏တည်နေရာသည် ဆွဲငင်အားဗဟိုချက်နှင့် စက်ရုပ်၏လှုပ်ရှားမှုကို ထိခိုက်စေနိုင်သောကြောင့် ကိရိယာ၏တည်နေရာသည်လည်း အရေးကြီးပါသည်။
တည်ငြိမ်သောမြင်ကွင်းလိုအပ်သော ကင်မရာများနှင့် အာရုံခံကိရိယာများအတွက်၊ တပ်ဆင်မှုစနစ်သည် လှုပ်ရှားမှုနှင့် တုန်ခါမှုကိုလည်း ထည့်သွင်းစဉ်းစားသင့်သည်။ စက်ရုပ်၏ခြေထောက်များ သို့မဟုတ် အခြားအစိတ်အပိုင်းများကို အနှောင့်အယှက်မဖြစ်စေဘဲ သင့်လျော်သော မြင်ကွင်းတစ်ခု လိုအပ်ပါသည်။
လျှပ်စစ်ပေါင်းစပ်
ထည့်သွင်းထားသော module တစ်ခုစီသည် လျှပ်စစ်လိုအပ်ချက်တစ်ခု ဖန်တီးပေးသည်။ ကင်မရာများ၊ အပူပေးစနစ်များ၊ ကွန်ပြူတာ မော်ဂျူးများ၊ အလင်းရောင်များ၊ ဆက်သွယ်ရေးကိရိယာများနှင့် ပတ်ဝန်းကျင်အာရုံခံကိရိယာများသည် မတူညီသော ဗို့အားနှင့် လက်ရှိလိုအပ်ချက်များ ရှိနိုင်ပါသည်။
စက်ရုပ်၏ဘက်ထရီနှင့် လိုက်လျောညီထွေဖြစ်အောင် ထိန်းသိမ်းထားစဉ်တွင် ပါဝါဗိသုကာသည် အဆိုပါဝန်များကို လိုက်လျောညီထွေရှိရန် လိုအပ်ပါသည်။
ဒေတာပေါင်းစည်းမှု
ခေတ်မီစက်ရုပ်စနစ်များသည် ရုပ်ပုံ၊ အာရုံခံကိရိယာနှင့် လမ်းကြောင်းပြမှုဒေတာ အများအပြားကို ထုတ်ပေးနိုင်သည်။ စနစ်သည် အချက်အလက်များကို မည်ကဲ့သို့ စုဆောင်း၊ ပေးပို့သည်၊ သိမ်းဆည်းထားကာ စီမံဆောင်ရွက်သည်ကို သတ်မှတ်သတ်မှတ်သင့်သည်။
စစ်ဆေးရေးအပလီကေးရှင်းများအတွက်၊ ဒေတာသည် တည်နေရာနှင့် အချိန်အချက်အလက်တို့နှင့် ဆက်စပ်နေသင့်ပြီး နောက်ပိုင်းတွင် ခွဲခြမ်းစိတ်ဖြာမှုတစ်ခုအား စုဆောင်းထားသည့်နေရာကို အတိအကျသိရှိနိုင်စေရန်အတွက် စံပြအားဖြင့် ချိတ်ဆက်နေသင့်သည်။
| ပေါင်းစပ်ဧရိယာ | အဓိကမေးခွန်း | ဖြစ်နိုင်ချေသက်ရောက်မှု |
|---|---|---|
| အလေးချိန် | စက်ရုပ်သည် ကိရိယာအစုံအလင်ကို သယ်ဆောင်သွားနိုင်ပါသလား။ | ရွေ့လျားမှု၊ ဟန်ချက်ညီမှုနှင့် စက်ပိုင်းဆိုင်ရာဝန်ကို လွှမ်းမိုးသည်။ |
| ရာထူး | စက်ပစ္စည်းများကို မည်သည့်နေရာတွင် တပ်ဆင်သင့်သနည်း။ | ဆွဲငင်အား၏ဗဟို၊ မြင်ကွင်းနှင့် ရွေ့လျားမှုကို ထိခိုက်စေနိုင်သည်။ |
| ပါဝါ | မည်သည့်လျှပ်စစ်ဓာတ်အားသွင်းရန်လိုအပ်သနည်း။ | ဘက်ထရီနှင့် ပါဝါစီမံခန့်ခွဲမှုဆိုင်ရာ လိုအပ်ချက်များကို ပြောင်းလဲသည်။ |
| ဒေ | သတင်းအချက် အလတ်တွေကို ဘယ်လို ပို့မယ်၊ သိမ်းဆည်းမလဲ။ | ဆက်သွယ်ရေးနှင့် စီမံဆောင်ရွက်ပေးသော ဗိသုကာလက်ရာများကို ဆုံးဖြတ်သည်။ |
| ထိန်းသိမ်းခြင်း။ | မော်ဂျူးအား ဝင်ရောက်၍ အစားထိုးနိုင်ပါသလား။ | ဝန်ဆောင်မှုပေးနိုင်မှုနှင့် လည်ပတ်မှုအဆက်မပြတ်အပေါ် သက်ရောက်မှုရှိသည်။ |
ဖြန့်ကျက်ခြင်းမပြုမီ ပေါင်းစည်းရေးကို စီစဉ်သင့်သည်။
ကြိုတင်စီစဉ်ခြင်းသည် ပိတ်ဆို့ထားသော အာရုံခံကိရိယာများ၊ လက်လှမ်းမမီသော ချိတ်ဆက်ကိရိယာများ၊ ဘက်ထရီပမာဏ မလုံလောက်ခြင်း၊ သို့မဟုတ် မတည်မငြိမ် ကိရိယာများ တပ်ဆင်ခြင်းကဲ့သို့သော ပြဿနာများကို တားဆီးနိုင်သည်။
အသုံးဝင်သော နည်းပညာဆိုင်ရာ အချက်အလက်များတွင် စက်ပစ္စည်းအတိုင်းအတာ၊ အလေးချိန်၊ ပါဝါသုံးစွဲမှု၊ ချိတ်ဆက်ကိရိယာ သတ်မှတ်ချက်များ၊ ဆက်သွယ်ရေး အင်တာဖေ့စ်များ၊ တပ်ဆင်ရန် လိုအပ်ချက်များ၊ လည်ပတ်မှု အပူချိန်နှင့် မျှော်လင့်ထားသည့် ပတ်ဝန်းကျင် ထိတွေ့မှုတို့ ပါဝင်သည်။
ဤသတ်မှတ်ချက်များကို သိရှိပြီးသည်နှင့် နောက်ပိုင်းတွင် စက်ရုပ်များပါရှိသော အခြေခံစက်ရုပ်ကဲ့သို့မဟုတ်ဘဲ စက်ရုပ်ပလပ်ဖောင်းကို ပြီးပြည့်စုံသောစနစ်အဖြစ် အကဲဖြတ်နိုင်ပါသည်။
ပလပ်ဖောင်းတစ်ခုကို မရွေးချယ်မီ ဝယ်ယူသူများသည် အဘယ်အရာကို အကဲဖြတ်သင့်သနည်း။
လေးပုံတစ်ပုံ စက်ရုပ်တစ်ရုပ်ကို ရွေးချယ်ခြင်းသည် အသွင်အပြင် သို့မဟုတ် စွမ်းဆောင်ရည်နံပါတ်တစ်ခုတည်းဖြင့်မဟုတ်ဘဲ အပလီကေးရှင်းဖြင့် စတင်သင့်သည်။ လိုအပ်သော မြေမျက်နှာသွင်ပြင်သို့ သွားလာရန်၊ လိုအပ်သော စက်ကိရိယာများ သယ်ဆောင်ကာ၊ မျှော်လင့်ထားသည့် အခြေအနေများအောက်တွင် လုပ်ဆောင်ရန် သို့မဟုတ် လိုအပ်သော ဒေတာကို ပံ့ပိုးမပေးနိုင်ပါက နည်းပညာဆိုင်ရာ အဆင့်မြင့် ပလပ်ဖောင်းတစ်ခုသည် မသင့်လျော်သေးပါ။
ပတ်ဝန်းကျင်နဲ့ စတင်ပါ။
မျက်နှာပြင်များ၊ တောင်စောင်းများ၊ လှေကားများ၊ စင်္ကြံများ၊ အတားအဆီးများ၊ အပူချိန်၊ အစိုဓာတ်၊ ဖုန်မှုန့်များနှင့် အခြားပတ်ဝန်းကျင်ဆိုင်ရာ လက္ခဏာများကို မှတ်တမ်းတင်ပါ။ ဤအချက်များသည် ပလက်ဖောင်းတွင် မည်သည့်ရွေ့လျားမှုနှင့် အကာအကွယ် လိုအပ်သည်ကို ဆုံးဖြတ်ပေးသည်။
လည်ပတ်မှုတာဝန်ကို သတ်မှတ်ပါ။
စက်ရုပ်သည် စစ်ဆေးခြင်း၊ စောင့်ကြည့်ခြင်း၊ ဒေတာစုဆောင်းခြင်း၊ သယ်ယူပို့ဆောင်ရေး၊ စက်ပစ္စည်းစောင့်ကြည့်ခြင်း သို့မဟုတ် အခြားသတ်မှတ်ထားသောလုပ်ဆောင်ချက်ကို လုပ်ဆောင်မည်ကို ခွဲခြားသတ်မှတ်ပါ။ အလုပ်သည် တပ်ဆင်ရန် လိုအပ်သော စက်ပစ္စည်းများကို ဆုံးဖြတ်သည်။
ရွေ့လျားမှုကို အကဲဖြတ်ပါ။
လမ်းလျှောက်နိုင်မှုထက် ပိုကြည့်လိုက်ပါ။ လှေကားထစ်တက်ခြင်း၊ လျှောစောက်ခြင်းကိုင်တွယ်ခြင်း၊ အတားအဆီးညှိနှိုင်းခြင်း၊ တည်ငြိမ်မှု၊ ရွေ့လျားမှုအမြန်နှုန်း၊ လှည့်နိုင်မှုနှင့် စွမ်းဆောင်ရည်တို့ကို ဆိုက်တွင်မျှော်လင့်ထားသည့် တကယ့်မျက်နှာပြင်အခြေအနေများပေါ်တွင် ထည့်သွင်းစဉ်းစားပါ။
ဝန်ဆောင်နိုင်စွမ်းနှင့် ပေါင်းစပ်မှုကို စစ်ဆေးပါ။
ကင်မရာများ၊ အာရုံခံကိရိယာများ၊ ဆက်သွယ်ရေးကိရိယာများ၊ တပ်ဆင်တည်ဆောက်ပုံများ၊ ဘက်ထရီများနှင့် အခြားဆက်စပ်ပစ္စည်းများ အပါအဝင် စက်ပစ္စည်းအစုံအလင်ကို အကဲဖြတ်ရပါမည်။
ကိုယ်ပိုင်အုပ်ချုပ်ခွင့်လုပ်ဆောင်ချက်များကို ပြန်လည်သုံးသပ်ပါ။
စနစ်သည် လမ်းကြောင်းစီစဉ်ခြင်း၊ အတားအဆီးရှောင်ရှားခြင်း၊ နေရာချထားခြင်း၊ အလိုအလျောက်ဒေတာစုဆောင်းခြင်း၊ လုပ်ငန်းအစီအစဉ်ရေးဆွဲခြင်းနှင့် ပရောဂျက်လိုအပ်သည့်အဆင့်တွင် အဝေးထိန်းစနစ်မှ ပံ့ပိုးပေးနိုင်ခြင်းရှိမရှိ ဆုံးဖြတ်ပါ။
- မြေအနေအထား-စက်ရုပ်သည် မည်သည့်မျက်နှာပြင်များ၊ လှေကားများ၊ တောင်စောင်းများနှင့် အတားအဆီးများကို ညှိနှိုင်းရမည်နည်း။
- လုပ်ဆောင်စရာ-စက်ရုပ်သည် မည်သည့်ရုပ်ပိုင်းဆိုင်ရာလုပ်ဆောင်မှု သို့မဟုတ် အချက်အလက်များကို ပေးဆောင်ရမည်နည်း။
- ဝန်ဆောင်ခ-ဘယ်ပစ္စည်းကို သယ်ရမှာလဲ၊ အလေးချိန် ဘယ်လောက်ရှိလဲ။
- ပါဝါ-ပလပ်ဖောင်းနှင့် တပ်ဆင်စက်များ၏ ပေါင်းစပ်လျှပ်စစ်လိုအပ်ချက်က မည်မျှရှိသနည်း။
- ကိုယ်ပိုင်အုပ်ချုပ်ခွင့်-လည်ပတ်နေသော အလုပ်အသွားအလာ၏ မည်သည့်အစိတ်အပိုင်းများသည် အလိုအလျောက်လုပ်ဆောင်ရန် လိုအပ်သနည်း။
- ပတ်ဝန်းကျင်-မည်သည့်အပူချိန်၊ ဖုန်မှုန့်၊ အစိုဓာတ်၊ တုန်ခါမှု သို့မဟုတ် ထိခိုက်မှုအခြေအနေများကို မျှော်လင့်ထားသနည်း။
- ပြုပြင်ထိန်းသိမ်းမှု-အာရုံခံကိရိယာများ၊ ဘက်ထရီများ၊ ခြေထောက်များနှင့် အခြားအစိတ်အပိုင်းများကို မည်သို့စစ်ဆေးပြီး ဝန်ဆောင်မှုပေးမည်နည်း။
ရွေးချယ်မှုနိယာမအကောင်းဆုံး ပလပ်ဖောင်းသည် အရှည်လျားဆုံး သတ်မှတ်ချက်စာရွက် မပါမဖြစ် လိုအပ်သည်။ ၎င်းသည် ရွေ့လျားနိုင်မှု၊ အာရုံခံနိုင်မှု၊ ပါဝါ၊ စက်ကိရိယာများ ပေါင်းစပ်မှု၊ ကိုယ်ပိုင်အုပ်ချုပ်ခွင့်နှင့် ပြုပြင်ထိန်းသိမ်းမှုဆိုင်ရာ လက္ခဏာရပ်များသည် လက်တွေ့လည်ပတ်မှုပတ်ဝန်းကျင်နှင့် ကိုက်ညီမှုရှိသော အရာဖြစ်သည်။
Structured Deployment Process က ဘယ်လိုပုံစံလဲ။
စနစ်တကျ အသုံးချခြင်း လုပ်ငန်းစဉ်သည် ယေဘူယျ စက်ရုပ်သဘောတရားကို ရှင်းရှင်းလင်းလင်း နည်းပညာဆိုင်ရာ လိုအပ်ချက်များဖြင့် လည်ပတ်မှုစနစ်သို့ ပြောင်းလဲရာတွင် ကူညီပေးပါသည်။ စက်ရုပ်သည် ရှိပြီးသား ပတ်ဝန်းကျင်၊ စက်ကိရိယာများ၊ လုပ်ထုံးလုပ်နည်းများနှင့် ဒေတာစနစ်များနှင့် အလုပ်လုပ်ရသောကြောင့် ၎င်းသည် စက်မှုလုပ်ငန်းဆိုင်ရာအသုံးချပရိုဂရမ်များအတွက် အထူးအရေးကြီးပါသည်။
- လည်ပတ်မှုမြင်ကွင်းကို သတ်မှတ်ပါ-ဆိုက်အပြင်အဆင်၊ မြေပြင်အနေအထား၊ ပတ်ဝန်းကျင်အခြေအနေ၊ လည်ပတ်မှုလမ်းကြောင်းများနှင့် ပစ်မှတ်တာဝန်များကို မှတ်တမ်းတင်ပါ။
- လိုအပ်သောပစ္စည်းများကို ခွဲခြားသတ်မှတ်ပါ-မည်သည့်ကင်မရာများ၊ အပူအာရုံခံကိရိယာများ၊ ပတ်ဝန်းကျင် ကိရိယာများ၊ အလင်းရောင်ယူနစ်များ သို့မဟုတ် ဆက်သွယ်ရေး မော်ဂျူးများ လိုအပ်ကြောင်း ဆုံးဖြတ်ပါ။
- စနစ်ဘောင်များကို သတ်မှတ်ပါ-အလေးချိန်၊ အတိုင်းအတာ၊ ပါဝါလိုအပ်ချက်များ၊ ဒေတာအင်တာဖေ့စ်များ၊ တပ်ဆင်နေရာများနှင့် ပြုပြင်ထိန်းသိမ်းခွင့်တို့ကို အတည်ပြုပါ။
- လည်ပတ်မှုလမ်းကြောင်းကို တည်ဆောက်ပါ-အပလီကေးရှင်းမှ လိုအပ်သော ဧရိယာများ၊ စစ်ဆေးရေးဂိတ်များ၊ လမ်းကြောင်းများနှင့် စစ်ဆေးရေး အပိုင်းများကို သတ်မှတ်ပါ။
- ရွေ့လျားနိုင်မှုကို အတည်ပြုပါ-လှေကားများ၊ တောင်စောင်းများ၊ အတားအဆီးများနှင့် အကူးအပြောင်း မျက်နှာပြင်များ အပါအဝင် ပကတိမြေမျက်နှာသွင်ပြင်တွင် ရွေ့လျားမှုကို အကဲဖြတ်ပါ။
- စက်ပစ္စည်းများကို အတည်ပြုပါ-လှုပ်ရှားမှုအတွင်း ရုပ်ပုံအရည်အသွေး၊ အာရုံခံဖတ်ရှုမှု၊ ဆက်သွယ်ရေးနှင့် စက်ပစ္စည်းတည်ငြိမ်မှုကို စစ်ဆေးပါ။
- လည်ပတ်မှုလုပ်ငန်းစဉ်များ ချမှတ်ပါ-အားသွင်းခြင်း၊ ပြုပြင်ထိန်းသိမ်းခြင်း၊ ဒေတာပြန်လည်သုံးသပ်ခြင်း၊ ကြားဝင်ဆောင်ရွက်ပေးခြင်းနှင့် အရေးပေါ်လုပ်ငန်းစဉ်များကို သတ်မှတ်ပါ။
Site test က အရေးကြီးတယ်။
ဓာတ်ခွဲခန်းစစ်ဆေးမှုများသည် တကယ့်စက်ရုံ၏ လက္ခဏာရပ်တိုင်းကို မျိုးပွားနိုင်မည်မဟုတ်ပေ။ စက်ရုပ်အား လက်တွေ့လုပ်ဆောင်သည့်အခါတိုင်း ကိုယ်စားလှယ်လုပ်ငန်းဆောင်ရွက်မှုအခြေအနေများအောက်တွင် အကဲဖြတ်သင့်သည်။
ဆိုက်ကို စမ်းသပ်ခြင်း သည် ယေဘူယျ ဖွံ့ဖြိုးတိုးတက်မှု ကာလအတွင်း ခွဲခြားရန် ခက်ခဲသော အသေးစိတ် အချက်အလက်များကို ဖော်ပြနိုင်သည်။ စင်္ကြံသည် မျှော်လင့်ထားသည်ထက် ပိုကျဉ်းနိုင်သည်။ လှေကားထစ်တစ်ခုသည် ပုံမှန်မဟုတ်သောအမြင့်ရှိနိုင်သည်။ မျက်နှာပြင်တစ်ခုသည် ဆွဲငင်အား နည်းစေနိုင်သည်။ အလင်းရောင်အခြေအနေများသည် ကင်မရာစွမ်းဆောင်ရည်ကို လျော့ကျစေနိုင်သည်။
ထို့နောက် ဤတွေ့ရှိချက်များကို လမ်းကြောင်းစီစဉ်ခြင်း၊ စက်ကိရိယာနေရာချထားခြင်း၊ အာရုံခံစနစ်ဖွဲ့စည်းပုံ သို့မဟုတ် လည်ပတ်မှုလုပ်ငန်းစဉ်များကို ချိန်ညှိရန်အတွက် အသုံးပြုနိုင်သည်။
ဒေတာအလုပ်အသွားအလာများကို စက်ရုပ်ဖြင့် ဒီဇိုင်းထုတ်သင့်သည်။
စုဆောင်းထားသော အချက်အလက်များကို အသုံးပြုသည့်အခါမှသာ စစ်ဆေးရေး အလိုအလျောက်စနစ်သည် တန်ဖိုးကို ထုတ်ပေးသည်။ အသုံးဝင်သောစနစ်တစ်ခုသည် ရုပ်ပုံများနှင့် အာရုံခံစာဖတ်မှုများကို သိမ်းဆည်းပုံ၊ ၎င်းတို့ကို တည်နေရာများနှင့် မည်သို့ဆက်စပ်မှု၊ ပုံမမှန်မှုများကို ဖော်ထုတ်နိုင်ပုံ၊ ရလဒ်များကို အော်ပရေတာများက ပြန်လည်သုံးသပ်ပုံတို့ကို သတ်မှတ်ဖော်ပြသင့်သည်။
ထပ်တလဲလဲ စစ်ဆေးခြင်းအတွက်၊ သမိုင်းမှတ်တမ်းများသည် နှိုင်းယှဉ်မှုအတွက် အခြေခံတစ်ခုလည်း ပေးစွမ်းနိုင်သည်။ စက်ရုပ်သည် အလားတူလမ်းကြောင်းများနှင့် ရှုထောင့်များကို အသုံးပြု၍ အချက်အလက်များကို စုဆောင်းနိုင်ပြီး အချိန်ကြာလာသည်နှင့်အမျှ ပြောင်းလဲမှုများကို ပိုမိုလွယ်ကူစွာ သိရှိနိုင်မည်ဖြစ်သည်။
ပြုပြင်ထိန်းသိမ်းမှုသည် ဖြန့်ကျက်ခြင်း၏ အစိတ်အပိုင်းဖြစ်ရမည်။
မိုဘိုင်းစက်ရုပ်တွင် ထပ်ခါတလဲလဲ လှုပ်ရှားခြင်းကို ခံစားရသည့် စက်ပိုင်းဆိုင်ရာနှင့် အီလက်ထရွန်နစ် အစိတ်အပိုင်းများ ပါရှိသည်။ ခြေထောက်များ၊ အဆစ်များ၊ မော်တာများ၊ အာရုံခံကိရိယာများ၊ ချိတ်ဆက်ကိရိယာများ၊ ဘက်ထရီများနှင့် အကာအကွယ်အိမ်များ အားလုံးသည် သင့်လျော်သော ပြုပြင်ထိန်းသိမ်းမှု လိုအပ်ပါသည်။
ထို့ကြောင့် ပုံမှန်စစ်ဆေးခြင်းကို အစကတည်းက လုပ်ငန်းလည်ပတ်မှုအစီအစဉ်တွင် ထည့်သွင်းသင့်သည်။ သော့ချက်အစိတ်အပိုင်းများကို လွယ်ကူစွာဝင်ရောက်နိုင်ပြီး ရှင်းလင်းသော အစားထိုးမှုလုပ်ထုံးလုပ်နည်းများသည် ရေရှည်လုပ်ဆောင်မှုကို ပိုမိုလက်တွေ့ဖြစ်စေနိုင်သည်။
စက်ရုပ်လေးပုံတစ်ပုံစက်ရုပ်များ၏ အနာဂတ်ဦးတည်ချက်ကား အဘယ်နည်း။
စက်မှုသုံးလေးပုံတစ်ပုံ စက်ရုပ်များ၏ ဖွံ့ဖြိုးတိုးတက်မှုသည် ပိုမိုကြီးမားသော ကိုယ်ပိုင်အုပ်ချုပ်ခွင့်၊ ပိုမိုကောင်းမွန်သော ပတ်ဝန်းကျင်ဆိုင်ရာ သတိပြုမိမှု၊ ပိုမိုအားကောင်းသော စက်ကိရိယာများ ပေါင်းစည်းမှုနှင့် ပိုမိုသော အပလီကေးရှင်းအလိုက် ဆော့ဖ်ဝဲလ်များဆီသို့ ဦးတည်ရွေ့လျားနေသည်။ ဗဟိုဦးတည်ချက်သည် စက်ရုပ်များကို ပိုမိုကောင်းမွန်စွာ လျှောက်လှမ်းစေရုံမျှမက၊ ၎င်းတို့အား လူကိုယ်တိုင်ဝင်ရောက်စွက်ဖက်မှုနည်း၍ ပြီးပြည့်စုံသော လုပ်ငန်းလည်ပတ်မှုအသွားအလာများကို လုပ်ဆောင်နိုင်စေမည်ဖြစ်သည်။
ထက်မြက်သော သရုပ်ဖော်ဆောင်ရွက်မှု
စက်ရုပ်များသည် ၎င်းတို့အား သီးခြားလုပ်ဆောင်ချက်များအဖြစ် ဆက်ဆံမည့်အစား ခံယူချက်နှင့် လှုပ်ရှားမှုကို ပေါင်းစပ်ရန် ပိုမိုမျှော်လင့်ထားသည်။ ပလပ်ဖောင်းတစ်ခုသည် မည်သည့်နေရာတွင် ရွှေ့ရမည်၊ အတားအဆီးများကို မည်သို့ရှောင်ရှားရမည်နှင့် အလုပ်တစ်ခုကို လုပ်ဆောင်ရမည့်နေရာကို ဆုံးဖြတ်ရန် ပတ်ဝန်းကျင်ဆိုင်ရာ အချက်အလက်ကို အသုံးပြုနိုင်သည်။
၎င်းသည် ရုပ်ပိုင်းဆိုင်ရာ စက်ရုပ်နှင့် ၎င်းကို ထိန်းချုပ်သည့် ဆော့ဖ်ဝဲလ်ကြားတွင် ပိုမိုနီးကပ်သော ဆက်ဆံရေးကို ဖန်တီးပေးသည်။ ရလဒ်သည် ပုံသေလမ်းကြောင်းဖြင့် လုံးလုံးလျားလျား ကိုယ်စားပြု၍မရသော ပတ်ဝန်းကျင်တွင် ပိုမိုလိုက်လျောညီထွေရှိသော ရွေ့လျားမှုကို ဖြစ်စေနိုင်သည်။
ပိုမို ထက်မြက်သော စစ်ဆေးရေး
ကင်မရာများနှင့် အာရုံခံကိရိယာများသည် အချက်အလက်များကို ပိုမိုစုဆောင်းလာသည်နှင့်အမျှ အလိုအလျောက် ခွဲခြမ်းစိတ်ဖြာမှုများသည် ပိုမိုအသုံးဝင်လာပါသည်။ AI အခြေခံ အသိအမှတ်ပြုမှုသည် ကြိုတင်သတ်မှတ်ထားသော အမြင်အာရုံအခြေအနေများကို ခွဲခြားသတ်မှတ်ရန်၊ စစ်ဆေးရေးပုံများကို စုစည်းရန်နှင့် ထပ်လောင်းသုံးသပ်ရန် ထိုက်တန်သည့် ဧရိယာများကို မီးမောင်းထိုးပြရန် ကူညီပေးနိုင်ပါသည်။
ဥပမာအားဖြင့်၊ ရွေးချယ်ထားသော စက်ကိရိယာများ ကွဲလွဲချက်များ၊ မျက်နှာပြင်ပြောင်းလဲမှုများ သို့မဟုတ် အက်ပ်က သတ်မှတ်ထားသော အခြားအခြေအနေများကို အသိအမှတ်ပြုရန် စနစ်တစ်ခုကို ဒီဇိုင်းထုတ်နိုင်သည်။ ထို့နောက် လူသားအော်ပရေတာများသည် ပုံတိုင်းကို တူညီသောအာရုံစိုက်မှုဖြင့် ပြန်လည်သုံးသပ်ခြင်းထက် စိစစ်ခြင်းနှင့် ဆုံးဖြတ်ချက်ချခြင်းအပေါ် အာရုံစိုက်နိုင်သည်။
ပိုကြီးသော modularity
အနာဂတ်စက်မှုပလပ်ဖောင်းများသည် ပိုမိုကျယ်ပြန့်သော စက်ကိရိယာပေါင်းစပ်မှုများကို ပံ့ပိုးပေးနိုင်ဖွယ်ရှိသည်။ စက်ရုပ်အခြေခံတစ်ခုတည်းတွင် မတူညီသော စစ်ဆေးရေးအာရုံခံကိရိယာများ၊ ပတ်ဝန်းကျင်ဆိုင်ရာ မော်ဂျူးများ၊ ဆက်သွယ်ရေးကိရိယာများ သို့မဟုတ် လုပ်ငန်းတာဝန်အလိုက် စက်များကို ထားရှိနိုင်ပါသည်။
၎င်းသည် အထူးပြုပရောဂျက်များ လိုအပ်သည့်နေရာတွင် စိတ်ကြိုက်ပြင်ဆင်မှုကို ခွင့်ပြုနေသော်လည်း ၎င်းသည် စံသတ်မှတ်ထားသော စက်ပိုင်းဆိုင်ရာနှင့် လျှပ်စစ်ကြားခံများ ပိုမိုလိုအပ်ပါသည်။
စက်မှုသတင်းအချက်အလက်စနစ်များနှင့်ပေါင်းစပ်
စက်မှုစက်ရုပ်များ၏နောက်ထပ်အဆင့်သည် ရုပ်ပိုင်းဆိုင်ရာလုပ်ဆောင်မှုကို ဒစ်ဂျစ်တယ်စီမံခန့်ခွဲမှုစနစ်များနှင့် ချိတ်ဆက်နိုင်ဖွယ်ရှိသည်။ စက်ရုပ်မှထုတ်လုပ်ထားသော အချက်အလက်များကို စက်ကိရိယာမှတ်တမ်းများ၊ ပြုပြင်ထိန်းသိမ်းမှုအချိန်ဇယားများ၊ မြေပုံများ၊ စစ်ဆေးရေးမှတ်တမ်းနှင့် အခြားဒစ်ဂျစ်တယ်ဒေတာများနှင့် ပေါင်းစပ်နိုင်သည်။
ယင်းက စက်ရုပ်အား သီးခြားစက်အဖြစ် လုပ်ဆောင်ခြင်းထက် ပိုမိုကြီးမားသော စက်မှုလုပ်ငန်းအသွားအလာ၏ အစိတ်အပိုင်းဖြစ်လာစေပါသည်။
အဆင့်မြင့် ကိုယ်ပိုင်အုပ်ချုပ်ခွင့် အလိုအလျောက် လမ်းကြောင်းပြခြင်း၊ လမ်းကြောင်းစီစဉ်ခြင်း၊ အတားအဆီးကို ရှောင်ရှားခြင်းနှင့် အချိန်ဇယားဆွဲခြင်းတို့ဖြင့် နောက်ထပ်လုပ်ဆောင်စရာများကို လုပ်ဆောင်နိုင်ပါသည်။
ပိုကောင်းတဲ့ Perception အာရုံခံကိရိယာများစွာနှင့် ဉာဏ်ရည်ထက်မြက်သော ခွဲခြမ်းစိတ်ဖြာမှုများသည် စက်ကိရိယာများနှင့် ပတ်ဝန်းကျင်အကြောင်း ပိုမိုကြွယ်ဝသော အချက်အလက်များကို ပေးစွမ်းနိုင်ပါသည်။
ပိုမိုနက်ရှိုင်းစွာပေါင်းစည်းခြင်း။ စက်ရုပ်ပလပ်ဖောင်းများသည် ရွေ့လျားနိုင်မှု၊ အာရုံခံကိရိယာများ၊ ပါဝါ၊ ဒေတာနှင့် စက်မှုဆော့ဖ်ဝဲများကို ပိုမိုပြီးပြည့်စုံသော လည်ပတ်မှုလုပ်ငန်းစဉ်အဖြစ် ချိတ်ဆက်နိုင်သည်။
မိုဘိုင်းစက်မှ အသိဉာဏ်ရှိသော လည်ပတ်မှုပလပ်ဖောင်းသို့
လေးပုံတစ်ပုံ စက်ရုပ်များ၏ ရေရှည်တန်ဖိုးသည် ရုပ်ပိုင်းဆိုင်ရာ ရွေ့လျားနိုင်မှုနှင့် ဒစ်ဂျစ်တယ်ထောက်လှမ်းရေးတို့ ပေါင်းစပ်မှုတွင် တည်ရှိသည်။ ခက်ခဲသောမြေပြင်ကိုဖြတ်ကျော်သွားလာနိုင်သော စက်ရုပ်သည် ရုပ်ပိုင်းဆိုင်ရာဝင်ရောက်ခွင့်ကိုပေးသည်။ အာရုံခံကိရိယာများက သတင်းအချက်အလက်ပေးသည်။ ကိုယ်ပိုင်အုပ်ချုပ်ခွင့်ရထိန်းချုပ်မှု သည် ထပ်ခါတလဲလဲဖြစ်နိုင်မှုကိုပေးသည်။ AI အခြေပြု ခွဲခြမ်းစိတ်ဖြာခြင်းဖြင့် စုဆောင်းထားသော ဒေတာများကို အနက်ဖွင့်ဆိုရာတွင် ကူညီပေးနိုင်ပါသည်။ စက်မှုဆော့ဖ်ဝဲသည် ထိုရလဒ်များကို ပိုမိုကျယ်ပြန့်သော အလုပ်အသွားအလာများနှင့် ချိတ်ဆက်ပေးသည်။
ဤစွမ်းရည်တစ်ခုစီသည် အမှီအခိုကင်းစွာ အသုံးဝင်သော်လည်း ၎င်းတို့၏ ပေါင်းစပ်မှုမှာ ပိုမိုစွမ်းဆောင်နိုင်သော platform တစ်ခုကို ဖန်တီးပေးပါသည်။ ၎င်းတို့ကို ပိုမိုနီးကပ်စွာပေါင်းစပ်ထားလေလေ၊ အလုပ်အသစ်တိုင်းအတွက် စနစ်တစ်ခုလုံးကို ပြန်လည်ဒီဇိုင်းမွမ်းမံခြင်းမပြုဘဲ အပလီကေးရှင်းများကို ပိုမိုပံ့ပိုးနိုင်လေဖြစ်သည်။
အနာဂတ်မျက်နှာစာမူစက်ရုပ်လေးပုံတစ်ပုံစက်ရုပ်များ၏ ဦးတည်ချက်သည် ရွေ့လျားနိုင်မှု၊ ခံယူချက်၊ ကိုယ်ပိုင်အုပ်ချုပ်ခွင့်၊ မော်ဂျူလာကိရိယာများနှင့် ပေါင်းစပ်ထားသော ပလပ်ဖောင်းတစ်ခုအတွင်း ဒေတာထောက်လှမ်းရေးတို့ကို ပေါင်းစပ်ထားသည့် လုပ်ငန်းကို ဦးတည်သည့်စနစ်များဆီသို့ ဖြစ်သည်။
အမေးများသောမေးခွန်းများ
စက်ရုပ်လေးပုံတစ်ပုံစက်ရုပ်ဆိုတာ ဘာလဲ။
၎င်းသည် စစ်ဆေးခြင်း၊ စောင့်ကြည့်ခြင်း၊ ဒေတာစုဆောင်းခြင်းနှင့် သမားရိုးကျ ဘီးတပ်စက်ရုပ်များ သွားလာရန်ခက်ခဲနိုင်သည့် ပတ်ဝန်းကျင်တွင် ကျွမ်းကျင်သော လုပ်ငန်းဆောင်တာများဖြစ်သည့် ခြေထောက်လေးချောင်း မိုဘိုင်းစက်ရုပ်ပလပ်ဖောင်းတစ်ခုဖြစ်သည်။
လေးပုံတစ်ပုံ စက်ရုပ်များသည် မညီညာသော မြေပြင်အခြေအနေအတွက် အဘယ်ကြောင့် သင့်လျော်သနည်း။
တစ်ဦးချင်းစီ ထိန်းချုပ်ထားသော ခြေထောက်လေးချောင်းသည် ခြေထောက်နေရာချထားခြင်းနှင့် ကိုယ်ဟန်အနေအထားအတွက် ရွေးချယ်စရာများ ပိုများစေသည်။ ၎င်းသည် ပလပ်ဖောင်းအား လှေကားများ၊ တောင်စောင်းများ၊ ကွက်လပ်များ၊ ချောင်နေသော မျက်နှာပြင်များနှင့် ၎င်း၏ သတ်မှတ်ထားသော လည်ပတ်နိုင်မှုအတွင်း မြေမျက်နှာသွင်ပြင်ဆိုင်ရာ ပြောင်းလဲမှုများကို ညှိနှိုင်းရာတွင် ကူညီပေးနိုင်ပါသည်။
လေးပုံတစ်ပုံ စက်ရုပ်သည် အလိုအလျောက် လည်ပတ်နိုင်ပါသလား။
ဟုတ်ကဲ့။ စနစ်ဗိသုကာအပေါ်မူတည်၍ ကိုယ်ပိုင်အုပ်ချုပ်ခွင့်ရှိသော လုပ်ဆောင်ချက်များတွင် ပတ်ဝန်းကျင်ဆိုင်ရာ ခံယူချက်၊ နေရာချထားခြင်း၊ လမ်းကြောင်းစီစဉ်ခြင်း၊ အတားအဆီးကို ရှောင်ရှားခြင်း၊ အလုပ်လုပ်ဆောင်ခြင်းနှင့် ဒေတာစုဆောင်းခြင်းတို့ ပါဝင်နိုင်သည်။ သင့်လျော်သော ကိုယ်ပိုင်အုပ်ချုပ်ခွင့်အဆင့်သည် လျှောက်လွှာနှင့် ပတ်ဝန်းကျင်အပေါ် မူတည်သည်။
လေးထောင့်ပုံစံ ပလပ်ဖောင်းပေါ်တွင် မည်သည့်အာရုံခံကိရိယာများကို တပ်ဆင်နိုင်သနည်း။
ဖြစ်နိုင်သည့်ပစ္စည်းများတွင် မြင်နိုင်သောအလင်းကင်မရာများ၊ အပူပုံရိပ်ဖော်စနစ်များ၊ အတိမ်အနက် သို့မဟုတ် အကွာအဝေးအာရုံခံကိရိယာများ၊ ပတ်ဝန်းကျင်စောင့်ကြည့်ရေးကိရိယာများ၊ အလင်းရောင်စနစ်များ၊ ဆက်သွယ်ရေး မော်ဂျူးများနှင့် အခြားလုပ်ငန်းတာဝန်အလိုက် စက်ကိရိယာများ ပါဝင်သည်။ တိကျသောဖွဲ့စည်းမှုပုံစံသည် platform နှင့် application ပေါ်တွင်မူတည်သည်။
စက်မှုစစ်ဆေးရေးတွင် လေးပုံတစ်ပုံသုံးစက်ရုပ်ကို သုံးနိုင်ပါသလား။
ဟုတ်ကဲ့။ သတ်မှတ်ထားသော လမ်းကြောင်းများအတိုင်း လိုက်၍ ရုပ်ပုံ၊ အပူပိုင်း သို့မဟုတ် အခြားအာရုံခံကိရိယာဒေတာများကို စုဆောင်းခြင်းဖြင့် ၎င်းသည် စက်မှုလုပ်ငန်းဆိုင်ရာ အဆောက်အအုံများ၊ စက်ပစ္စည်းများ၊ အခြေခံအဆောက်အအုံ၊ ဥမင်လိုဏ်ခေါင်းများ၊ အလုပ်ရုံများနှင့် အခြားနေရာများကို ပုံမှန်စစ်ဆေးခြင်းကို ပံ့ပိုးပေးနိုင်ပါသည်။
အပူဓါတ်ကို စက်ရုပ်နှင့် ပေါင်းစပ်နိုင်ပါသလား။
ဟုတ်ကဲ့။ အပူချိန်ကွာခြားချက်များသည် စစ်ဆေးခြင်းလုပ်ငန်းနှင့် သက်ဆိုင်သောအခါတွင် သမားရိုးကျကင်မရာများနှင့်အတူ အပူဓာတ်ပုံရိပ်ကို အသုံးပြုနိုင်သည်။ အာရုံခံကိရိယာ၊ တပ်ဆင်မှုအနေအထား၊ ပါဝါလိုအပ်ချက်နှင့် ဒေတာအင်တာဖေ့စ်ကို ပြီးပြည့်စုံသောစနစ်၏ တစ်စိတ်တစ်ပိုင်းအဖြစ် အကဲဖြတ်သင့်သည်။
စက်ရုပ်တွင် အပိုပစ္စည်းများ ထည့်နိုင်ပါသလား။
ထည့်သွင်းထားသော အစိတ်အပိုင်းများသည် သတ်မှတ်ထားသော စက်ပိုင်းဆိုင်ရာ၊ လျှပ်စစ်၊ အလေးချိန်နှင့် အင်တာဖေ့စ်ကန့်သတ်ချက်များအတွင်း ရှိနေပါက ပရော်ဖက်ရှင်နယ်ပလပ်ဖောင်းများစွာသည် မော်ဂျူလာစက်ပစ္စည်းများကို ပံ့ပိုးပေးနိုင်ပါသည်။ အထူးပြုဖွဲ့စည်းပုံများအတွက် စိတ်ကြိုက်ကွင်းပိတ်များ သို့မဟုတ် အခြားပေါင်းစပ်အစိတ်အပိုင်းများ လိုအပ်နိုင်ပါသည်။
ပလပ်ဖောင်းတစ်ခုကို မရွေးချယ်ခင် ဘာတွေကို ထည့်သွင်းစဉ်းစားသင့်လဲ။
အရေးကြီးသောအချက်များတွင် မြေပြင်အနေအထား၊ လှေကားထစ်နှင့် လျှောစောက်လိုအပ်ချက်များ၊ လည်ပတ်မှုပတ်ဝန်းကျင်၊ ဝန်တင်အလေးချိန်၊ အာရုံခံကိရိယာလိုအပ်ချက်များ၊ ပါဝါလိုအပ်ချက်၊ ကိုယ်ပိုင်အုပ်ချုပ်ခွင့်ရလုပ်ဆောင်ချက်များ၊ ဒေတာလုပ်ငန်းအသွားအလာ၊ ပြုပြင်ထိန်းသိမ်းခွင့်နှင့် ဆက်သွယ်ရေးအခြေအနေများ ပါဝင်သည်။
တူညီသောပလက်ဖောင်းသည် မတူညီသောအပလီကေးရှင်းများကို ပံ့ပိုးပေးနိုင်ပါသလား။
ဟုတ်ကဲ့။ မော်ဂျူးဒီဇိုင်းတစ်ခုသည် စစ်ဆေးခြင်း၊ စောင့်ကြည့်ခြင်း၊ ပတ်ဝန်းကျင်တိုင်းတာခြင်း သို့မဟုတ် အခြားသတ်မှတ်ထားသော စက်မှုလုပ်ငန်းတာဝန်များအတွက် မတူညီသောအာရုံခံကိရိယာများနှင့် စက်ကိရိယာများကို တပ်ဆင်ခွင့်ပြုနိုင်သည်။ ရရှိနိုင်သောဖွဲ့စည်းပုံသည် စက်ရုပ်ဗိသုကာနှင့် စက်ကိရိယာလိုအပ်ချက်များအပေါ် မူတည်သည်။
စက်ရုပ်ကင်းလှည့်ပြီးနောက် စစ်ဆေးရေးဒေတာကို မည်သို့အသုံးပြုနိုင်သနည်း။
စုဆောင်းထားသော ရုပ်ပုံများနှင့် အာရုံခံကိရိယာဖတ်ခြင်းများသည် တည်နေရာနှင့် စစ်ဆေးရေးအချက်များနှင့် ဆက်စပ်နိုင်ပြီး၊ ထို့နောက် ကြိုတင်သတ်မှတ်ထားသော အခြေအနေများအတွက် ပြန်လည်သုံးသပ်ပါ။ သမိုင်းမှတ်တမ်းများသည် စစ်ဆေးရေးစက်ဝန်းများကြား နှိုင်းယှဉ်မှုကို ပံ့ပိုးပေးပြီး နောက်ဆက်တွဲလုပ်ငန်းကို စုစည်းရာတွင်လည်း ကူညီပေးနိုင်ပါသည်။
အော်ပရေတာများအတွက် အလိုအလျောက် စီမံဆောင်ရွက်မှုက ဖယ်ရှားပေးပါသလား။
သေချာပေါက်။ အလိုအလျောက်စနစ်သည် စဉ်ဆက်မပြတ် လက်ဖြင့်ထိန်းချုပ်မှုကို လျှော့ချနိုင်သော်လည်း ကြီးကြပ်မှု၊ ခြွင်းချက် ကိုင်တွယ်မှု၊ ပြုပြင်ထိန်းသိမ်းမှု၊ ပုံမှန်မဟုတ်သော တွေ့ရှိချက်များနှင့် စက်ရုပ်၏ သတ်မှတ်ထားသော လည်ပတ်နိုင်မှုအပြင်ဘက်တွင် လုပ်ငန်းဆောင်တာများအတွက် အော်ပရေတာများ လိုအပ်နေသေးသည်။
စက်ရုပ်လေးလုံးပါတဲ့ စက်ရုပ်တွေကို ဘယ်လိုပတ်ဝန်းကျင်မှာ သုံးနိုင်မလဲ။
ဖြစ်နိုင်ချေရှိသော အပလီကေးရှင်းများတွင် စက်ရုံများ၊ အလုပ်ရုံများ၊ ဥမင်လှိုဏ်ခေါင်းများ၊ စက်မှုအဆောက်အအုံများ၊ အခြေခံအဆောက်အဦနေရာများ၊ မညီမညာသော ပြင်ပဧရိယာများနှင့် မိုဘိုင်းစစ်ဆေးခြင်း သို့မဟုတ် ဒေတာစုဆောင်းမှု လိုအပ်သည့် အခြားနေရာများ ပါဝင်သည်။ အမှန်တကယ် သင့်လျော်မှုမှာ ပတ်ဝန်းကျင်အခြေအနေများနှင့် ပလက်ဖောင်းသတ်မှတ်ချက်များပေါ်တွင် မူတည်ပါသည်။
Quadruped စက်ရုပ်ပရောဂျက်ကို ဆွေးနွေးပါ။
မြေပြင်အခြေအနေ၊ စစ်ဆေးရေးတာဝန်၊ စက်ပစ္စည်းလိုအပ်ချက်များ၊ ဝန်ထုပ်ဝန်ပိုးအလေးချိန်၊ လည်ပတ်မှုပတ်ဝန်းကျင် သို့မဟုတ် သင့်လျှောက်လွှာအတွက် လိုအပ်သော ကိုယ်ပိုင်အုပ်ချုပ်ခွင့်ရလုပ်ဆောင်ချက်များကို မျှဝေပါ။
သင့်ပရောဂျက်လိုအပ်ချက်များကို ဆွေးနွေးရန် ကျွန်ုပ်တို့ထံ ဆက်သွယ်ပါ။